3장. 선형대수: 벡터, 기저, 내적

푸리에 해석 · 푸리에 변환

심화 · 약 65분 · 연습문제 6 · 그림 2

요약

벡터공간, 기저와 좌표, 행렬, 내적, 코시–슈바르츠, 정규직교기저의 좌표 공식, 정사영, 유니터리 행렬, 고유벡터, 함수공간

푸리에 해석의 핵심 생각은 '함수도 벡터처럼 내적을 가지고, 사인·코사인은 서로 수직인 기저'라는 것입니다. 이 장은 그 생각에 필요한 선형대수(기저, 내적, 정규직교, 사영)를 모아 둔 요약입니다. 선형대수 과목의 2·12·13·14장을 함수에 적용한다고 보면 됩니다.

이 장의 결론은 한 문장입니다. 정규직교기저에서는 좌표가 내적으로 구해집니다. 푸리에 급수의 계수 공식, 푸리에 변환의 정의, 파세발 등식은 모두 이 문장의 다른 모습입니다. 행렬을 처음 보는 사람을 기준으로 씁니다.

3.1 벡터

수 nn개를 세로로 늘어놓은 것을 벡터(vector)라 하고, 그런 벡터 전체를 성분이 실수이면 Rn\mathbb{R}^n, 복소수이면 Cn\mathbb{C}^n이라 씁니다.

x=(x1x2⋮xn),x+y=(x1+y1⋮xn+yn),cx=(cx1⋮cxn)\mathbf{x} = \begin{pmatrix} x_1 \\ x_2 \\ \vdots \\ x_n \end{pmatrix}, \qquad \mathbf{x} + \mathbf{y} = \begin{pmatrix} x_1 + y_1 \\ \vdots \\ x_n + y_n \end{pmatrix}, \qquad c\mathbf{x} = \begin{pmatrix} cx_1 \\ \vdots \\ cx_n \end{pmatrix}

벡터로 할 수 있는 일은 두 가지, 덧셈과 스칼라배(수를 곱하기)다. R2\mathbb{R}^2, R3\mathbb{R}^3의 벡터는 화살표로 그릴 수 있지만 nn이 크면 그림은 없고 계산만 남습니다. 길이 NN인 디지털 신호 x[0],x[1],…,x[N−1]x[0], x[1], \ldots, x[N-1]은 그대로 CN\mathbb{C}^N의 벡터입니다. 1초 분량의 CD 음질 소리는 R44100\mathbb{R}^{44100}의 벡터 하나입니다.

3.2 벡터공간

덧셈과 스칼라배가 가능하고 익숙한 계산 법칙이 성립하는 집합을 통틀어 벡터공간이라 합니다.

정의 3.1. 집합 VV에 덧셈 x+y∈V\mathbf{x} + \mathbf{y} \in V와 스칼라배 cx∈Vc\mathbf{x} \in V (c∈Cc \in \mathbb{C})가 정의되어 다음을 만족하면 VV를 (복소) 벡터공간(vector space)이라 합니다.

  1. x+y=y+x\mathbf{x} + \mathbf{y} = \mathbf{y} + \mathbf{x}, (x+y)+z=x+(y+z)\quad (\mathbf{x} + \mathbf{y}) + \mathbf{z} = \mathbf{x} + (\mathbf{y} + \mathbf{z})
  2. 영벡터 0\mathbf{0}이 있어 x+0=x\mathbf{x} + \mathbf{0} = \mathbf{x}, 각 x\mathbf{x}에 −x-\mathbf{x}가 있어 x+(−x)=0\mathbf{x} + (-\mathbf{x}) = \mathbf{0}
  3. 1x=x1\mathbf{x} = \mathbf{x}, a(bx)=(ab)x\quad a(b\mathbf{x}) = (ab)\mathbf{x}
  4. a(x+y)=ax+aya(\mathbf{x} + \mathbf{y}) = a\mathbf{x} + a\mathbf{y}, (a+b)x=ax+bx\quad (a + b)\mathbf{x} = a\mathbf{x} + b\mathbf{x}

예제 3.2. (a) CN\mathbb{C}^N. (b) 차수가 nn 이하인 다항식 전체. (c) 구간 [0,T][0, T]에서 정의된 함수 전체: (x+y)(t)=x(t)+y(t)(x + y)(t) = x(t) + y(t), (cx)(t)=c x(t)(cx)(t) = c\, x(t)로 두면 위 법칙이 모두 성립합니다.

(c)가 요점입니다. 함수도 벡터입니다. “화살표”라는 그림을 버리고 “더할 수 있고 상수배할 수 있는 것”으로 벡터를 이해하면, 유한차원에서 증명한 정리들이 함수에도 적용됩니다. 벡터 x∈CN\mathbf{x} \in \mathbb{C}^N은 첨자 nn에 값 xnx_n을 대응시키는 것이고, 함수는 실수 tt에 값 x(t)x(t)를 대응시키는 것입니다. 첨자가 이산적이냐 연속적이냐의 차이뿐입니다.

3.3 선형결합, 기저, 좌표

정의 3.3. 벡터 v1,…,vK\mathbf{v}_1, \ldots, \mathbf{v}_K와 수 c1,…,cKc_1, \ldots, c_K에 대해 c1v1+⋯+cKvKc_1\mathbf{v}_1 + \cdots + c_K\mathbf{v}_K를 선형결합이라 합니다. 선형결합으로 만들 수 있는 벡터 전체를 span⁡{v1,…,vK}\operatorname{span}\{\mathbf{v}_1, \ldots, \mathbf{v}_K\}라 씁니다.

정의 3.4. c1v1+⋯+cKvK=0c_1\mathbf{v}_1 + \cdots + c_K\mathbf{v}_K = \mathbf{0}이 되는 경우가 c1=⋯=cK=0c_1 = \cdots = c_K = 0뿐이면 v1,…,vK\mathbf{v}_1, \ldots, \mathbf{v}_K는 일차독립(linearly independent)이라 합니다.

일차독립이 아니면 어느 한 벡터를 나머지의 선형결합으로 쓸 수 있습니다. 즉 그 벡터는 없어도 되는 군더더기입니다.

정의 3.5. VV의 벡터들 b1,…,bn\mathbf{b}_1, \ldots, \mathbf{b}_n이 (i) 일차독립이고 (ii) VV 전체를 생성하면(span⁡=V\operatorname{span} = V) VV의 기저(basis)라 합니다. 기저의 벡터 개수 nn을 VV의 차원(dimension)이라 합니다.

정리 3.6. b1,…,bn\mathbf{b}_1, \ldots, \mathbf{b}_n이 기저이면 모든 x∈V\mathbf{x} \in V는 x=c1b1+⋯+cnbn\mathbf{x} = c_1\mathbf{b}_1 + \cdots + c_n\mathbf{b}_n으로 단 한 가지 방법으로 쓸 수 있습니다. 수 c1,…,cnc_1, \ldots, c_n을 이 기저에 대한 x\mathbf{x}의 좌표(coordinates)라 합니다.

증명. 쓸 수 있다는 것은 (ii)다. 두 가지로 쓰였다면 ∑ckbk=∑ck′bk\sum c_k\mathbf{b}_k = \sum c_k'\mathbf{b}_k에서 ∑(ck−ck′)bk=0\sum (c_k - c_k')\mathbf{b}_k = \mathbf{0}이고 (i)에 의해 ck=ck′c_k = c_k'입니다. ■\blacksquare

예제 3.7. R2\mathbb{R}^2의 표준기저는 e1=(10)\mathbf{e}_1 = \binom{1}{0}, e2=(01)\mathbf{e}_2 = \binom{0}{1}이고 (x1x2)=x1e1+x2e2\binom{x_1}{x_2} = x_1\mathbf{e}_1 + x_2\mathbf{e}_2입니다. 성분이 곧 좌표입니다. 다른 기저 b1=(11)\mathbf{b}_1 = \binom{1}{1}, b2=(1−1)\mathbf{b}_2 = \binom{1}{-1}을 쓰면 x=(51)\mathbf{x} = \binom{5}{1}의 좌표는 c1(11)+c2(1−1)=(51)c_1\binom{1}{1} + c_2\binom{1}{-1} = \binom{5}{1}, 즉 연립방정식 c1+c2=5c_1 + c_2 = 5, c1−c2=1c_1 - c_2 = 1을 풀어 c1=3c_1 = 3, c2=2c_2 = 2입니다.

같은 벡터라도 기저를 바꾸면 좌표가 바뀝니다. 벡터 자체는 그대로이고 기술하는 언어가 바뀌는 것입니다. 푸리에 변환은 “시각별 값”이라는 좌표를 “주파수별 성분”이라는 좌표로 바꾸는 기저 변환입니다. 그런데 위 예제에서 보듯 일반적인 기저에서 좌표를 구하려면 연립방정식을 풀어야 합니다. 미지수가 NN개면 품이 많이 듭니다. 내적이 이 문제를 없애 줍니다.

3.4 행렬과 선형변환

정의 3.8. mm행 nn열로 수를 늘어놓은 것을 m×nm \times n 행렬(matrix)이라 합니다. 행렬 AA의 열을 a1,…,an\mathbf{a}_1, \ldots, \mathbf{a}_n이라 할 때, 행렬과 벡터의 곱은

Ax=x1a1+x2a2+⋯+xnanA\mathbf{x} = x_1\mathbf{a}_1 + x_2\mathbf{a}_2 + \cdots + x_n\mathbf{a}_n

으로 정의합니다. 성분으로 쓰면 (Ax)i=∑k=1nAikxk(A\mathbf{x})_i = \sum_{k=1}^n A_{ik}x_k입니다.

행렬 곱하기 벡터는 행렬의 열들을 벡터의 성분으로 선형결합한 것입니다. 이 관점이 가장 중요합니다.

예제 3.9.

(111−1)(32)=3(11)+2(1−1)=(51)\begin{pmatrix} 1 & 1 \\ 1 & -1 \end{pmatrix}\begin{pmatrix} 3 \\ 2 \end{pmatrix} = 3\begin{pmatrix} 1 \\ 1 \end{pmatrix} + 2\begin{pmatrix} 1 \\ -1 \end{pmatrix} = \begin{pmatrix} 5 \\ 1 \end{pmatrix}

예제 3.7과 같은 계산입니다. 연립방정식 c1+c2=5c_1 + c_2 = 5, c1−c2=1c_1 - c_2 = 1은 행렬로 Bc=xB\mathbf{c} = \mathbf{x} 한 줄이 됩니다.

정의 3.10. 함수 L:V→WL : V \to W가 L(ax+by)=aL(x)+bL(y)L(a\mathbf{x} + b\mathbf{y}) = aL(\mathbf{x}) + bL(\mathbf{y})를 만족하면 선형변환(선형 연산자)이라 합니다.

x↦Ax\mathbf{x} \mapsto A\mathbf{x}는 선형변환이고, 거꾸로 Cn→Cm\mathbb{C}^n \to \mathbb{C}^m의 모든 선형변환은 어떤 행렬의 곱입니다(표준기저 ek\mathbf{e}_k의 상 L(ek)L(\mathbf{e}_k)를 kk번째 열에 적으면 됩니다). 함수공간에서는 미분 x↦x′x \mapsto x', 적분, 시간 이동 x(t)↦x(t−t0)x(t) \mapsto x(t - t_0), 그리고 푸리에 변환 자체가 선형변환입니다.

행렬의 곱 ABAB는 “BB를 먼저 하고 AA를 하는” 합성 변환의 행렬입니다: (AB)x=A(Bx)(AB)\mathbf{x} = A(B\mathbf{x}). 성분은 (AB)ik=∑lAilBlk(AB)_{ik} = \sum_l A_{il}B_{lk}입니다. 일반적으로 AB≠BAAB \ne BA입니다. 단위행렬 II는 대각선이 1이고 나머지가 0인 행렬로 Ix=xI\mathbf{x} = \mathbf{x}입니다. AA−1=A−1A=IAA^{-1} = A^{-1}A = I인 행렬 A−1A^{-1}을 역행렬이라 합니다. 역행렬이 있으면 Ax=bA\mathbf{x} = \mathbf{b}의 해는 x=A−1b\mathbf{x} = A^{-1}\mathbf{b}입니다. 2×22 \times 2에서는

(abcd)−1=1ad−bc(d−b−ca)(ad−bc≠0)\begin{pmatrix} a & b \\ c & d \end{pmatrix}^{-1} = \frac{1}{ad - bc}\begin{pmatrix} d & -b \\ -c & a \end{pmatrix} \qquad (ad - bc \ne 0)

입니다.

기저 변환을 행렬로 쓰면. 기저 벡터를 열로 세운 행렬 B=(b1⋯bn)B = (\mathbf{b}_1 \cdots \mathbf{b}_n)에 대해

x=Bc  (좌표→벡터, 합성),c=B−1x  (벡터→좌표, 분석)\mathbf{x} = B\mathbf{c} \ \ \text{(좌표}\to\text{벡터, 합성)}, \qquad \mathbf{c} = B^{-1}\mathbf{x} \ \ \text{(벡터}\to\text{좌표, 분석)}

입니다. 좌표를 구하는 일이 역행렬을 구하는 일과 같습니다. 일반적으로 역행렬 계산은 비싸입니다. 다음 절부터 볼 정규직교기저에서는 B−1B^{-1}이 BB를 뒤집어 켤레만 취하면 되는 행렬이 됩니다.

3.5 내적

Rn\mathbb{R}^n에서 내적(점곱)은 x⋅y=∑nxnyn\mathbf{x} \cdot \mathbf{y} = \sum_n x_n y_n입니다. 길이는 ∥x∥=x⋅x\lVert\mathbf{x}\rVert = \sqrt{\mathbf{x} \cdot \mathbf{x}}이고, 두 벡터 사이의 각 θ\theta에 대해 x⋅y=∥x∥∥y∥cos⁡θ\mathbf{x} \cdot \mathbf{y} = \lVert\mathbf{x}\rVert\lVert\mathbf{y}\rVert\cos\theta입니다. 내적이 0이면 수직입니다. 내적은 “x\mathbf{x} 안에 y\mathbf{y} 방향 성분이 얼마나 있는가”를 잽니다.

복소수 벡터에서는 그대로 쓰면 안 됩니다. x=(1j)\mathbf{x} = \binom{1}{j}이면 x12+x22=1+j2=0x_1^2 + x_2^2 = 1 + j^2 = 0이 되어 영벡터가 아닌데 길이가 0이 됩니다. 길이의 제곱은 ∣x1∣2+∣x2∣2=x1x1∗+x2x2∗|x_1|^2 + |x_2|^2 = x_1x_1^* + x_2x_2^*여야 하므로 한쪽에 켤레를 붙입니다.

정의 3.11. CN\mathbb{C}^N의 (표준) 내적(inner product)과 노름(norm)은

⟨x,y⟩=∑n=1Nxnyn∗,∥x∥=⟨x,x⟩=(∑n∣xn∣2)1/2\langle \mathbf{x}, \mathbf{y} \rangle = \sum_{n=1}^N x_n y_n^*, \qquad \lVert\mathbf{x}\rVert = \sqrt{\langle \mathbf{x}, \mathbf{x} \rangle} = \Big(\sum_n |x_n|^2\Big)^{1/2}

예: x=(1,i)\mathbf{x} = (1, i)이면 ∥x∥2=∣1∣2+∣i∣2=2\lVert\mathbf{x}\rVert^2 = |1|^2 + |i|^2 = 2입니다. 켤레를 붙이지 않고 12+i2=01^2 + i^2 = 0으로 계산하면 영이 아닌 벡터의 길이가 0이 되어 버립니다. 복소수 내적에 켤레가 들어가는 이유입니다.

입니다.

일반적으로, 벡터공간 VV의 두 벡터에 복소수 ⟨x,y⟩\langle \mathbf{x}, \mathbf{y} \rangle를 대응시키는 규칙이 다음 세 가지를 만족하면 내적이라 합니다.

  1. (첫째 자리 선형) ⟨ax+bz,y⟩=a⟨x,y⟩+b⟨z,y⟩\langle a\mathbf{x} + b\mathbf{z}, \mathbf{y} \rangle = a\langle \mathbf{x}, \mathbf{y} \rangle + b\langle \mathbf{z}, \mathbf{y} \rangle
  2. (켤레 대칭) ⟨y,x⟩=⟨x,y⟩∗\langle \mathbf{y}, \mathbf{x} \rangle = \langle \mathbf{x}, \mathbf{y} \rangle^*
  3. (양의 정부호) ⟨x,x⟩≥0\langle \mathbf{x}, \mathbf{x} \rangle \ge 0이고, ⟨x,x⟩=0\langle \mathbf{x}, \mathbf{x} \rangle = 0이면 x=0\mathbf{x} = \mathbf{0}

(1)과 (2)에서 둘째 자리는 켤레 선형이 됩니다: ⟨x,ay⟩=a∗⟨x,y⟩\langle \mathbf{x}, a\mathbf{y} \rangle = a^*\langle \mathbf{x}, \mathbf{y} \rangle. 둘째 자리에서 상수를 꺼낼 때 켤레가 붙는 것을 잊지 않습니다. 내적이 주어진 벡터공간을 내적공간(inner product space)이라 합니다. 앞으로의 정리는 모두 이 세 공리만으로 증명되므로 어떤 내적공간에서든 성립합니다.

참고 3.12. 물리학 책은 켤레를 첫째 자리에 붙입니다(⟨x∣y⟩=∑xn∗yn\langle x | y \rangle = \sum x_n^* y_n). 내용은 같고 자리만 바뀝니다. 여기의 관례에서는 푸리에 변환의 e−jωte^{-j\omega t}의 음부호가 “둘째 자리의 켤레”에서 나옵니다.

3.6 코시–슈바르츠 부등식

정리 3.13 (피타고라스). ⟨x,y⟩=0\langle \mathbf{x}, \mathbf{y} \rangle = 0이면 ∥x+y∥2=∥x∥2+∥y∥2\lVert\mathbf{x} + \mathbf{y}\rVert^2 = \lVert\mathbf{x}\rVert^2 + \lVert\mathbf{y}\rVert^2입니다.

증명. ∥x+y∥2=⟨x+y,x+y⟩=∥x∥2+⟨x,y⟩+⟨y,x⟩+∥y∥2\lVert\mathbf{x} + \mathbf{y}\rVert^2 = \langle \mathbf{x} + \mathbf{y}, \mathbf{x} + \mathbf{y} \rangle = \lVert\mathbf{x}\rVert^2 + \langle \mathbf{x}, \mathbf{y} \rangle + \langle \mathbf{y}, \mathbf{x} \rangle + \lVert\mathbf{y}\rVert^2이고 가운데 두 항이 0입니다. ■\blacksquare

정리 3.14 (코시–슈바르츠). ∣⟨x,y⟩∣≤∥x∥∥y∥|\langle \mathbf{x}, \mathbf{y} \rangle| \le \lVert\mathbf{x}\rVert\lVert\mathbf{y}\rVert입니다. 등호는 한 벡터가 다른 벡터의 상수배일 때만 성립합니다.

증명. y=0\mathbf{y} = \mathbf{0}이면 양변이 모두 0이므로 성립합니다. 아니면 c=⟨x,y⟩/∥y∥2c = \langle \mathbf{x}, \mathbf{y} \rangle / \lVert\mathbf{y}\rVert^2으로 두고 x\mathbf{x}를 cyc\mathbf{y}와 나머지 r=x−cy\mathbf{r} = \mathbf{x} - c\mathbf{y}로 나눕니다. ⟨r,y⟩=⟨x,y⟩−c∥y∥2=0\langle \mathbf{r}, \mathbf{y} \rangle = \langle \mathbf{x}, \mathbf{y} \rangle - c\lVert\mathbf{y}\rVert^2 = 0이므로 피타고라스 정리에서

∥x∥2=∥cy∥2+∥r∥2≥∣c∣2∥y∥2=∣⟨x,y⟩∣2∥y∥2\lVert\mathbf{x}\rVert^2 = \lVert c\mathbf{y}\rVert^2 + \lVert\mathbf{r}\rVert^2 \ge |c|^2\lVert\mathbf{y}\rVert^2 = \frac{|\langle \mathbf{x}, \mathbf{y} \rangle|^2}{\lVert\mathbf{y}\rVert^2}

입니다. 등호는 r=0\mathbf{r} = \mathbf{0}, 즉 x=cy\mathbf{x} = c\mathbf{y}일 때입니다. ■\blacksquare

여기서 쓴 cyc\mathbf{y}가 곧 “x\mathbf{x}의 y\mathbf{y} 방향 성분”(정사영)입니다. 이 부등식은 불확정성 원리(13장)의 증명에서 다시 씁니다.

따름정리 3.15 (삼각부등식). ∥x+y∥≤∥x∥+∥y∥\lVert\mathbf{x} + \mathbf{y}\rVert \le \lVert\mathbf{x}\rVert + \lVert\mathbf{y}\rVert입니다.

증명. ∥x+y∥2=∥x∥2+2Re⁡⟨x,y⟩+∥y∥2≤∥x∥2+2∥x∥∥y∥+∥y∥2=(∥x∥+∥y∥)2\lVert\mathbf{x} + \mathbf{y}\rVert^2 = \lVert\mathbf{x}\rVert^2 + 2\operatorname{Re}\langle \mathbf{x}, \mathbf{y} \rangle + \lVert\mathbf{y}\rVert^2 \le \lVert\mathbf{x}\rVert^2 + 2\lVert\mathbf{x}\rVert\lVert\mathbf{y}\rVert + \lVert\mathbf{y}\rVert^2 = (\lVert\mathbf{x}\rVert + \lVert\mathbf{y}\rVert)^2입니다. ■\blacksquare

3.7 정규직교기저: 내적으로서의 좌표

정의 3.16. ⟨x,y⟩=0\langle \mathbf{x}, \mathbf{y} \rangle = 0이면 x\mathbf{x}와 y\mathbf{y}는 직교(orthogonal)한다고 합니다. 벡터들 e1,…,en\mathbf{e}_1, \ldots, \mathbf{e}_n이 ⟨ek,em⟩=δkm\langle \mathbf{e}_k, \mathbf{e}_m \rangle = \delta_{km}을 만족하면(서로 직교하고 길이가 각각 1) 정규직교(orthonormal)라 하고, 이들이 기저이면 정규직교기저(orthonormal basis)라 합니다.

정리 3.17 (좌표 공식). e1,…,en\mathbf{e}_1, \ldots, \mathbf{e}_n이 정규직교기저이면 모든 x\mathbf{x}에 대해

x=∑k=1nckek,ck=⟨x,ek⟩\mathbf{x} = \sum_{k=1}^n c_k\mathbf{e}_k, \qquad c_k = \langle \mathbf{x}, \mathbf{e}_k \rangle

입니다.

증명. 기저이므로 x=∑kckek\mathbf{x} = \sum_k c_k\mathbf{e}_k인 ckc_k가 있습니다. 양변을 em\mathbf{e}_m과 내적하면

⟨x,em⟩=∑kck⟨ek,em⟩=∑kckδkm=cm\langle \mathbf{x}, \mathbf{e}_m \rangle = \sum_k c_k\langle \mathbf{e}_k, \mathbf{e}_m \rangle = \sum_k c_k\delta_{km} = c_m

입니다. ■\blacksquare

연립방정식을 풀 필요가 없습니다. 직교성 때문에 mm번째 좌표를 구할 때 다른 기저 벡터들이 모두 0으로 걸러집니다. 이 두 줄짜리 증명이 푸리에 해석에서 가장 중요한 계산입니다. 푸리에 급수의 계수 공식(5장), 역 DFT(4장)에서 글자만 바꿔 똑같이 반복합니다.

기저를 돌린 각과 벡터 x를 바꾸면 좌표 c₁, c₂와 정사영이 바뀝니다

이 위젯은 JavaScript가 필요합니다

따름정리 3.18 (직교기저). b1,…,bn\mathbf{b}_1, \ldots, \mathbf{b}_n이 서로 직교하는(길이는 1이 아니어도 되는) 기저이면 ck=⟨x,bk⟩∥bk∥2c_k = \dfrac{\langle \mathbf{x}, \mathbf{b}_k \rangle}{\lVert\mathbf{b}_k\rVert^2}입니다.

증명. 같은 계산에서 ⟨bm,bm⟩=∥bm∥2\langle \mathbf{b}_m, \mathbf{b}_m \rangle = \lVert\mathbf{b}_m\rVert^2이 남습니다. ■\blacksquare

예제 3.19. 예제 3.7의 b1=(11)\mathbf{b}_1 = \binom{1}{1}, b2=(1−1)\mathbf{b}_2 = \binom{1}{-1}은 직교합니다(1⋅1+1⋅(−1)=01 \cdot 1 + 1 \cdot (-1) = 0). ∥bk∥2=2\lVert\mathbf{b}_k\rVert^2 = 2이므로 x=(51)\mathbf{x} = \binom{5}{1}의 좌표는 c1=5+12=3c_1 = \frac{5 + 1}{2} = 3, c2=5−12=2c_2 = \frac{5 - 1}{2} = 2입니다. 연립방정식 없이 같은 답이 나옵니다.

정리 3.20. 영벡터가 아닌 서로 직교하는 벡터들은 일차독립입니다. 따라서 nn차원 공간에서 서로 직교하는 영 아닌 벡터 nn개는 자동으로 기저입니다.

증명. ∑kckbk=0\sum_k c_k\mathbf{b}_k = \mathbf{0}을 bm\mathbf{b}_m과 내적하면 cm∥bm∥2=0c_m\lVert\mathbf{b}_m\rVert^2 = 0이므로 cm=0c_m = 0입니다. ■\blacksquare

정리 3.21 (파세발 등식, 유한차원). 정규직교기저에 대한 x\mathbf{x}, y\mathbf{y}의 좌표를 ckc_k, dkd_k라 하면

⟨x,y⟩=∑k=1nckdk∗,∥x∥2=∑k=1n∣ck∣2\langle \mathbf{x}, \mathbf{y} \rangle = \sum_{k=1}^n c_k d_k^*, \qquad \lVert\mathbf{x}\rVert^2 = \sum_{k=1}^n |c_k|^2

입니다.

증명. ⟨∑kckek,∑mdmem⟩=∑k∑mckdm∗⟨ek,em⟩=∑kckdk∗\left\langle \sum_k c_k\mathbf{e}_k, \sum_m d_m\mathbf{e}_m \right\rangle = \sum_k\sum_m c_k d_m^*\langle \mathbf{e}_k, \mathbf{e}_m \rangle = \sum_k c_k d_k^*입니다. ■\blacksquare

정규직교기저로 좌표를 바꿔도 길이와 내적은 변하지 않습니다. 신호의 에너지를 시간 영역에서 계산하든 주파수 영역에서 계산하든 같다는 말이 됩니다.

3.8 정사영과 최선의 근사

기저 전부가 아니라 정규직교 벡터 몇 개만 쓰면 어떻게 될까요? 푸리에 급수를 유한 항에서 끊는 상황이 이것입니다.

정의 3.22. 정규직교 벡터 e1,…,eK\mathbf{e}_1, \ldots, \mathbf{e}_K가 생성하는 부분공간을 WW라 합시다. x\mathbf{x}의 WW 위로의 정사영(orthogonal projection)은

Px=∑k=1K⟨x,ek⟩ ekP\mathbf{x} = \sum_{k=1}^K \langle \mathbf{x}, \mathbf{e}_k \rangle\, \mathbf{e}_k

예: WW가 e1=(1,0,0)\mathbf{e}_1 = (1, 0, 0), e2=(0,1,0)\mathbf{e}_2 = (0, 1, 0)이 생성하는 평면이면 P(3,4,5)=3e1+4e2=(3,4,0)P(3, 4, 5) = 3\mathbf{e}_1 + 4\mathbf{e}_2 = (3, 4, 0)입니다.

입니다.

정리 3.23 (최선근사 정리).

  1. 오차 x−Px\mathbf{x} - P\mathbf{x}는 WW의 모든 벡터와 직교합니다.
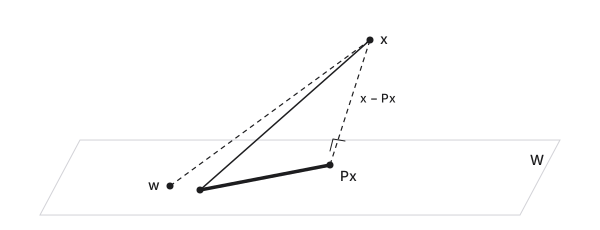
  2. WW의 벡터 중 x\mathbf{x}에 가장 가까운 것은 PxP\mathbf{x} 하나뿐입니다. 모든 w∈W\mathbf{w} \in W에 대해 ∥x−Px∥≤∥x−w∥\lVert\mathbf{x} - P\mathbf{x}\rVert \le \lVert\mathbf{x} - \mathbf{w}\rVert입니다.
  3. ∥x∥2=∥Px∥2+∥x−Px∥2\lVert\mathbf{x}\rVert^2 = \lVert P\mathbf{x}\rVert^2 + \lVert\mathbf{x} - P\mathbf{x}\rVert^2입니다. 따라서 ∑k=1K∣⟨x,ek⟩∣2≤∥x∥2\sum_{k=1}^K |\langle \mathbf{x}, \mathbf{e}_k \rangle|^2 \le \lVert\mathbf{x}\rVert^2입니다(베셀 부등식(Bessel's inequality)).

증명. (1) ⟨x−Px,em⟩=⟨x,em⟩−∑k⟨x,ek⟩δkm=0\langle \mathbf{x} - P\mathbf{x}, \mathbf{e}_m \rangle = \langle \mathbf{x}, \mathbf{e}_m \rangle - \sum_k \langle \mathbf{x}, \mathbf{e}_k \rangle\delta_{km} = 0입니다. WW의 벡터는 em\mathbf{e}_m들의 선형결합이므로 역시 직교합니다.

(2) w∈W\mathbf{w} \in W이면 x−w=(x−Px)+(Px−w)\mathbf{x} - \mathbf{w} = (\mathbf{x} - P\mathbf{x}) + (P\mathbf{x} - \mathbf{w})에서 둘째 항은 WW에 속하고 첫째 항은 (1)에 의해 그와 직교합니다. 피타고라스 정리로 ∥x−w∥2=∥x−Px∥2+∥Px−w∥2≥∥x−Px∥2\lVert\mathbf{x} - \mathbf{w}\rVert^2 = \lVert\mathbf{x} - P\mathbf{x}\rVert^2 + \lVert P\mathbf{x} - \mathbf{w}\rVert^2 \ge \lVert\mathbf{x} - P\mathbf{x}\rVert^2이고, 등호는 w=Px\mathbf{w} = P\mathbf{x}일 때뿐입니다.

(3) x=Px+(x−Px)\mathbf{x} = P\mathbf{x} + (\mathbf{x} - P\mathbf{x})에 피타고라스 정리를 씁니다. ∥Px∥2=∑k∣⟨x,ek⟩∣2\lVert P\mathbf{x}\rVert^2 = \sum_k |\langle \mathbf{x}, \mathbf{e}_k \rangle|^2은 파세발 등식입니다. ■\blacksquare

이 정리가 말하는 것은 이렇습니다. 각 계수 ⟨x,ek⟩\langle \mathbf{x}, \mathbf{e}_k \rangle는 다른 계수와 무관하게 정해지고, 항을 더 쓴다고 이미 구한 계수를 고칠 필요가 없으며, 그렇게 얻은 유한 합이 평균제곱 오차를 최소로 합니다. 푸리에 급수를 KK항에서 끊은 것이 “그 주파수들만으로 만들 수 있는 최선의 근사”인 이유입니다.

평면 W 위의 점 Px와 평면 밖의 점 x. x에서 Px로 내린 오차 x − Px가 평면에 수직이고, 평면 위의 다른 점 w는 x에서 더 멉니다.

그림 3.1. 정사영. 오차 x−Px\mathbf{x} - P\mathbf{x}가 WW에 수직이므로, WW의 다른 어떤 점 w\mathbf{w}도 PxP\mathbf{x}보다 x\mathbf{x}에서 멉니다.

3.9 유니터리 행렬

정의 3.24. 행렬 AA의 행과 열을 바꾸고 각 성분에 켤레를 취한 행렬을 켤레전치(conjugate transpose) AHA^H라 합니다: (AH)ik=Aki∗(A^H)_{ik} = A_{ki}^*.

열벡터에 대해 ⟨x,y⟩=yHx\langle \mathbf{x}, \mathbf{y} \rangle = \mathbf{y}^H\mathbf{x}이고, (AB)H=BHAH(AB)^H = B^HA^H, ⟨Ax,y⟩=⟨x,AHy⟩\langle A\mathbf{x}, \mathbf{y} \rangle = \langle \mathbf{x}, A^H\mathbf{y} \rangle가 성립합니다.

정의 3.25. 정사각행렬 UU가 UHU=IU^HU = I를 만족하면 유니터리 행렬(unitary matrix)이라 합니다(실수 행렬이면 직교행렬이라 합니다).

(UHU)km=ukHum(U^HU)_{km} = \mathbf{u}_k^H\mathbf{u}_m이므로 UHU=IU^HU = I는 UU의 열들이 정규직교라는 말과 같습니다.

정리 3.26. UU가 유니터리이면 (1) U−1=UHU^{-1} = U^H이고, (2) ⟨Ux,Uy⟩=⟨x,y⟩\langle U\mathbf{x}, U\mathbf{y} \rangle = \langle \mathbf{x}, \mathbf{y} \rangle, 특히 ∥Ux∥=∥x∥\lVert U\mathbf{x}\rVert = \lVert\mathbf{x}\rVert입니다.

증명. (1) UHU=IU^HU = I이고 정사각행렬에서 왼쪽 역행렬은 오른쪽 역행렬이기도 합니다. (2) ⟨Ux,Uy⟩=⟨x,UHUy⟩=⟨x,y⟩\langle U\mathbf{x}, U\mathbf{y} \rangle = \langle \mathbf{x}, U^HU\mathbf{y} \rangle = \langle \mathbf{x}, \mathbf{y} \rangle입니다. ■\blacksquare

정규직교기저 e1,…,en\mathbf{e}_1, \ldots, \mathbf{e}_n을 열로 세운 행렬 UU에 대해 정리 3.17은 다음과 같이 읽힙니다.

c=UHx⏟분석: 좌표 구하기x=Uc⏟합성: 좌표로 복원\underbrace{\mathbf{c} = U^H\mathbf{x}}_{\text{분석: 좌표 구하기}} \qquad \underbrace{\mathbf{x} = U\mathbf{c}}_{\text{합성: 좌표로 복원}}

c\mathbf{c}의 kk번째 성분은 ekHx=⟨x,ek⟩\mathbf{e}_k^H\mathbf{x} = \langle \mathbf{x}, \mathbf{e}_k \rangle로 정확히 좌표 공식입니다. 유니터리 변환은 길이와 각도를 보존하는 변환, 즉 복소 공간에서의 “회전”입니다. 푸리에 변환은 (상수를 적절히 잡으면) 유니터리 변환입니다.

3.10 고윳값과 고유벡터

정의 3.27. 정사각행렬(또는 선형 연산자) AA에 대해 Av=λvA\mathbf{v} = \lambda\mathbf{v}인 v≠0\mathbf{v} \ne \mathbf{0}을 고유벡터(eigenvector), 수 λ\lambda를 고윳값(eigenvalue)이라 합니다.

고유벡터는 AA를 적용해도 방향이 바뀌지 않고 λ\lambda배만 되는 벡터입니다. 고유벡터 v1,…,vn\mathbf{v}_1, \ldots, \mathbf{v}_n이 기저를 이루면 x=∑ckvk\mathbf{x} = \sum c_k\mathbf{v}_k에 대해

Ax=∑kλkckvk(3.1)A\mathbf{x} = \sum_k \lambda_k c_k\mathbf{v}_k \qquad (3.1)

입니다. 고유벡터 기저에서 보면 AA는 각 좌표에 λk\lambda_k를 곱하는 일일 뿐입니다. 이것을 AA를 대각화(diagonalization)한다고 합니다. 행렬로는 V=(v1⋯vn)V = (\mathbf{v}_1 \cdots \mathbf{v}_n), Λ=diag⁡(λ1,…,λn)\Lambda = \operatorname{diag}(\lambda_1, \ldots, \lambda_n)에 대해 A=VΛV−1A = V\Lambda V^{-1}입니다. 대각화되면 Am=VΛmV−1A^m = V\Lambda^mV^{-1}, A−1=VΛ−1V−1A^{-1} = V\Lambda^{-1}V^{-1}처럼 AA에 관한 계산이 수의 계산으로 바뀝니다.

예제 3.28. A=(2112)A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix}이면 A(11)=(33)=3(11)A\binom{1}{1} = \binom{3}{3} = 3\binom{1}{1}, A(1−1)=(1−1)A\binom{1}{-1} = \binom{1}{-1}입니다. 고윳값은 3과 1, 고유벡터는 예제 3.7의 직교기저입니다. x=(51)=3b1+2b2\mathbf{x} = \binom{5}{1} = 3\mathbf{b}_1 + 2\mathbf{b}_2이면 Ax=9b1+2b2=(117)A\mathbf{x} = 9\mathbf{b}_1 + 2\mathbf{b}_2 = \binom{11}{7}입니다. 직접 곱해 확인하면 (2⋅5+15+2)=(117)\binom{2 \cdot 5 + 1}{5 + 2} = \binom{11}{7}입니다.

정리 3.29 (교환하는 연산자는 고유벡터를 공유합니다). AS=SAAS = SA이고, Sv=λvS\mathbf{v} = \lambda\mathbf{v}인 고유벡터가 상수배를 제외하고 v\mathbf{v} 하나뿐이면, v\mathbf{v}는 AA의 고유벡터이기도 합니다.

증명. S(Av)=A(Sv)=λ(Av)S(A\mathbf{v}) = A(S\mathbf{v}) = \lambda(A\mathbf{v})입니다. 즉 AvA\mathbf{v}도 SS의 고윳값 λ\lambda에 대한 고유벡터이거나 영벡터입니다. 가정에 의해 Av=μvA\mathbf{v} = \mu\mathbf{v}인 수 μ\mu가 있습니다. ■\blacksquare

이 정리가 푸리에 해석의 뼈대입니다. SS를 시간 이동으로 잡으면, 이동의 고유벡터가 복소지수함수이고(4장, 10장), 이동과 교환하는 모든 선형 연산자(곧 시불변 시스템)가 복소지수함수를 고유벡터로 갖습니다.

3.11 함수공간: 함수의 내적

구간 [a,b][a, b]의 함수 x(t)x(t)를 간격 Δt\Delta t로 표본화하면 벡터 (x(t0),x(t1),…,x(tN−1))(x(t_0), x(t_1), \ldots, x(t_{N-1}))이 됩니다. 두 함수의 표본 벡터의 내적에 Δt\Delta t를 곱하면 ∑ix(ti)y(ti)∗ Δt\sum_i x(t_i)y(t_i)^*\,\Delta t이고, 이것은 리만 합입니다. Δt→0\Delta t \to 0으로 보내면 적분이 됩니다.

정의 3.30. 구간 [a,b][a, b]에서 정의된 함수 xx, yy의 내적과 노름은

⟨x,y⟩=∫abx(t) y(t)∗ dt,∥x∥2=∫ab∣x(t)∣2 dt\langle x, y \rangle = \int_a^b x(t)\, y(t)^*\, dt, \qquad \lVert x\rVert^2 = \int_a^b |x(t)|^2\, dt

입니다. ∥x∥<∞\lVert x\rVert < \infty인 함수 전체를 L2[a,b]L^2[a, b]라 합니다. 구간이 실수 전체이면 L2(R)L^2(\mathbb{R})입니다.

내적의 세 공리가 성립하므로(확인해 봅니다) L2L^2는 내적공간이고, 피타고라스, 코시–슈바르츠, 좌표 공식의 증명, 최선근사 정리, 베셀 부등식이 글자 그대로 성립합니다. 코시–슈바르츠는 다음 모양이 됩니다.

∣∫abx(t)y(t)∗ dt∣2≤∫ab∣x(t)∣2 dt∫ab∣y(t)∣2 dt\left|\int_a^b x(t)y(t)^*\, dt\right|^2 \le \int_a^b |x(t)|^2\, dt \int_a^b |y(t)|^2\, dt

∥x∥2\lVert x\rVert^2은 신호의 에너지다(xx가 1 Ω 저항에 걸린 전압이면 실제로 소비 에너지입니다). 두 함수의 “거리” ∥x−y∥\lVert x - y\rVert는 평균제곱 오차의 제곱근입니다.

예제 3.31. 2장의 정리 2.9를 다시 읽으면 이렇습니다. L2[0,T]L^2[0, T]에서 ek(t)=ejkω0te_k(t) = e^{jk\omega_0 t}는 ⟨ek,em⟩=Tδkm\langle e_k, e_m \rangle = T\delta_{km}, 즉 서로 직교하고 노름의 제곱이 TT입니다.

CN\mathbb{C}^N 함수공간 L2[a,b]L^2[a, b]
벡터 x[n]x[n], n=0,…,N−1n = 0, \ldots, N - 1 x(t)x(t), a≤t≤ba \le t \le b
내적 ∑nx[n] y[n]∗\sum_n x[n]\, y[n]^* ∫abx(t) y(t)∗ dt\int_a^b x(t)\, y(t)^*\, dt
에너지 ∑n∣x[n]∣2\sum_n \lvert x[n] \rvert^2 ∫ab∣x(t)∣2 dt\int_a^b \lvert x(t) \rvert^2\, dt
차원 NN 무한
선형 연산자 행렬 미분, 적분, 이동, 합성곱

무한차원에서 달라지는 것

함수공간은 무한차원이라 세 가지를 조심합니다.

  1. 무한합의 뜻. x=∑k=−∞∞ckekx = \sum_{k=-\infty}^\infty c_k e_k는 “부분합 SK=∑∣k∣≤KckekS_K = \sum_{|k| \le K} c_k e_k가 ∥x−SK∥→0\lVert x - S_K\rVert \to 0”이라는 뜻으로 읽습니다(평균제곱 수렴). 각 점 tt에서의 수렴은 별개의 문제입니다(5장 5.6절).
  2. 완비성. 유한차원에서는 직교 벡터 nn개면 자동으로 기저였습니다(정리 3.20). 무한차원에서는 직교하는 벡터가 무한히 많아도 공간 전체를 채우지 못할 수 있습니다. 예를 들어 {cos⁡kω0t}\{\cos k\omega_0 t\}만으로는 기함수를 만들 수 없습니다. 정규직교계 {ek}\{e_k\}가 모든 xx에 대해 ∥x∥2=∑k∣⟨x,ek⟩∣2\lVert x\rVert^2 = \sum_k |\langle x, e_k \rangle|^2(베셀 부등식의 등호)을 만족할 때 완비라 하고, 이때 비로소 기저 구실을 합니다. 복소지수함수계가 완비라는 것이 푸리에 급수 이론의 핵심 정리입니다.
  3. 노름이 0인 함수. 한 점에서만 값이 다른 두 함수는 적분으로는 구별되지 않습니다. L2L^2에서는 그런 함수들을 같은 것으로 봅니다. 불연속점에서의 함숫값이 푸리에 해석에서 중요하지 않은 이유입니다.
연습문제

문제 1 · 확인 문제

예제 3.7의 직교기저 b1=(11)\mathbf{b}_1 = \binom{1}{1}, b2=(1−1)\mathbf{b}_2 = \binom{1}{-1}에 대한 x=(7−3)\mathbf{x} = \binom{7}{-3}의 좌표를 따름정리 3.18로 구합니다.

좌표 값
c1c_1 [?]
c2c_2 [?]
힌트 1

ck=⟨x,bk⟩/∥bk∥2c_k = \langle \mathbf{x}, \mathbf{b}_k \rangle / \lVert\mathbf{b}_k\rVert^2이고 ∥bk∥2=2\lVert\mathbf{b}_k\rVert^2 = 2입니다.

정답
2
5
풀이

c1=7−32=2c_1 = \frac{7 - 3}{2} = 2, c2=7+32=5c_2 = \frac{7 + 3}{2} = 5입니다. 검산하면 2(11)+5(1−1)=(7−3)2\binom{1}{1} + 5\binom{1}{-1} = \binom{7}{-3}입니다.

문제 2 · 확인 문제

3.1. C2\mathbb{C}^2에서 e1=12(1j)\mathbf{e}_1 = \frac{1}{\sqrt{2}}\binom{1}{j}, e2=12(1−j)\mathbf{e}_2 = \frac{1}{\sqrt{2}}\binom{1}{-j}가 정규직교기저임을 보이고, x=(11)\mathbf{x} = \binom{1}{1}의 좌표를 구한 뒤 파세발 등식을 확인합니다. 아래 값을 적습니다.

값 답
⟨e1,e2⟩\langle \mathbf{e}_1, \mathbf{e}_2 \rangle [?]
∣c1∣2\lvert c_1 \rvert^2 [?]
∣c2∣2\lvert c_2 \rvert^2 [?]
∥x∥2\lVert\mathbf{x}\rVert^2 [?]
힌트 1

둘째 자리에 켤레가 붙습니다. ⟨e1,e2⟩=12(1⋅1+j⋅(−j)∗)\langle \mathbf{e}_1, \mathbf{e}_2 \rangle = \frac{1}{2}(1 \cdot 1 + j \cdot (-j)^*)입니다.

정답
0
1
1
2
풀이

⟨e1,e2⟩=12(1⋅1+j⋅(−j)∗)=12(1+j⋅j)=0\langle \mathbf{e}_1, \mathbf{e}_2 \rangle = \frac{1}{2}(1 \cdot 1 + j \cdot (-j)^*) = \frac{1}{2}(1 + j \cdot j) = 0, ∥e1∥2=12(1+j⋅j∗)=1\lVert\mathbf{e}_1\rVert^2 = \frac{1}{2}(1 + j \cdot j^*) = 1이고 e2\mathbf{e}_2도 같습니다. c1=⟨x,e1⟩=12(1⋅1+1⋅j∗)=1−j2c_1 = \langle \mathbf{x}, \mathbf{e}_1 \rangle = \frac{1}{\sqrt{2}}(1 \cdot 1 + 1 \cdot j^*) = \frac{1 - j}{\sqrt{2}}, c2=1+j2c_2 = \frac{1 + j}{\sqrt{2}}입니다. ∣c1∣2+∣c2∣2=1+1=2=∥x∥2|c_1|^2 + |c_2|^2 = 1 + 1 = 2 = \lVert\mathbf{x}\rVert^2입니다.

문제 3 · 확인 문제

3.2. L2[−1,1]L^2[-1, 1]에서 11과 tt는 직교합니다. f(t)=t2f(t) = t^2을 a+bta + bt 꼴로 근사할 때 평균제곱 오차를 최소로 하는 aa, bb와 그 오차 ∥f−(a+bt)∥2\lVert f - (a + bt)\rVert^2을 구합니다. 분수로 적어도 됩니다.

값 답
aa [?]
bb [?]
오차 ∥f−(a+bt)∥2\lVert f - (a + bt)\rVert^2 [?]
힌트 1

따름정리 3.18의 직교기저 좌표 공식을 씁니다. a=⟨t2,1⟩/⟨1,1⟩a = \langle t^2, 1 \rangle / \langle 1, 1 \rangle입니다.

정답
1/3
0
8/45
풀이

직교기저의 좌표 공식에서 a=⟨t2,1⟩⟨1,1⟩=2/32=13a = \frac{\langle t^2, 1 \rangle}{\langle 1, 1 \rangle} = \frac{2/3}{2} = \frac{1}{3}, b=⟨t2,t⟩⟨t,t⟩=0b = \frac{\langle t^2, t \rangle}{\langle t, t \rangle} = 0입니다(기함수의 적분). 오차는 ∫−11(t2−13)2 dt=25−49+29=845\int_{-1}^1 (t^2 - \frac{1}{3})^2\, dt = \frac{2}{5} - \frac{4}{9} + \frac{2}{9} = \frac{8}{45}입니다. 피타고라스로 검산하면 ∥t2∥2−∥13∥2=25−29=845\lVert t^2\rVert^2 - \lVert\frac{1}{3}\rVert^2 = \frac{2}{5} - \frac{2}{9} = \frac{8}{45}입니다.

문제 4

3.3. C3\mathbb{C}^3의 순환 이동 S(x0,x1,x2)=(x2,x0,x1)S(x_0, x_1, x_2) = (x_2, x_0, x_1)의 고윳값과 고유벡터를 모두 구합니다.

힌트 1

w=ej2π/3w = e^{j2\pi/3}으로 두고 uk=(1,wk,w2k)\mathbf{u}_k = (1, w^k, w^{2k})에 SS를 적용해 봅니다.

풀이

w=ej2π/3w = e^{j2\pi/3}, uk=(1,wk,w2k)\mathbf{u}_k = (1, w^k, w^{2k}) (k=0,1,2k = 0, 1, 2)로 둡니다. Suk=(w2k,1,wk)=w−k(1,wk,w2k)S\mathbf{u}_k = (w^{2k}, 1, w^k) = w^{-k}(1, w^k, w^{2k})다(w3k=1w^{3k} = 1이므로 w2k=w−kw^{2k} = w^{-k}). 고윳값은 w−k=e−j2πk/3w^{-k} = e^{-j2\pi k/3}, 즉 11, e−j2π/3e^{-j2\pi/3}, ej2π/3e^{j2\pi/3}입니다. 4장 정리 4.10의 N=3N = 3인 경우입니다.

문제 5

3.4. 유니터리 행렬의 고윳값은 모두 크기가 1임을 보입니다.

힌트 1

정리 3.26의 ∥Ux∥=∥x∥\lVert U\mathbf{x}\rVert = \lVert\mathbf{x}\rVert를 고유벡터에 적용합니다.

풀이

Uv=λvU\mathbf{v} = \lambda\mathbf{v}이면 ∥v∥=∥Uv∥=∣λ∣∥v∥\lVert\mathbf{v}\rVert = \lVert U\mathbf{v}\rVert = |\lambda|\lVert\mathbf{v}\rVert다(정리 3.26). v≠0\mathbf{v} \ne \mathbf{0}이므로 ∣λ∣=1|\lambda| = 1입니다.

문제 6 · 확인 문제

A=(2112)A = \begin{pmatrix} 2 & 1 \\ 1 & 2 \end{pmatrix}에 대해 A10(1−1)A^{10}\binom{1}{-1}은?

  1. (1−1)\binom{1}{-1}
  2. 310(1−1)3^{10}\binom{1}{-1}
  3. (310−1)\binom{3^{10}}{-1}
  4. (00)\binom{0}{0}
힌트 1

(1−1)\binom{1}{-1}은 고윳값 1의 고유벡터입니다.

정답
1
풀이

예제 3.28에서 A(1−1)=(1−1)A\binom{1}{-1} = \binom{1}{-1}이므로 몇 번 곱해도 그대로입니다.