입력을 두 배로 하면 출력도 두 배가 되고, 입력을 늦추면 출력도 똑같이 늦어지는 시스템(선형 시불변 시스템)은 회로, 스피커, 카메라 렌즈 등 어디에나 있습니다. 이 장에서는 그런 시스템의 출력이 입력과 임펄스 응답의 합성곱이고, 주파수 쪽에서는 단순한 곱셈이라는 것을 봅니다.
푸리에 변환이 실제로 일하는 곳입니다. 회로, 필터, 스피커, 통신 채널, 광학계는 모두 (근사적으로) 선형 시불변 시스템이고, 그런 시스템은 주파수 영역에서 곱셈 하나로 기술됩니다.
10.1 시스템, 선형성, 시불변성
시스템 은 입력 신호 x ( t ) x(t) x ( t ) y ( t ) y(t) y ( t ) y = T { x } y = \mathcal{T}\{x\} y = T { x }
정의 10.1.
선형 (linear): T { a x 1 + b x 2 } = a T { x 1 } + b T { x 2 } \mathcal{T}\{ax_1 + bx_2\} = a\mathcal{T}\{x_1\} + b\mathcal{T}\{x_2\} T { a x 1 + b x 2 } = a T { x 1 } + b T { x 2 } 시불변 : 입력을 t 0 t_0 t 0 t 0 t_0 t 0 T { x ( t − t 0 ) } = y ( t − t 0 ) \mathcal{T}\{x(t - t_0)\} = y(t - t_0) T { x ( t − t 0 )} = y ( t − t 0 )
둘 다 만족하면 선형 시불변(LTI) 시스템 이라 합니다.
3장의 말로는 T \mathcal{T} T
예제 10.2. (a) y ( t ) = 3 x ( t − 2 ) y(t) = 3x(t - 2) y ( t ) = 3 x ( t − 2 ) y = x ′ y = x' y = x ′ y ( t ) = ∫ − ∞ t x y(t) = \int_{-\infty}^t x y ( t ) = ∫ − ∞ t x y = x 2 y = x^2 y = x 2 x x x y ( t ) = t x ( t ) y(t) = t\, x(t) y ( t ) = t x ( t ) y ( t ) = x ( t ) cos ω c t y(t) = x(t)\cos\omega_ct y ( t ) = x ( t ) cos ω c t
10.2 임펄스 응답과 합성곱
정의 10.3. 입력 δ ( t ) \delta(t) δ ( t ) h ( t ) = T { δ } h(t) = \mathcal{T}\{\delta\} h ( t ) = T { δ } 임펄스 응답 (impulse response)이라 합니다.
정리 10.4. LTI 시스템의 출력은 입력과 임펄스 응답의 합성곱입니다.
y ( t ) = ( x ∗ h ) ( t ) = ∫ − ∞ ∞ x ( τ ) h ( t − τ ) d τ y(t) = (x * h)(t) = \int_{-\infty}^{\infty}x(\tau)\, h(t - \tau)\, d\tau y ( t ) = ( x ∗ h ) ( t ) = ∫ − ∞ ∞ x ( τ ) h ( t − τ ) d τ 증명. 체질 성질에 의해 x ( t ) = ∫ x ( τ ) δ ( t − τ ) d τ x(t) = \int x(\tau)\delta(t - \tau)\, d\tau x ( t ) = ∫ x ( τ ) δ ( t − τ ) d τ δ ( t − τ ) \delta(t - \tau) δ ( t − τ ) x ( τ ) d τ x(\tau)\, d\tau x ( τ ) d τ δ ( t − τ ) \delta(t - \tau) δ ( t − τ ) h ( t − τ ) h(t - \tau) h ( t − τ ) ■ \blacksquare ■
임펄스 응답 하나가 LTI 시스템의 모든 것을 정합니다. 4장 4.5절 끝에서 C N \mathbb{C}^N C N
인과적 (causal) 시스템(출력이 미래의 입력에 의존하지 않음)이면 t < 0 t < 0 t < 0 h ( t ) = 0 h(t) = 0 h ( t ) = 0 y ( t ) = ∫ − ∞ t x ( τ ) h ( t − τ ) d τ y(t) = \int_{-\infty}^t x(\tau)h(t - \tau)\, d\tau y ( t ) = ∫ − ∞ t x ( τ ) h ( t − τ ) d τ ∫ ∣ h ( t ) ∣ d t < ∞ \int|h(t)|\, dt < \infty ∫ ∣ h ( t ) ∣ d t < ∞ 안정 ). ∣ y ( t ) ∣ ≤ max ∣ x ∣ ⋅ ∫ ∣ h ∣ |y(t)| \le \max|x| \cdot \int|h| ∣ y ( t ) ∣ ≤ max ∣ x ∣ ⋅ ∫ ∣ h ∣
10.3 합성곱을 계산하는 법
y ( t ) = ∫ x ( τ ) h ( t − τ ) d τ y(t) = \int x(\tau)h(t - \tau)\, d\tau y ( t ) = ∫ x ( τ ) h ( t − τ ) d τ t t t
적분 변수 τ \tau τ x ( τ ) x(\tau) x ( τ )
h ( τ ) h(\tau) h ( τ ) h ( − τ ) h(-\tau) h ( − τ ) t t t h ( t − τ ) h(t - \tau) h ( t − τ ) 둘을 곱하여 넓이를 구합니다. 그 넓이가 y ( t ) y(t) y ( t )
t t t − ∞ -\infty − ∞ ∞ \infty ∞
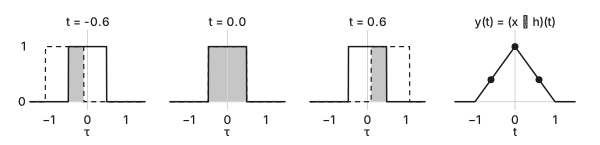
예제 10.5 (사각 펄스 둘의 합성곱). x ( t ) = h ( t ) = rect ( t ) x(t) = h(t) = \operatorname{rect}(t) x ( t ) = h ( t ) = rect ( t ) h ( t − τ ) h(t - \tau) h ( t − τ ) τ ∈ ( t − 1 2 , t + 1 2 ) \tau \in (t - \frac{1}{2}, t + \frac{1}{2}) τ ∈ ( t − 2 1 , t + 2 1 ) x ( τ ) x(\tau) x ( τ ) ( − 1 2 , 1 2 ) (-\frac{1}{2}, \frac{1}{2}) ( − 2 1 , 2 1 )
∣ t ∣ ≥ 1 |t| \ge 1 ∣ t ∣ ≥ 1 y = 0 y = 0 y = 0 − 1 < t ≤ 0 -1 < t \le 0 − 1 < t ≤ 0 ( − 1 2 , t + 1 2 ) (-\frac{1}{2}, t + \frac{1}{2}) ( − 2 1 , t + 2 1 ) t + 1 t + 1 t + 1 0 < t < 1 0 < t < 1 0 < t < 1 ( t − 1 2 , 1 2 ) (t - \frac{1}{2}, \frac{1}{2}) ( t − 2 1 , 2 1 ) 1 − t 1 - t 1 − t
따라서 y ( t ) = max ( 1 − ∣ t ∣ , 0 ) = tri ( t ) y(t) = \max(1 - |t|, 0) = \operatorname{tri}(t) y ( t ) = max ( 1 − ∣ t ∣ , 0 ) = tri ( t ) rect ( t / τ ) ∗ rect ( t / τ ) = τ tri ( t / τ ) \operatorname{rect}(t/\tau) * \operatorname{rect}(t/\tau) = \tau\operatorname{tri}(t/\tau) rect ( t / τ ) ∗ rect ( t / τ ) = τ tri ( t / τ )
그림 10.1. rect ∗ rect의 계산. 실선은 x ( τ ) x(\tau) x ( τ ) h ( t − τ ) h(t - \tau) h ( t − τ ) y ( t ) y(t) y ( t )
미는 양 t를 바꾸면 겹치는 넓이 y(t)가 바뀌고 그 곡선이 그려집니다 이 위젯은 JavaScript가 필요합니다
예제 10.6. a ≠ b a \ne b a = b x ( t ) = e − a t u ( t ) x(t) = e^{-at}u(t) x ( t ) = e − a t u ( t ) h ( t ) = e − b t u ( t ) h(t) = e^{-bt}u(t) h ( t ) = e − b t u ( t ) t < 0 t < 0 t < 0 t > 0 t > 0 t > 0 0 < τ < t 0 < \tau < t 0 < τ < t
y ( t ) = ∫ 0 t e − a τ e − b ( t − τ ) d τ = e − b t ∫ 0 t e ( b − a ) τ d τ = e − a t − e − b t b − a u ( t ) y(t) = \int_0^t e^{-a\tau}e^{-b(t - \tau)}\, d\tau = e^{-bt}\int_0^t e^{(b - a)\tau}\, d\tau = \frac{e^{-at} - e^{-bt}}{b - a}u(t) y ( t ) = ∫ 0 t e − a τ e − b ( t − τ ) d τ = e − b t ∫ 0 t e ( b − a ) τ d τ = b − a e − a t − e − b t u ( t ) 주파수 영역에서 검산하면 1 ( a + j ω ) ( b + j ω ) = 1 b − a ( 1 a + j ω − 1 b + j ω ) \frac{1}{(a + j\omega)(b + j\omega)} = \frac{1}{b - a}\left(\frac{1}{a + j\omega} - \frac{1}{b + j\omega}\right) ( a + j ω ) ( b + j ω ) 1 = b − a 1 ( a + j ω 1 − b + j ω 1 )
합성곱의 성질은 다음과 같습니다.
길이는 더해집니다. x x x L 1 L_1 L 1 h h h L 2 L_2 L 2 x ∗ h x * h x ∗ h L 1 + L 2 L_1 + L_2 L 1 + L 2 넓이는 곱해집니다. ∫ ( x ∗ h ) = ∫ x ⋅ ∫ h \int(x * h) = \int x \cdot \int h ∫ ( x ∗ h ) = ∫ x ⋅ ∫ h ω = 0 \omega = 0 ω = 0 매끄러워집니다. ( x ∗ h ) ′ = x ′ ∗ h = x ∗ h ′ (x * h)' = x' * h = x * h' ( x ∗ h ) ′ = x ′ ∗ h = x ∗ h ′
10.4 LTI 시스템의 고유함수로서의 복소지수함수
정리 10.7. 안정한 LTI 시스템에 x ( t ) = e j ω t x(t) = e^{j\omega t} x ( t ) = e j ω t
y ( t ) = H ( ω ) e j ω t , H ( ω ) = ∫ − ∞ ∞ h ( τ ) e − j ω τ d τ = F { h } ( ω ) y(t) = H(\omega)\, e^{j\omega t}, \qquad H(\omega) = \int_{-\infty}^{\infty}h(\tau)e^{-j\omega\tau}\, d\tau = \mathcal{F}\{h\}(\omega) y ( t ) = H ( ω ) e j ω t , H ( ω ) = ∫ − ∞ ∞ h ( τ ) e − j ω τ d τ = F { h } ( ω ) 입니다.
증명. 합성곱의 교환법칙으로 y ( t ) = ∫ h ( τ ) x ( t − τ ) d τ = ∫ h ( τ ) e j ω ( t − τ ) d τ = e j ω t ∫ h ( τ ) e − j ω τ d τ y(t) = \int h(\tau)x(t - \tau)\, d\tau = \int h(\tau)e^{j\omega(t - \tau)}\, d\tau = e^{j\omega t}\int h(\tau)e^{-j\omega\tau}\, d\tau y ( t ) = ∫ h ( τ ) x ( t − τ ) d τ = ∫ h ( τ ) e j ω ( t − τ ) d τ = e j ω t ∫ h ( τ ) e − j ω τ d τ ■ \blacksquare ■
H ( ω ) H(\omega) H ( ω ) 주파수 응답 (frequency response)이라 합니다. 복소지수함수를 넣으면 같은 주파수의 복소지수함수가 나오고, 복소수 H ( ω ) H(\omega) H ( ω ) e j ω t e^{j\omega t} e j ω t T \mathcal{T} T H ( ω ) H(\omega) H ( ω ) 새 주파수는 절대 생기지 않습니다. 출력에 입력에 없던 주파수가 보이면 그 시스템은 선형이 아니거나 시불변이 아닙니다.
임의의 입력은 복소지수함수의 중첩 x ( t ) = 1 2 π ∫ X ( ω ) e j ω t d ω x(t) = \frac{1}{2\pi}\int X(\omega)e^{j\omega t}\, d\omega x ( t ) = 2 π 1 ∫ X ( ω ) e j ω t d ω y ( t ) = 1 2 π ∫ H ( ω ) X ( ω ) e j ω t d ω y(t) = \frac{1}{2\pi}\int H(\omega)X(\omega)e^{j\omega t}\, d\omega y ( t ) = 2 π 1 ∫ H ( ω ) X ( ω ) e j ω t d ω
Y ( ω ) = H ( ω ) X ( ω ) Y(\omega) = H(\omega)\, X(\omega) Y ( ω ) = H ( ω ) X ( ω ) 입니다. 합성곱 정리를 다시 얻었습니다. 이번에는 뜻이 보입니다. 푸리에 변환은 모든 LTI 시스템을 동시에 대각화하는 기저 변환이고, 3장 식 (3.1)의 A x = ∑ λ k c k v k A\mathbf{x} = \sum\lambda_kc_k\mathbf{v}_k A x = ∑ λ k c k v k λ k → H ( ω ) \lambda_k \to H(\omega) λ k → H ( ω ) c k → X ( ω ) c_k \to X(\omega) c k → X ( ω ) v k → e j ω t \mathbf{v}_k \to e^{j\omega t} v k → e j ω t
시간 영역
주파수 영역
입력 x ( t ) x(t) x ( t )
⟷ F \overset{\mathcal{F}}{\longleftrightarrow} ⟷ F X ( ω ) X(\omega) X ( ω )
임펄스 응답 h ( t ) h(t) h ( t )
⟷ F \overset{\mathcal{F}}{\longleftrightarrow} ⟷ F 주파수 응답 H ( ω ) H(\omega) H ( ω )
출력 y ( t ) = ( x ∗ h ) ( t ) y(t) = (x * h)(t) y ( t ) = ( x ∗ h ) ( t )
⟷ F \overset{\mathcal{F}}{\longleftrightarrow} ⟷ F Y ( ω ) = H ( ω ) X ( ω ) Y(\omega) = H(\omega)X(\omega) Y ( ω ) = H ( ω ) X ( ω )
따름정리 10.8 (사인파 정상상태 응답). h h h A cos ( ω 0 t + ϕ ) A\cos(\omega_0t + \phi) A cos ( ω 0 t + ϕ )
y ( t ) = A ∣ H ( ω 0 ) ∣ cos ( ω 0 t + ϕ + ∠ H ( ω 0 ) ) y(t) = A|H(\omega_0)|\cos\left(\omega_0t + \phi + \angle H(\omega_0)\right) y ( t ) = A ∣ H ( ω 0 ) ∣ cos ( ω 0 t + ϕ + ∠ H ( ω 0 ) ) 입니다.
증명. x = Re { A e j ϕ e j ω 0 t } x = \operatorname{Re}\{Ae^{j\phi}e^{j\omega_0t}\} x = Re { A e j ϕ e j ω 0 t } h h h y = Re { H ( ω 0 ) A e j ϕ e j ω 0 t } y = \operatorname{Re}\{H(\omega_0)Ae^{j\phi}e^{j\omega_0t}\} y = Re { H ( ω 0 ) A e j ϕ e j ω 0 t } H = ∣ H ∣ e j ∠ H H = |H|e^{j\angle H} H = ∣ H ∣ e j ∠ H ■ \blacksquare ■
진폭은 ∣ H ( ω 0 ) ∣ |H(\omega_0)| ∣ H ( ω 0 ) ∣ ∠ H ( ω 0 ) \angle H(\omega_0) ∠ H ( ω 0 )
10.5 RC 저역통과 필터
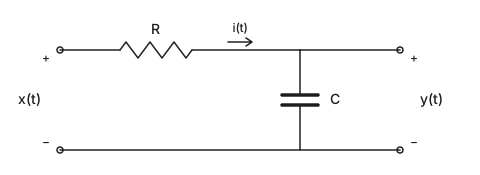
입력 전압 x ( t ) x(t) x ( t ) y ( t ) y(t) y ( t ) i = C y ′ i = Cy' i = C y ′ x = R i + y x = Ri + y x = R i + y
R C y ′ ( t ) + y ( t ) = x ( t ) RC\, y'(t) + y(t) = x(t) R C y ′ ( t ) + y ( t ) = x ( t ) 입니다. 양변을 푸리에 변환하면 미분이 j ω j\omega j ω ( j ω R C + 1 ) Y ( ω ) = X ( ω ) (j\omega RC + 1)Y(\omega) = X(\omega) ( j ω R C + 1 ) Y ( ω ) = X ( ω )
H ( ω ) = Y ( ω ) X ( ω ) = 1 1 + j ω R C = 1 1 + j ω / ω c , ω c = 1 R C H(\omega) = \frac{Y(\omega)}{X(\omega)} = \frac{1}{1 + j\omega RC} = \frac{1}{1 + j\omega/\omega_c}, \qquad \omega_c = \frac{1}{RC} H ( ω ) = X ( ω ) Y ( ω ) = 1 + j ω R C 1 = 1 + j ω / ω c 1 , ω c = R C 1 ∣ H ( ω ) ∣ = 1 1 + ( ω / ω c ) 2 , ∠ H ( ω ) = − arctan ω ω c |H(\omega)| = \frac{1}{\sqrt{1 + (\omega/\omega_c)^2}}, \qquad \angle H(\omega) = -\arctan\frac{\omega}{\omega_c} ∣ H ( ω ) ∣ = 1 + ( ω / ω c ) 2 1 , ∠ H ( ω ) = − arctan ω c ω 입니다.
ω ≪ ω c \omega \ll \omega_c ω ≪ ω c H ≈ 1 H \approx 1 H ≈ 1 ω = ω c \omega = \omega_c ω = ω c 차단 주파수 (cutoff frequency)): ∣ H ∣ = 1 / 2 |H| = 1/\sqrt{2} ∣ H ∣ = 1/ 2 − 3 -3 − 3 − 45 ∘ -45^\circ − 4 5 ∘ ω ≫ ω c \omega \gg \omega_c ω ≫ ω c ∣ H ∣ ≈ ω c / ω |H| \approx \omega_c/\omega ∣ H ∣ ≈ ω c / ω − 20 -20 − 20 − 90 ∘ -90^\circ − 9 0 ∘
낮은 주파수는 통과시키고 높은 주파수는 줄이는 저역통과 필터입니다(그림 10.2).
그림 10.2. RC 저역통과 필터의 주파수 응답. 왼쪽: 크기(dB)와 점근선(파선). 오른쪽: 위상.
입력 주파수를 바꾸면 출력 사인파의 진폭과 위상 지연이 바뀝니다 이 위젯은 JavaScript가 필요합니다
임펄스 응답. H ( ω ) = ω c ω c + j ω H(\omega) = \frac{\omega_c}{\omega_c + j\omega} H ( ω ) = ω c + j ω ω c h ( t ) = ω c e − ω c t u ( t ) = 1 R C e − t / R C u ( t ) h(t) = \omega_ce^{-\omega_ct}u(t) = \frac{1}{RC}e^{-t/RC}u(t) h ( t ) = ω c e − ω c t u ( t ) = R C 1 e − t / R C u ( t )
임피던스와의 관계. 회로이론에서는 축전기의 임피던스를 Z C = 1 j ω C Z_C = \frac{1}{j\omega C} Z C = j ω C 1 H = Z C R + Z C = 1 1 + j ω R C H = \frac{Z_C}{R + Z_C} = \frac{1}{1 + j\omega RC} H = R + Z C Z C = 1 + j ω R C 1 i = C v ′ i = Cv' i = C v ′ I = j ω C V I = j\omega C\, V I = j ω C V V / I = 1 / ( j ω C ) V/I = 1/(j\omega C) V / I = 1/ ( j ω C ) v = L i ′ v = Li' v = L i ′ Z L = j ω L Z_L = j\omega L Z L = j ω L
예제 10.9 (수치). R = 1 R = 1 R = 1 C = 1 C = 1 C = 1 R C = 1 RC = 1 R C = 1 ω c = 1000 \omega_c = 1000 ω c = 1000 f c = ω c / 2 π = 159.2 f_c = \omega_c/2\pi = 159.2 f c = ω c /2 π = 159.2 cos ( 2 π ⋅ 1000 t ) \cos(2\pi \cdot 1000\, t) cos ( 2 π ⋅ 1000 t ) ω / ω c = 6.283 \omega/\omega_c = 6.283 ω / ω c = 6.283 ∣ H ∣ = 1 / 1 + 6.283 2 = 0.1572 |H| = 1/\sqrt{1 + 6.283^2} = 0.1572 ∣ H ∣ = 1/ 1 + 6.28 3 2 = 0.1572 ∠ H = − arctan 6.283 = − 80.96 ∘ \angle H = -\arctan 6.283 = -80.96^\circ ∠ H = − arctan 6.283 = − 80.9 6 ∘ 0.1572 cos ( 2 π ⋅ 1000 t − 80.96 ∘ ) 0.1572\cos(2\pi \cdot 1000\, t - 80.96^\circ) 0.1572 cos ( 2 π ⋅ 1000 t − 80.9 6 ∘ )
예제 10.10 (계단 응답). x ( t ) = u ( t ) x(t) = u(t) x ( t ) = u ( t ) y ( t ) = ∫ 0 t h ( τ ) d τ = 1 − e − t / R C y(t) = \int_0^t h(\tau)\, d\tau = 1 - e^{-t/RC} y ( t ) = ∫ 0 t h ( τ ) d τ = 1 − e − t / R C t > 0 t > 0 t > 0 R C RC R C
10.6 미분방정식을 푸는 일반적인 방법
상수 계수 선형 미분방정식
a n y ( n ) + ⋯ + a 1 y ′ + a 0 y = b m x ( m ) + ⋯ + b 1 x ′ + b 0 x a_ny^{(n)} + \cdots + a_1y' + a_0y = b_mx^{(m)} + \cdots + b_1x' + b_0x a n y ( n ) + ⋯ + a 1 y ′ + a 0 y = b m x ( m ) + ⋯ + b 1 x ′ + b 0 x 으로 기술되는 시스템은 LTI다. 양변을 변환하면
H ( ω ) = Y ( ω ) X ( ω ) = b m ( j ω ) m + ⋯ + b 1 ( j ω ) + b 0 a n ( j ω ) n + ⋯ + a 1 ( j ω ) + a 0 H(\omega) = \frac{Y(\omega)}{X(\omega)} = \frac{b_m(j\omega)^m + \cdots + b_1(j\omega) + b_0}{a_n(j\omega)^n + \cdots + a_1(j\omega) + a_0} H ( ω ) = X ( ω ) Y ( ω ) = a n ( j ω ) n + ⋯ + a 1 ( j ω ) + a 0 b m ( j ω ) m + ⋯ + b 1 ( j ω ) + b 0 입니다. j ω j\omega j ω X ( ω ) X(\omega) X ( ω ) Y = H X Y = HX Y = H X
예제 10.11. y ′ ′ + 3 y ′ + 2 y = x y'' + 3y' + 2y = x y ′′ + 3 y ′ + 2 y = x x ( t ) = e − 3 t u ( t ) x(t) = e^{-3t}u(t) x ( t ) = e − 3 t u ( t ) H ( ω ) = 1 ( j ω ) 2 + 3 j ω + 2 = 1 ( 1 + j ω ) ( 2 + j ω ) H(\omega) = \frac{1}{(j\omega)^2 + 3j\omega + 2} = \frac{1}{(1 + j\omega)(2 + j\omega)} H ( ω ) = ( j ω ) 2 + 3 j ω + 2 1 = ( 1 + j ω ) ( 2 + j ω ) 1 X ( ω ) = 1 3 + j ω X(\omega) = \frac{1}{3 + j\omega} X ( ω ) = 3 + j ω 1 s = j ω s = j\omega s = j ω
Y = 1 ( s + 1 ) ( s + 2 ) ( s + 3 ) = A s + 1 + B s + 2 + C s + 3 Y = \frac{1}{(s + 1)(s + 2)(s + 3)} = \frac{A}{s + 1} + \frac{B}{s + 2} + \frac{C}{s + 3} Y = ( s + 1 ) ( s + 2 ) ( s + 3 ) 1 = s + 1 A + s + 2 B + s + 3 C 입니다. 계수는 가리기 방법으로 구합니다. A A A ( s + 1 ) (s + 1) ( s + 1 ) s = − 1 s = -1 s = − 1 1 ( 1 ) ( 2 ) = 1 2 \frac{1}{(1)(2)} = \frac{1}{2} ( 1 ) ( 2 ) 1 = 2 1 B = 1 ( − 1 ) ( 1 ) = − 1 B = \frac{1}{(-1)(1)} = -1 B = ( − 1 ) ( 1 ) 1 = − 1 C = 1 ( − 2 ) ( − 1 ) = 1 2 C = \frac{1}{(-2)(-1)} = \frac{1}{2} C = ( − 2 ) ( − 1 ) 1 = 2 1
y ( t ) = ( 1 2 e − t − e − 2 t + 1 2 e − 3 t ) u ( t ) y(t) = \left(\tfrac{1}{2}e^{-t} - e^{-2t} + \tfrac{1}{2}e^{-3t}\right)u(t) y ( t ) = ( 2 1 e − t − e − 2 t + 2 1 e − 3 t ) u ( t ) 입니다. 검산하면 y ( 0 ) = 0 y(0) = 0 y ( 0 ) = 0 y ′ ( 0 ) = − 1 2 + 2 − 3 2 = 0 y'(0) = -\frac{1}{2} + 2 - \frac{3}{2} = 0 y ′ ( 0 ) = − 2 1 + 2 − 2 3 = 0
참고 10.12 (한계). 이 방법은 “먼 과거부터 정지해 있던 안정한 시스템”의 응답을 줍니다. 초기 조건이 0이 아니거나 불안정한 시스템(h h h e − j ω t e^{-j\omega t} e − j ω t e − s t e^{-st} e − s t
10.7 필터
Y = H X Y = HX Y = H X H H H H H H
이상적 저역통과 필터 : H ( ω ) = rect ( ω / 2 ω c ) H(\omega) = \operatorname{rect}(\omega/2\omega_c) H ( ω ) = rect ( ω /2 ω c ) h ( t ) = sin ω c t π t h(t) = \frac{\sin\omega_ct}{\pi t} h ( t ) = π t s i n ω c t t < 0 t < 0 t < 0 h h h 1 / t 1/t 1/ t 고역통과 : H H P = 1 − H L P H_{HP} = 1 - H_{LP} H H P = 1 − H L P h H P ( t ) = δ ( t ) − h L P ( t ) h_{HP}(t) = \delta(t) - h_{LP}(t) h H P ( t ) = δ ( t ) − h L P ( t ) H = j ω R C 1 + j ω R C H = \frac{j\omega RC}{1 + j\omega RC} H = 1 + j ω R C j ω R C 대역통과 : 저역통과 필터의 임펄스 응답에 2 cos ω 0 t 2\cos\omega_0t 2 cos ω 0 t ± ω 0 \pm\omega_0 ± ω 0 왜곡 없는 전송 : H ( ω ) = K e − j ω t 0 H(\omega) = Ke^{-j\omega t_0} H ( ω ) = K e − j ω t 0 y ( t ) = K x ( t − t 0 ) y(t) = Kx(t - t_0) y ( t ) = K x ( t − t 0 ) − d d ω ∠ H ( ω ) -\frac{d}{d\omega}\angle H(\omega) − d ω d ∠ H ( ω ) 군지연 (group delay)이라 합니다.
10.8 변조와 복조
음성 신호 x ( t ) x(t) x ( t ) ∣ ω ∣ < W |\omega| < W ∣ ω ∣ < W s ( t ) = x ( t ) cos ω c t s(t) = x(t)\cos\omega_ct s ( t ) = x ( t ) cos ω c t 1 2 X ( ω ∓ ω c ) \frac{1}{2}X(\omega \mp \omega_c) 2 1 X ( ω ∓ ω c ) ± ω c \pm\omega_c ± ω c ω c \omega_c ω c
수신기는 같은 반송파를 한 번 더 곱합니다.
s ( t ) cos ω c t = x ( t ) cos 2 ω c t = 1 2 x ( t ) + 1 2 x ( t ) cos 2 ω c t s(t)\cos\omega_ct = x(t)\cos^2\omega_ct = \tfrac{1}{2}x(t) + \tfrac{1}{2}x(t)\cos 2\omega_ct s ( t ) cos ω c t = x ( t ) cos 2 ω c t = 2 1 x ( t ) + 2 1 x ( t ) cos 2 ω c t 첫 항은 원래 신호, 둘째 항은 ± 2 ω c \pm 2\omega_c ± 2 ω c W W W 2 ω c − W 2\omega_c - W 2 ω c − W 1 2 x ( t ) \frac{1}{2}x(t) 2 1 x ( t )
연습문제
문제 1 · 확인 문제
10.1. R = 10 R = 10 R = 10 C = 10 C = 10 C = 10 5 cos ( 2 π ⋅ 5000 t ) 5\cos(2\pi \cdot 5000\, t) 5 cos ( 2 π ⋅ 5000 t )
값
답
차단 주파수 f c f_c f c
[?]
출력 진폭 (V)
[?]
출력 위상 (도)
[?]
힌트 1 ω c = 1 / R C \omega_c = 1/RC ω c = 1/ R C ω / ω c = 2 π ⋅ 5000 / 10 4 = π \omega/\omega_c = 2\pi \cdot 5000 / 10^4 = \pi ω / ω c = 2 π ⋅ 5000/1 0 4 = π
정답 풀이 R C = 10 − 4 RC = 10^{-4} R C = 1 0 − 4 ω c = 10 4 \omega_c = 10^4 ω c = 1 0 4 f c = 1591.55 f_c = 1591.55 f c = 1591.55 ω / ω c = 2 π ⋅ 5000 / 10 4 = π \omega/\omega_c = 2\pi \cdot 5000/10^4 = \pi ω / ω c = 2 π ⋅ 5000/1 0 4 = π ∣ H ∣ = 1 / 1 + π 2 = 0.3033 |H| = 1/\sqrt{1 + \pi^2} = 0.3033 ∣ H ∣ = 1/ 1 + π 2 = 0.3033 ∠ H = − arctan π = − 72.34 ∘ \angle H = -\arctan\pi = -72.34^\circ ∠ H = − arctan π = − 72.3 4 ∘ 1.517 cos ( 2 π ⋅ 5000 t − 72.34 ∘ ) 1.517\cos(2\pi \cdot 5000\, t - 72.34^\circ) 1.517 cos ( 2 π ⋅ 5000 t − 72.3 4 ∘ )
문제 2 · 확인 문제
10.2. 높이 ± 1 \pm 1 ± 1
고조파
출력 진폭
1차
[?]
3차
[?]
5차
[?]
힌트 1 입력의 k k k 4 π k \frac{4}{\pi k} π k 4 k ω c k\omega_c k ω c ∣ H ∣ = 1 1 + k 2 |H| = \frac{1}{\sqrt{1 + k^2}} ∣ H ∣ = 1 + k 2 1
정답 풀이 입력의 k k k 4 π k \frac{4}{\pi k} π k 4 k ω c k\omega_c k ω c ∣ H ∣ = 1 1 + k 2 |H| = \frac{1}{\sqrt{1 + k^2}} ∣ H ∣ = 1 + k 2 1 k = 1 k = 1 k = 1 1.273 / 1.414 = 0.900 1.273/1.414 = 0.900 1.273/1.414 = 0.900 k = 3 k = 3 k = 3 0.424 / 3.162 = 0.134 0.424/3.162 = 0.134 0.424/3.162 = 0.134 k = 5 k = 5 k = 5 0.255 / 5.099 = 0.050 0.255/5.099 = 0.050 0.255/5.099 = 0.050
문제 3 · 확인 문제
10.3. y ′ + 2 y = x y' + 2y = x y ′ + 2 y = x x ( t ) = e − t u ( t ) x(t) = e^{-t}u(t) x ( t ) = e − t u ( t ) y ( t ) y(t) y ( t ) y ( t ) = ( A e − t + B e − 2 t ) u ( t ) y(t) = (Ae^{-t} + Be^{-2t})u(t) y ( t ) = ( A e − t + B e − 2 t ) u ( t )
힌트 1 H = 1 2 + j ω H = \frac{1}{2 + j\omega} H = 2 + j ω 1 X = 1 1 + j ω X = \frac{1}{1 + j\omega} X = 1 + j ω 1
정답 풀이 H = 1 2 + j ω H = \frac{1}{2 + j\omega} H = 2 + j ω 1 X = 1 1 + j ω X = \frac{1}{1 + j\omega} X = 1 + j ω 1 Y = 1 ( 1 + j ω ) ( 2 + j ω ) Y = \frac{1}{(1 + j\omega)(2 + j\omega)} Y = ( 1 + j ω ) ( 2 + j ω ) 1 y ( t ) = ( e − t − e − 2 t ) u ( t ) y(t) = (e^{-t} - e^{-2t})u(t) y ( t ) = ( e − t − e − 2 t ) u ( t )
문제 4 · 확인 문제
10.4. 임펄스 응답이 h ( t ) = 1 τ rect ( t − τ / 2 τ ) h(t) = \frac{1}{\tau}\operatorname{rect}\left(\frac{t - \tau/2}{\tau}\right) h ( t ) = τ 1 rect ( τ t − τ /2 ) τ = 20 \tau = 20 τ = 20
힌트 1 y ( t ) = 1 τ ∫ t − τ t x ( s ) d s y(t) = \frac{1}{\tau}\int_{t - \tau}^t x(s)\, ds y ( t ) = τ 1 ∫ t − τ t x ( s ) d s
정답 풀이 y ( t ) = 1 τ ∫ t − τ t x ( s ) d s y(t) = \frac{1}{\tau}\int_{t-\tau}^t x(s)\, ds y ( t ) = τ 1 ∫ t − τ t x ( s ) d s τ \tau τ H ( ω ) = e − j ω τ / 2 sinc ω τ 2 π H(\omega) = e^{-j\omega\tau/2}\operatorname{sinc}\frac{\omega\tau}{2\pi} H ( ω ) = e − j ω τ /2 sinc 2 π ω τ f = k / τ f = k/\tau f = k / τ τ = 20 \tau = 20 τ = 20
문제 5 · 확인 문제
LTI 시스템을 모두 고릅니다.
y ( t ) = 3 x ( t − 2 ) y(t) = 3x(t - 2) y ( t ) = 3 x ( t − 2 ) y ( t ) = x ( t ) 2 y(t) = x(t)^2 y ( t ) = x ( t ) 2 y ( t ) = t x ( t ) y(t) = t\, x(t) y ( t ) = t x ( t ) y ( t ) = ∫ − ∞ t x ( s ) d s y(t) = \int_{-\infty}^t x(s)\, ds y ( t ) = ∫ − ∞ t x ( s ) d s
정답 풀이 1번과 4번은 선형이고 시불변입니다. 2번은 선형이 아닙니다. 3번은 선형이지만 입력을 늦춰도 곱하는 t t t
문제 6 · 확인 문제
예제 10.11의 방법으로 y ′ ′ + 3 y ′ + 2 y = x y'' + 3y' + 2y = x y ′′ + 3 y ′ + 2 y = x x ( t ) = δ ( t ) x(t) = \delta(t) x ( t ) = δ ( t ) h ( t ) = ( A e − t + B e − 2 t ) u ( t ) h(t) = (Ae^{-t} + Be^{-2t})u(t) h ( t ) = ( A e − t + B e − 2 t ) u ( t )
정답 풀이 X = 1 X = 1 X = 1 Y = H = 1 ( 1 + j ω ) ( 2 + j ω ) = 1 1 + j ω − 1 2 + j ω Y = H = \frac{1}{(1 + j\omega)(2 + j\omega)} = \frac{1}{1 + j\omega} - \frac{1}{2 + j\omega} Y = H = ( 1 + j ω ) ( 2 + j ω ) 1 = 1 + j ω 1 − 2 + j ω 1 h ( t ) = ( e − t − e − 2 t ) u ( t ) h(t) = (e^{-t} - e^{-2t})u(t) h ( t ) = ( e − t − e − 2 t ) u ( t )