행렬곱은 고등학교에서 '행과 열을 곱해 더한다'는 규칙으로 배웁니다. 그런데 왜 하필 그런 규칙일까요? 이 장의 답은 '변환을 차례로 하는 것(합성)이 곧 행렬곱'이라는 것입니다. 이 관점에서 보면 행렬곱이 왜 교환법칙을 만족하지 않는지, 결합법칙은 왜 만족하는지가 그림으로 보입니다. 신경망의 층을 쌓는 것도 행렬곱을 이어 붙이는 것입니다.
5.1 두 변환을 이어서 하기
질문. 평면을 먼저 층밀림 S = [ 1 1 0 1 ] S = \begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix} S = [ 1 0 1 1 ] 90 ∘ 90^\circ 9 0 ∘ R = [ 0 − 1 1 0 ] R = \begin{bmatrix} 0 & -1 \\ 1 & 0 \end{bmatrix} R = [ 0 1 − 1 0 ]
0.6절에서 함수의 합성 g ∘ f g \circ f g ∘ f f f f g g g
선형변환의 합성은 다시 선형변환이고, 그 행렬이 행렬곱입니다. A B AB A B B B B A A A
행렬곱의 정의는 처음 보면 이상하게 생겼습니다. “왜 같은 자리끼리 곱하지 않고 행과 열을 곱하는가”라는 질문의 답이 이 장의 내용입니다.
5.2 합성의 행렬
정리 5.1 (선형변환의 합성은 선형입니다). T : R p → R n T : \mathbb{R}^p \to \mathbb{R}^n T : R p → R n U : R n → R m U : \mathbb{R}^n \to \mathbb{R}^m U : R n → R m U ∘ T : R p → R m U \circ T : \mathbb{R}^p \to \mathbb{R}^m U ∘ T : R p → R m
증명. ( U ∘ T ) ( c v + d w ) = U ( c T ( v ) + d T ( w ) ) = c U ( T ( v ) ) + d U ( T ( w ) ) (U \circ T)(c\mathbf{v} + d\mathbf{w}) = U\big(cT(\mathbf{v}) + dT(\mathbf{w})\big) = c\,U(T(\mathbf{v})) + d\,U(T(\mathbf{w})) ( U ∘ T ) ( c v + d w ) = U ( c T ( v ) + d T ( w ) ) = c U ( T ( v )) + d U ( T ( w )) T T T U U U
합성이 선형이므로 표준행렬이 있습니다. 4장의 방법대로 구하면 됩니다. 각 e j \mathbf{e}_j e j B B B T T T n × p n \times p n × p A A A U U U m × n m \times n m × n
e j → B B e j = b j ( B 의 제 j 열 ) → A A b j . \mathbf{e}_j \xrightarrow{\ B\ } B\mathbf{e}_j = \mathbf{b}_j\ (B\text{의 제}j\text{열}) \xrightarrow{\ A\ } A\mathbf{b}_j. e j B B e j = b j ( B 의 제 j 열 ) A A b j . 따라서 합성의 행렬의 제j j j A b j A\mathbf{b}_j A b j
정의 5.2 (행렬곱). A ∈ R m × n A \in \mathbb{R}^{m \times n} A ∈ R m × n B = [ b 1 ⋯ b p ] ∈ R n × p B = \begin{bmatrix} \mathbf{b}_1 & \cdots & \mathbf{b}_p \end{bmatrix} \in \mathbb{R}^{n \times p} B = [ b 1 ⋯ b p ] ∈ R n × p
A B = [ A b 1 A b 2 ⋯ A b p ] ∈ R m × p . AB = \begin{bmatrix} A\mathbf{b}_1 & A\mathbf{b}_2 & \cdots & A\mathbf{b}_p \end{bmatrix} \in \mathbb{R}^{m \times p}. A B = [ A b 1 A b 2 ⋯ A b p ] ∈ R m × p . 정리 5.3 (행렬곱은 합성입니다). 모든 x ∈ R p \mathbf{x} \in \mathbb{R}^p x ∈ R p ( A B ) x = A ( B x ) (AB)\mathbf{x} = A(B\mathbf{x}) ( A B ) x = A ( B x )
증명. 위의 논의에 의해 A B AB A B x ↦ A ( B x ) \mathbf{x} \mapsto A(B\mathbf{x}) x ↦ A ( B x ) 정리 4.10 에 의해 두 변환은 모든 x \mathbf{x} x
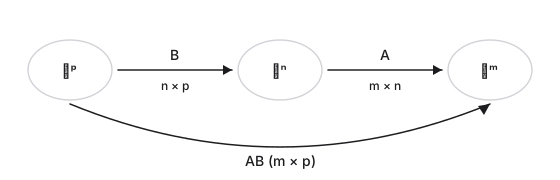
그림 5.1. A B AB A B B B B A A A R n \mathbb{R}^n R n
5.2.1 크기 규칙
그림 5.1에서 B B B A A A A A A B B B
A ⏟ m × n B ⏟ n × p = A B ⏟ m × p . \underbrace{A}_{m \times n}\ \underbrace{B}_{n \times p} = \underbrace{AB}_{m \times p}. m × n A n × p B = m × p A B . 안쪽 두 숫자가 같아야 하고, 결과의 크기는 바깥쪽 두 숫자입니다. 이 규칙은 A x A\mathbf{x} A x x \mathbf{x} x n × 1 n \times 1 n × 1 A x A\mathbf{x} A x m × 1 m \times 1 m × 1
5.3 행렬곱을 계산하는 네 가지 방법
예제 5.4. A = [ 1 2 3 4 ] A = \begin{bmatrix} 1 & 2 \\ 3 & 4 \end{bmatrix} A = [ 1 3 2 4 ] B = [ 5 6 7 8 ] B = \begin{bmatrix} 5 & 6 \\ 7 & 8 \end{bmatrix} B = [ 5 7 6 8 ]
A b 1 = 5 [ 1 3 ] + 7 [ 2 4 ] = [ 19 43 ] , A b 2 = 6 [ 1 3 ] + 8 [ 2 4 ] = [ 22 50 ] , A B = [ 19 22 43 50 ] . A\mathbf{b}_1 = 5\begin{bmatrix} 1 \\ 3 \end{bmatrix} + 7\begin{bmatrix} 2 \\ 4 \end{bmatrix} = \begin{bmatrix} 19 \\ 43 \end{bmatrix}, \quad A\mathbf{b}_2 = 6\begin{bmatrix} 1 \\ 3 \end{bmatrix} + 8\begin{bmatrix} 2 \\ 4 \end{bmatrix} = \begin{bmatrix} 22 \\ 50 \end{bmatrix}, \quad AB = \begin{bmatrix} 19 & 22 \\ 43 & 50 \end{bmatrix}. A b 1 = 5 [ 1 3 ] + 7 [ 2 4 ] = [ 19 43 ] , A b 2 = 6 [ 1 3 ] + 8 [ 2 4 ] = [ 22 50 ] , A B = [ 19 43 22 50 ] . 정의는 열 단위였습니다. 같은 곱을 다른 단위로 볼 수 있습니다.
정리 5.5 (행렬곱의 네 가지 계산법). A ∈ R m × n A \in \mathbb{R}^{m \times n} A ∈ R m × n r 1 , … , r m \mathbf{r}_1, \ldots, \mathbf{r}_m r 1 , … , r m a 1 , … , a n \mathbf{a}_1, \ldots, \mathbf{a}_n a 1 , … , a n B ∈ R n × p B \in \mathbb{R}^{n \times p} B ∈ R n × p s 1 , … , s n \mathbf{s}_1, \ldots, \mathbf{s}_n s 1 , … , s n b 1 , … , b p \mathbf{b}_1, \ldots, \mathbf{b}_p b 1 , … , b p
(성분) ( A B ) i j = r i ⋅ b j = ∑ k = 1 n a i k b k j (AB)_{ij} = \mathbf{r}_i \cdot \mathbf{b}_j = \sum_{k=1}^n a_{ik}b_{kj} ( A B ) ij = r i ⋅ b j = ∑ k = 1 n a ik b k j
(열) A B AB A B j j j = A b j = A\mathbf{b}_j = A b j A A A
(행) A B AB A B i i i = r i B = \mathbf{r}_i B = r i B B B B ∑ k a i k s k \sum_k a_{ik}\mathbf{s}_k ∑ k a ik s k
(열×행의 합) A B = ∑ k = 1 n a k s k AB = \sum_{k=1}^n \mathbf{a}_k\mathbf{s}_k A B = ∑ k = 1 n a k s k a k s k \mathbf{a}_k\mathbf{s}_k a k s k m × 1 m \times 1 m × 1 1 × p 1 \times p 1 × p m × p m \times p m × p
증명. (2)는 정의 그 자체입니다. (1): A B AB A B ( i , j ) (i, j) ( i , j ) A b j A\mathbf{b}_j A b j i i i 정리 4.11 에 의해 r i ⋅ b j = ∑ k a i k b k j \mathbf{r}_i \cdot \mathbf{b}_j = \sum_k a_{ik}b_{kj} r i ⋅ b j = ∑ k a ik b k j A B AB A B i i i j j j ∑ k a i k b k j \sum_k a_{ik}b_{kj} ∑ k a ik b k j ∑ k a i k s k \sum_k a_{ik}\mathbf{s}_k ∑ k a ik s k j j j a k s k \mathbf{a}_k\mathbf{s}_k a k s k ( i , j ) (i, j) ( i , j ) a i k b k j a_{ik}b_{kj} a ik b k j k k k ( A B ) i j (AB)_{ij} ( A B ) ij
직관. 손으로 계산할 때는 (1)을 씁니다. “A A A i i i B B B j j j
예제 5.6. [ 1 0 2 − 1 3 1 ] [ 3 1 2 1 1 0 ] \begin{bmatrix} 1 & 0 & 2 \\ -1 & 3 & 1 \end{bmatrix}\begin{bmatrix} 3 & 1 \\ 2 & 1 \\ 1 & 0 \end{bmatrix} [ 1 − 1 0 3 2 1 ] 3 2 1 1 1 0 ( 2 × 3 ) ( 3 × 2 ) (2 \times 3)(3 \times 2) ( 2 × 3 ) ( 3 × 2 ) 2 × 2 2 \times 2 2 × 2
[ 1 ⋅ 3 + 0 ⋅ 2 + 2 ⋅ 1 1 ⋅ 1 + 0 ⋅ 1 + 2 ⋅ 0 − 1 ⋅ 3 + 3 ⋅ 2 + 1 ⋅ 1 − 1 ⋅ 1 + 3 ⋅ 1 + 1 ⋅ 0 ] = [ 5 1 4 2 ] . \begin{bmatrix} 1 \cdot 3 + 0 \cdot 2 + 2 \cdot 1 & 1 \cdot 1 + 0 \cdot 1 + 2 \cdot 0 \\ -1 \cdot 3 + 3 \cdot 2 + 1 \cdot 1 & -1 \cdot 1 + 3 \cdot 1 + 1 \cdot 0 \end{bmatrix} = \begin{bmatrix} 5 & 1 \\ 4 & 2 \end{bmatrix}. [ 1 ⋅ 3 + 0 ⋅ 2 + 2 ⋅ 1 − 1 ⋅ 3 + 3 ⋅ 2 + 1 ⋅ 1 1 ⋅ 1 + 0 ⋅ 1 + 2 ⋅ 0 − 1 ⋅ 1 + 3 ⋅ 1 + 1 ⋅ 0 ] = [ 5 4 1 2 ] . 같은 두 행렬을 반대 순서로 곱하면 ( 3 × 2 ) ( 2 × 3 ) = 3 × 3 (3 \times 2)(2 \times 3) = 3 \times 3 ( 3 × 2 ) ( 2 × 3 ) = 3 × 3
예제 5.7 (열×행). [ 1 2 ] [ 3 4 ] = [ 3 4 6 8 ] \begin{bmatrix} 1 \\ 2 \end{bmatrix}\begin{bmatrix} 3 & 4 \end{bmatrix} = \begin{bmatrix} 3 & 4 \\ 6 & 8 \end{bmatrix} [ 1 2 ] [ 3 4 ] = [ 3 6 4 8 ]
▶ 문제 5.1–5.4
5.4 행렬의 연산 법칙
5.4.1 덧셈과 스칼라배
같은 크기의 행렬은 성분끼리 더하고, 스칼라는 모든 성분에 곱합니다.
( A + B ) i j = a i j + b i j , ( c A ) i j = c a i j . (A + B)_{ij} = a_{ij} + b_{ij}, \qquad (cA)_{ij} = c\,a_{ij}. ( A + B ) ij = a ij + b ij , ( c A ) ij = c a ij . 변환으로 보면 ( A + B ) x = A x + B x (A + B)\mathbf{x} = A\mathbf{x} + B\mathbf{x} ( A + B ) x = A x + B x ( c A ) x = c ( A x ) (cA)\mathbf{x} = c(A\mathbf{x}) ( c A ) x = c ( A x ) R m n \mathbb{R}^{mn} R mn
5.4.2 곱셈의 법칙
정리 5.8 (행렬곱의 성질). 크기가 맞는 행렬에 대하여
( A B ) C = A ( B C ) (AB)C = A(BC) ( A B ) C = A ( B C ) A ( B + C ) = A B + A C A(B + C) = AB + AC A ( B + C ) = A B + A C ( A + B ) C = A C + B C (A + B)C = AC + BC ( A + B ) C = A C + B C c ( A B ) = ( c A ) B = A ( c B ) c(AB) = (cA)B = A(cB) c ( A B ) = ( c A ) B = A ( c B ) I m A = A = A I n I_m A = A = AI_n I m A = A = A I n A ∈ R m × n A \in \mathbb{R}^{m \times n} A ∈ R m × n
증명. (1)을 보입니다. 성분으로 증명할 수도 있지만, 합성으로 보면 한 줄입니다. 모든 x \mathbf{x} x 정리 5.3 을 반복하면
( ( A B ) C ) x = ( A B ) ( C x ) = A ( B ( C x ) ) = A ( ( B C ) x ) = ( A ( B C ) ) x . \big((AB)C\big)\mathbf{x} = (AB)(C\mathbf{x}) = A\big(B(C\mathbf{x})\big) = A\big((BC)\mathbf{x}\big) = \big(A(BC)\big)\mathbf{x}. ( ( A B ) C ) x = ( A B ) ( C x ) = A ( B ( C x ) ) = A ( ( B C ) x ) = ( A ( B C ) ) x . 두 행렬이 모든 x \mathbf{x} x x = e j \mathbf{x} = \mathbf{e}_j x = e j
(2)의 첫 식: A B + A C AB + AC A B + A C j j j A b j + A c j = A ( b j + c j ) A\mathbf{b}_j + A\mathbf{c}_j = A(\mathbf{b}_j + \mathbf{c}_j) A b j + A c j = A ( b j + c j ) A ( B + C ) A(B + C) A ( B + C ) j j j
결합법칙을 성분으로 증명하려면 ∑ k ∑ l a i k b k l c l j \sum_k\sum_l a_{ik}b_{kl}c_{lj} ∑ k ∑ l a ik b k l c l j h ∘ ( g ∘ f ) = ( h ∘ g ) ∘ f h \circ (g \circ f) = (h \circ g) \circ f h ∘ ( g ∘ f ) = ( h ∘ g ) ∘ f f , g , h f, g, h f , g , h
5.4.3 교환법칙의 실패
그림 5.2. S = [ 1 1 0 1 ] S = \begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix} S = [ 1 0 1 1 ] R = [ 0 − 1 1 0 ] R = \begin{bmatrix} 0 & -1 \\ 1 & 0 \end{bmatrix} R = [ 0 1 − 1 0 ]
예제 5.9. 5.1절의 질문에 답합시다. 층밀림 S S S R R R R S RS R S
R S = [ 0 − 1 1 0 ] [ 1 1 0 1 ] = [ 0 − 1 1 1 ] , S R = [ 1 1 0 1 ] [ 0 − 1 1 0 ] = [ 1 − 1 1 0 ] . RS = \begin{bmatrix} 0 & -1 \\ 1 & 0 \end{bmatrix}\begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix} = \begin{bmatrix} 0 & -1 \\ 1 & 1 \end{bmatrix}, \qquad SR = \begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix}\begin{bmatrix} 0 & -1 \\ 1 & 0 \end{bmatrix} = \begin{bmatrix} 1 & -1 \\ 1 & 0 \end{bmatrix}. R S = [ 0 1 − 1 0 ] [ 1 0 1 1 ] = [ 0 1 − 1 1 ] , S R = [ 1 0 1 1 ] [ 0 1 − 1 0 ] = [ 1 1 − 1 0 ] . R S ≠ S R RS \ne SR R S = S R
A와 B를 고르면 B 먼저 A 나중(AB)과 A 먼저 B 나중(BA)의 결과가 나란히 그려집니다 이 위젯은 JavaScript가 필요합니다
일상에서도 순서가 중요한 동작은 많습니다. 양말을 신고 신발을 신는 것과 신발을 신고 양말을 신는 것은 다릅니다. 행렬곱이 교환법칙을 만족하지 않는 것은 계산상의 불편이 아니라, 변환의 순서가 실제로 결과를 바꾼다는 사실을 정직하게 반영한 것입니다.
교환법칙 외에도 실수의 곱셈에서 당연하던 것들이 깨집니다.
A ≠ O A \ne O A = O B ≠ O B \ne O B = O A B = O AB = O A B = O [ 1 0 0 0 ] [ 0 0 0 1 ] = O \begin{bmatrix} 1 & 0 \\ 0 & 0 \end{bmatrix}\begin{bmatrix} 0 & 0 \\ 0 & 1 \end{bmatrix} = O [ 1 0 0 0 ] [ 0 0 0 1 ] = O y y y x x x A B = A C AB = AC A B = A C A ≠ O A \ne O A = O B = C B = C B = C C = O C = O C = O
두 번째 현상은 A A A A A A A A A
▶ 문제 5.5–5.8
5.5 거듭제곱과 회전
정사각행렬 A A A A 2 = A A A^2 = AA A 2 = AA A 3 = A A A A^3 = AAA A 3 = AAA … \ldots … A 0 = I A^0 = I A 0 = I
예제 5.10 (덧셈정리). α \alpha α β \beta β α + β \alpha + \beta α + β R β R α = R α + β R_\beta R_\alpha = R_{\alpha + \beta} R β R α = R α + β
[ cos β − sin β sin β cos β ] [ cos α − sin α sin α cos α ] = [ cos β cos α − sin β sin α ⋯ sin β cos α + cos β sin α ⋯ ] \begin{bmatrix} \cos\beta & -\sin\beta \\ \sin\beta & \cos\beta \end{bmatrix}\begin{bmatrix} \cos\alpha & -\sin\alpha \\ \sin\alpha & \cos\alpha \end{bmatrix} = \begin{bmatrix} \cos\beta\cos\alpha - \sin\beta\sin\alpha & \cdots \\ \sin\beta\cos\alpha + \cos\beta\sin\alpha & \cdots \end{bmatrix} [ cos β sin β − sin β cos β ] [ cos α sin α − sin α cos α ] = [ cos β cos α − sin β sin α sin β cos α + cos β sin α ⋯ ⋯ ] 이고 우변의 제1열은 ( cos ( α + β ) , sin ( α + β ) ) (\cos(\alpha + \beta), \sin(\alpha + \beta)) ( cos ( α + β ) , sin ( α + β ))
cos ( α + β ) = cos α cos β − sin α sin β , sin ( α + β ) = sin α cos β + cos α sin β . \cos(\alpha + \beta) = \cos\alpha\cos\beta - \sin\alpha\sin\beta, \qquad \sin(\alpha + \beta) = \sin\alpha\cos\beta + \cos\alpha\sin\beta. cos ( α + β ) = cos α cos β − sin α sin β , sin ( α + β ) = sin α cos β + cos α sin β . 삼각함수의 덧셈정리가 “회전을 두 번 하기”의 행렬곱에서 나왔습니다. 외울 필요가 없는 공식이 되었습니다.
R θ n = R n θ R_\theta^n = R_{n\theta} R θ n = R n θ R θ n R_\theta^n R θ n ( cos n θ , sin n θ ) (\cos n\theta, \sin n\theta) ( cos n θ , sin n θ ) A A A A n A^n A n
▶ 문제 5.9
5.6 전치
정의 5.11 (전치행렬). A ∈ R m × n A \in \mathbb{R}^{m \times n} A ∈ R m × n n × m n \times m n × m A A A 전치행렬 (transpose)이라 하고 A T A^T A T ( A T ) i j = a j i (A^T)_{ij} = a_{ji} ( A T ) ij = a j i
예제 5.12. [ 1 2 3 4 5 6 ] T = [ 1 4 2 5 3 6 ] \begin{bmatrix} 1 & 2 & 3 \\ 4 & 5 & 6 \end{bmatrix}^T = \begin{bmatrix} 1 & 4 \\ 2 & 5 \\ 3 & 6 \end{bmatrix} [ 1 4 2 5 3 6 ] T = 1 2 3 4 5 6 x \mathbf{x} x x T \mathbf{x}^T x T
전치를 쓰면 내적을 행렬곱으로 쓸 수 있습니다.
x ⋅ y = x 1 y 1 + ⋯ + x n y n = x T y ( 1 × n 곱하기 n × 1 ) . \mathbf{x} \cdot \mathbf{y} = x_1y_1 + \cdots + x_ny_n = \mathbf{x}^T\mathbf{y} \quad (1 \times n \text{ 곱하기 } n \times 1). x ⋅ y = x 1 y 1 + ⋯ + x n y n = x T y ( 1 × n 곱하기 n × 1 ) . 앞으로 내적을 자주 x T y \mathbf{x}^T\mathbf{y} x T y
정리 5.13 (전치의 성질).
( A T ) T = A (A^T)^T = A ( A T ) T = A ( A + B ) T = A T + B T (A + B)^T = A^T + B^T ( A + B ) T = A T + B T ( c A ) T = c A T (cA)^T = cA^T ( c A ) T = c A T ( A B ) T = B T A T (AB)^T = B^TA^T ( A B ) T = B T A T ( A x ) ⋅ y = x ⋅ ( A T y ) (A\mathbf{x}) \cdot \mathbf{y} = \mathbf{x} \cdot (A^T\mathbf{y}) ( A x ) ⋅ y = x ⋅ ( A T y )
증명. (2): ( ( A B ) T ) i j = ( A B ) j i = ∑ k a j k b k i \big((AB)^T\big)_{ij} = (AB)_{ji} = \sum_k a_{jk}b_{ki} ( ( A B ) T ) ij = ( A B ) j i = ∑ k a j k b k i ( B T A T ) i j = ∑ k ( B T ) i k ( A T ) k j = ∑ k b k i a j k (B^TA^T)_{ij} = \sum_k (B^T)_{ik}(A^T)_{kj} = \sum_k b_{ki}a_{jk} ( B T A T ) ij = ∑ k ( B T ) ik ( A T ) k j = ∑ k b k i a j k
(3): ( A x ) ⋅ y = ( A x ) T y = x T A T y = x ⋅ ( A T y ) (A\mathbf{x}) \cdot \mathbf{y} = (A\mathbf{x})^T\mathbf{y} = \mathbf{x}^TA^T\mathbf{y} = \mathbf{x} \cdot (A^T\mathbf{y}) ( A x ) ⋅ y = ( A x ) T y = x T A T y = x ⋅ ( A T y )
(2)에서 순서가 뒤집히는 것은 양말과 신발로 기억할 수 있습니다. 9장에서 역행렬도 ( A B ) − 1 = B − 1 A − 1 (AB)^{-1} = B^{-1}A^{-1} ( A B ) − 1 = B − 1 A − 1 A A A A T A^T A T
정의 5.14 (대칭행렬). A T = A A^T = A A T = A 대칭행렬 (symmetric matrix)이라 합니다. 즉 모든 i , j i, j i , j a i j = a j i a_{ij} = a_{ji} a ij = a j i
예제 5.15. 임의의 A ∈ R m × n A \in \mathbb{R}^{m \times n} A ∈ R m × n A T A A^TA A T A n × n n \times n n × n ( A T A ) T = A T ( A T ) T = A T A (A^TA)^T = A^T(A^T)^T = A^TA ( A T A ) T = A T ( A T ) T = A T A
▶ 문제 5.10–5.12
쓰이는 곳. 깊은 신경망은 층마다 행렬을 곱하는 것이고, 로봇 팔의 관절이나 그래픽의 여러 변환을 잇는 것도 행렬곱입니다. 계산량을 어림할 때 m × n m \times n m × n n × p n \times p n × p m n p mnp mn p
이 장의 요약
A B AB A B B B B A A A A B AB A B j j j A b j A\mathbf{b}_j A b j ( m × n ) ( n × p ) = m × p (m \times n)(n \times p) = m \times p ( m × n ) ( n × p ) = m × p ( A B ) i j = ∑ k a i k b k j (AB)_{ij} = \sum_k a_{ik}b_{kj} ( A B ) ij = ∑ k a ik b k j A A A i i i B B B j j j 결합법칙과 분배법칙은 성립하지만 A B ≠ B A AB \ne BA A B = B A A B = O AB = O A B = O A , B ≠ O A, B \ne O A , B = O
R β R α = R α + β R_\beta R_\alpha = R_{\alpha + \beta} R β R α = R α + β ( A B ) T = B T A T (AB)^T = B^TA^T ( A B ) T = B T A T x ⋅ y = x T y \mathbf{x} \cdot \mathbf{y} = \mathbf{x}^T\mathbf{y} x ⋅ y = x T y ( A x ) ⋅ y = x ⋅ ( A T y ) (A\mathbf{x}) \cdot \mathbf{y} = \mathbf{x} \cdot (A^T\mathbf{y}) ( A x ) ⋅ y = x ⋅ ( A T y )
문제
5.1 [계산] · 확인 문제
A A A 2 × 3 2 \times 3 2 × 3 B B B 3 × 4 3 \times 4 3 × 4 C C C 4 × 2 4 \times 2 4 × 2 D D D 3 × 3 3 \times 3 3 × 3 2x4처럼 적고, 정의되지 않으면 X를 적습니다.
곱
크기
A B AB A B [?]
B A BA B A [?]
B C BC B C [?]
C A CA C A [?]
A B C ABC A B C [?]
D B DB D B [?]
B D BD B D [?]
A D AD A D [?]
D A DA D A [?]
정답 2x4
X
3x2
4x3
2x2
3x4
X
2x3
X
풀이 A B AB A B 2 × 4 2 \times 4 2 × 4 B A BA B A 4 ≠ 2 4 \ne 2 4 = 2 B C BC B C 3 × 2 3 \times 2 3 × 2 C A CA C A 4 × 3 4 \times 3 4 × 3 A B C ABC A B C 2 × 2 2 \times 2 2 × 2 D B DB D B 3 × 4 3 \times 4 3 × 4 B D BD B D 4 ≠ 3 4 \ne 3 4 = 3 A D AD A D 2 × 3 2 \times 3 2 × 3 D A DA D A 3 ≠ 2 3 \ne 2 3 = 2
5.2 [계산] · 확인 문제
계산합니다.
(a) [ 2 − 1 0 3 ] [ 1 4 2 − 2 ] (b) [ 1 2 3 ] [ 4 5 6 ] (c) [ 4 5 6 ] [ 1 2 3 ] (d) [ 1 0 − 1 2 1 0 ] [ 1 2 0 1 3 − 1 ] \text{(a)}\ \begin{bmatrix} 2 & -1 \\ 0 & 3 \end{bmatrix}\begin{bmatrix} 1 & 4 \\ 2 & -2 \end{bmatrix} \qquad \text{(b)}\ \begin{bmatrix} 1 & 2 & 3 \end{bmatrix}\begin{bmatrix} 4 \\ 5 \\ 6 \end{bmatrix} \qquad \text{(c)}\ \begin{bmatrix} 4 \\ 5 \\ 6 \end{bmatrix}\begin{bmatrix} 1 & 2 & 3 \end{bmatrix} \qquad \text{(d)}\ \begin{bmatrix} 1 & 0 & -1 \\ 2 & 1 & 0 \end{bmatrix}\begin{bmatrix} 1 & 2 \\ 0 & 1 \\ 3 & -1 \end{bmatrix} (a) [ 2 0 − 1 3 ] [ 1 2 4 − 2 ] (b) [ 1 2 3 ] 4 5 6 (c) 4 5 6 [ 1 2 3 ] (d) [ 1 2 0 1 − 1 0 ] 1 0 3 2 1 − 1 표에는 결과의 성분을 행 순서대로 적습니다. (b)는 1 × 1 1 \times 1 1 × 1
1행 1열
1행 2열
1행 3열
2행 1열
2행 2열
2행 3열
3행 1열
3행 2열
3행 3열
(a)
[?]
[?]
-
[?]
[?]
-
-
-
-
(b)
[?]
-
-
-
-
-
-
-
-
(c)
[?]
[?]
[?]
[?]
[?]
[?]
[?]
[?]
[?]
(d)
[?]
[?]
-
[?]
[?]
-
-
-
-
정답 0
10
6
-6
32
4
8
12
5
10
15
6
12
18
-2
3
2
5
풀이 (a) [ 2 − 2 8 + 2 0 + 6 0 − 6 ] = [ 0 10 6 − 6 ] \begin{bmatrix} 2 - 2 & 8 + 2 \\ 0 + 6 & 0 - 6 \end{bmatrix} = \begin{bmatrix} 0 & 10 \\ 6 & -6 \end{bmatrix} [ 2 − 2 0 + 6 8 + 2 0 − 6 ] = [ 0 6 10 − 6 ] [ 32 ] \begin{bmatrix} 32 \end{bmatrix} [ 32 ] 1 × 1 1 \times 1 1 × 1
(c) [ 4 8 12 5 10 15 6 12 18 ] \begin{bmatrix} 4 & 8 & 12 \\ 5 & 10 & 15 \\ 6 & 12 & 18 \end{bmatrix} 4 5 6 8 10 12 12 15 18 [ 1 − 3 2 + 1 2 4 + 1 ] = [ − 2 3 2 5 ] \begin{bmatrix} 1 - 3 & 2 + 1 \\ 2 & 4 + 1 \end{bmatrix} = \begin{bmatrix} -2 & 3 \\ 2 & 5 \end{bmatrix} [ 1 − 3 2 2 + 1 4 + 1 ] = [ − 2 2 3 5 ]
5.3 [계산] · 확인 문제
A = [ 1 2 3 4 ] A = \begin{bmatrix} 1 & 2 \\ 3 & 4 \end{bmatrix} A = [ 1 3 2 4 ] P = [ 0 1 1 0 ] P = \begin{bmatrix} 0 & 1 \\ 1 & 0 \end{bmatrix} P = [ 0 1 1 0 ] A P AP A P 정리 5.5 의 (2))로 계산합니다. (b) P A PA P A 정리 5.5 의 (3))로 계산합니다. (c) P P P A A A A P AP A P 정리 5.5 의 (4))으로도 계산해 확인합니다. 표에는 (a), (b)를 적습니다.
1행 1열
1행 2열
2행 1열
2행 2열
A P AP A P [?]
[?]
[?]
[?]
P A PA P A [?]
[?]
[?]
[?]
정답 풀이 (a) A p 1 = A e 2 = ( 2 , 4 ) A\mathbf{p}_1 = A\mathbf{e}_2 = (2, 4) A p 1 = A e 2 = ( 2 , 4 ) A p 2 = A e 1 = ( 1 , 3 ) A\mathbf{p}_2 = A\mathbf{e}_1 = (1, 3) A p 2 = A e 1 = ( 1 , 3 ) A P = [ 2 1 4 3 ] AP = \begin{bmatrix} 2 & 1 \\ 4 & 3 \end{bmatrix} A P = [ 2 4 1 3 ]
(b) P A PA P A = 0 ⋅ ( 1 , 2 ) + 1 ⋅ ( 3 , 4 ) = ( 3 , 4 ) = 0 \cdot (1, 2) + 1 \cdot (3, 4) = (3, 4) = 0 ⋅ ( 1 , 2 ) + 1 ⋅ ( 3 , 4 ) = ( 3 , 4 ) = ( 1 , 2 ) = (1, 2) = ( 1 , 2 ) P A = [ 3 4 1 2 ] PA = \begin{bmatrix} 3 & 4 \\ 1 & 2 \end{bmatrix} P A = [ 3 1 4 2 ]
(c) 오른쪽에 곱하면 열이 서로 바뀌고, 왼쪽에 곱하면 행이 서로 바뀝니다.
(d) [ 1 3 ] [ 0 1 ] + [ 2 4 ] [ 1 0 ] = [ 0 1 0 3 ] + [ 2 0 4 0 ] = [ 2 1 4 3 ] \begin{bmatrix} 1 \\ 3 \end{bmatrix}\begin{bmatrix} 0 & 1 \end{bmatrix} + \begin{bmatrix} 2 \\ 4 \end{bmatrix}\begin{bmatrix} 1 & 0 \end{bmatrix} = \begin{bmatrix} 0 & 1 \\ 0 & 3 \end{bmatrix} + \begin{bmatrix} 2 & 0 \\ 4 & 0 \end{bmatrix} = \begin{bmatrix} 2 & 1 \\ 4 & 3 \end{bmatrix} [ 1 3 ] [ 0 1 ] + [ 2 4 ] [ 1 0 ] = [ 0 0 1 3 ] + [ 2 4 0 0 ] = [ 2 4 1 3 ]
5.4 [증명]
(a) B B B j j j A B AB A B j j j A A A i i i A B AB A B i i i
풀이 (a) A B AB A B j j j A b j = A 0 = 0 A\mathbf{b}_j = A\mathbf{0} = \mathbf{0} A b j = A 0 = 0
(b) A B AB A B i i i ∑ k a i k s k = ∑ k 0 ⋅ s k = 0 \sum_k a_{ik}\mathbf{s}_k = \sum_k 0 \cdot \mathbf{s}_k = \mathbf{0} ∑ k a ik s k = ∑ k 0 ⋅ s k = 0
5.5 [계산] · 확인 문제
F = [ 1 0 0 − 1 ] F = \begin{bmatrix} 1 & 0 \\ 0 & -1 \end{bmatrix} F = [ 1 0 0 − 1 ] x x x R = [ 0 − 1 1 0 ] R = \begin{bmatrix} 0 & -1 \\ 1 & 0 \end{bmatrix} R = [ 0 1 − 1 0 ] 90 ∘ 90^\circ 9 0 ∘ F R FR F R R F RF R F
1행 1열
1행 2열
2행 1열
2행 2열
F R FR F R [?]
[?]
[?]
[?]
R F RF R F [?]
[?]
[?]
[?]
정답 풀이 F R = [ 0 − 1 − 1 0 ] FR = \begin{bmatrix} 0 & -1 \\ -1 & 0 \end{bmatrix} F R = [ 0 − 1 − 1 0 ] e 1 ↦ − e 2 \mathbf{e}_1 \mapsto -\mathbf{e}_2 e 1 ↦ − e 2 e 2 ↦ − e 1 \mathbf{e}_2 \mapsto -\mathbf{e}_1 e 2 ↦ − e 1 y = − x y = -x y = − x
R F = [ 0 1 1 0 ] RF = \begin{bmatrix} 0 & 1 \\ 1 & 0 \end{bmatrix} R F = [ 0 1 1 0 ] e 1 ↔ e 2 \mathbf{e}_1 \leftrightarrow \mathbf{e}_2 e 1 ↔ e 2 y = x y = x y = x
두 반사는 다르므로 F R ≠ R F FR \ne RF F R = R F
5.6 [증명]
크기가 맞는 행렬에 대하여 ( A + B ) C = A C + B C (A + B)C = AC + BC ( A + B ) C = A C + B C c ( A B ) = ( c A ) B c(AB) = (cA)B c ( A B ) = ( c A ) B
풀이 ( A + B ) C (A + B)C ( A + B ) C j j j ( A + B ) c j = A c j + B c j (A + B)\mathbf{c}_j = A\mathbf{c}_j + B\mathbf{c}_j ( A + B ) c j = A c j + B c j ( A + B ) x = A x + B x (A + B)\mathbf{x} = A\mathbf{x} + B\mathbf{x} ( A + B ) x = A x + B x A C + B C AC + BC A C + B C j j j
c ( A B ) c(AB) c ( A B ) ( i , j ) (i, j) ( i , j ) c ∑ k a i k b k j = ∑ k ( c a i k ) b k j c\sum_k a_{ik}b_{kj} = \sum_k (ca_{ik})b_{kj} c ∑ k a ik b k j = ∑ k ( c a ik ) b k j ( c A ) B (cA)B ( c A ) B ( i , j ) (i, j) ( i , j )
5.7 [계산]
A ≠ O A \ne O A = O A 2 = O A^2 = O A 2 = O 2 × 2 2 \times 2 2 × 2 e 1 , e 2 \mathbf{e}_1, \mathbf{e}_2 e 1 , e 2 A 2 = O A^2 = O A 2 = O
풀이 A = [ 0 1 0 0 ] A = \begin{bmatrix} 0 & 1 \\ 0 & 0 \end{bmatrix} A = [ 0 0 1 0 ] e 1 ↦ 0 \mathbf{e}_1 \mapsto \mathbf{0} e 1 ↦ 0 e 2 ↦ e 1 \mathbf{e}_2 \mapsto \mathbf{e}_1 e 2 ↦ e 1 e 2 ↦ e 1 ↦ 0 \mathbf{e}_2 \mapsto \mathbf{e}_1 \mapsto \mathbf{0} e 2 ↦ e 1 ↦ 0 e 1 ↦ 0 ↦ 0 \mathbf{e}_1 \mapsto \mathbf{0} \mapsto \mathbf{0} e 1 ↦ 0 ↦ 0 0 \mathbf{0} 0
5.8 [도전]
모든 2 × 2 2 \times 2 2 × 2 B B B A B = B A AB = BA A B = B A 2 × 2 2 \times 2 2 × 2 A A A
힌트. B = [ 1 0 0 0 ] B = \begin{bmatrix} 1 & 0 \\ 0 & 0 \end{bmatrix} B = [ 1 0 0 0 ] B = [ 0 1 0 0 ] B = \begin{bmatrix} 0 & 1 \\ 0 & 0 \end{bmatrix} B = [ 0 0 1 0 ]
풀이 A = [ a b c d ] A = \begin{bmatrix} a & b \\ c & d \end{bmatrix} A = [ a c b d ] E = [ 1 0 0 0 ] E = \begin{bmatrix} 1 & 0 \\ 0 & 0 \end{bmatrix} E = [ 1 0 0 0 ] A E = [ a 0 c 0 ] AE = \begin{bmatrix} a & 0 \\ c & 0 \end{bmatrix} A E = [ a c 0 0 ] E A = [ a b 0 0 ] EA = \begin{bmatrix} a & b \\ 0 & 0 \end{bmatrix} E A = [ a 0 b 0 ] b = c = 0 b = c = 0 b = c = 0 E ′ = [ 0 1 0 0 ] E' = \begin{bmatrix} 0 & 1 \\ 0 & 0 \end{bmatrix} E ′ = [ 0 0 1 0 ] A E ′ = [ 0 a 0 0 ] AE' = \begin{bmatrix} 0 & a \\ 0 & 0 \end{bmatrix} A E ′ = [ 0 0 a 0 ] E ′ A = [ 0 d 0 0 ] E'A = \begin{bmatrix} 0 & d \\ 0 & 0 \end{bmatrix} E ′ A = [ 0 0 d 0 ] c = 0 c = 0 c = 0 a = d a = d a = d A = a I A = aI A = a I a I aI a I B B B A = c I A = cI A = c I c ∈ R c \in \mathbb{R} c ∈ R
5.9 [계산]
(a) A = [ 1 1 0 1 ] A = \begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix} A = [ 1 0 1 1 ] A 2 A^2 A 2 A 3 A^3 A 3 A n A^n A n R 60 ∘ 6 = I R_{60^\circ}^6 = I R 6 0 ∘ 6 = I
풀이 (a) A 2 = [ 1 2 0 1 ] A^2 = \begin{bmatrix} 1 & 2 \\ 0 & 1 \end{bmatrix} A 2 = [ 1 0 2 1 ] A 3 = [ 1 3 0 1 ] A^3 = \begin{bmatrix} 1 & 3 \\ 0 & 1 \end{bmatrix} A 3 = [ 1 0 3 1 ] A n = [ 1 n 0 1 ] A^n = \begin{bmatrix} 1 & n \\ 0 & 1 \end{bmatrix} A n = [ 1 0 n 1 ]
A k + 1 = A k A = [ 1 k 0 1 ] [ 1 1 0 1 ] = [ 1 k + 1 0 1 ] . A^{k+1} = A^kA = \begin{bmatrix} 1 & k \\ 0 & 1 \end{bmatrix}\begin{bmatrix} 1 & 1 \\ 0 & 1 \end{bmatrix} = \begin{bmatrix} 1 & k + 1 \\ 0 & 1 \end{bmatrix}. A k + 1 = A k A = [ 1 0 k 1 ] [ 1 0 1 1 ] = [ 1 0 k + 1 1 ] . (b) 60 ∘ 60^\circ 6 0 ∘ 360 ∘ 360^\circ 36 0 ∘ R 60 ∘ 6 = R 360 ∘ = I R_{60^\circ}^6 = R_{360^\circ} = I R 6 0 ∘ 6 = R 36 0 ∘ = I
5.10 [계산] · 확인 문제
A = [ 1 2 3 4 ] A = \begin{bmatrix} 1 & 2 \\ 3 & 4 \end{bmatrix} A = [ 1 3 2 4 ] B = [ 0 1 5 − 1 ] B = \begin{bmatrix} 0 & 1 \\ 5 & -1 \end{bmatrix} B = [ 0 5 1 − 1 ] ( A B ) T (AB)^T ( A B ) T B T A T B^TA^T B T A T A T B T A^TB^T A T B T
1행 1열
1행 2열
2행 1열
2행 2열
( A B ) T (AB)^T ( A B ) T [?]
[?]
[?]
[?]
B T A T B^TA^T B T A T [?]
[?]
[?]
[?]
A T B T A^TB^T A T B T [?]
[?]
[?]
[?]
정답 10
20
-1
-1
10
20
-1
-1
3
2
4
6
풀이 A B = [ 10 − 1 20 − 1 ] AB = \begin{bmatrix} 10 & -1 \\ 20 & -1 \end{bmatrix} A B = [ 10 20 − 1 − 1 ] ( A B ) T = [ 10 20 − 1 − 1 ] (AB)^T = \begin{bmatrix} 10 & 20 \\ -1 & -1 \end{bmatrix} ( A B ) T = [ 10 − 1 20 − 1 ] B T A T = [ 0 5 1 − 1 ] [ 1 3 2 4 ] = [ 10 20 − 1 − 1 ] B^TA^T = \begin{bmatrix} 0 & 5 \\ 1 & -1 \end{bmatrix}\begin{bmatrix} 1 & 3 \\ 2 & 4 \end{bmatrix} = \begin{bmatrix} 10 & 20 \\ -1 & -1 \end{bmatrix} B T A T = [ 0 1 5 − 1 ] [ 1 2 3 4 ] = [ 10 − 1 20 − 1 ] A T B T = [ 1 3 2 4 ] [ 0 5 1 − 1 ] = [ 3 2 4 6 ] A^TB^T = \begin{bmatrix} 1 & 3 \\ 2 & 4 \end{bmatrix}\begin{bmatrix} 0 & 5 \\ 1 & -1 \end{bmatrix} = \begin{bmatrix} 3 & 2 \\ 4 & 6 \end{bmatrix} A T B T = [ 1 2 3 4 ] [ 0 1 5 − 1 ] = [ 3 4 2 6 ] ( A B ) T = B T A T (AB)^T = B^TA^T ( A B ) T = B T A T
5.11 [증명]
A = [ a 1 ⋯ a n ] A = \begin{bmatrix} \mathbf{a}_1 & \cdots & \mathbf{a}_n \end{bmatrix} A = [ a 1 ⋯ a n ] ( A T A ) i j = a i ⋅ a j (A^TA)_{ij} = \mathbf{a}_i \cdot \mathbf{a}_j ( A T A ) ij = a i ⋅ a j A T A = I A^TA = I A T A = I A A A
풀이 A T A^T A T i i i a i T \mathbf{a}_i^T a i T ( A T A ) i j = a i T a j = a i ⋅ a j (A^TA)_{ij} = \mathbf{a}_i^T\mathbf{a}_j = \mathbf{a}_i \cdot \mathbf{a}_j ( A T A ) ij = a i T a j = a i ⋅ a j A T A = I A^TA = I A T A = I a i ⋅ a i = ∥ a i ∥ 2 = 1 \mathbf{a}_i \cdot \mathbf{a}_i = \lVert \mathbf{a}_i \rVert^2 = 1 a i ⋅ a i = ∥ a i ∥ 2 = 1 a i ⋅ a j = 0 \mathbf{a}_i \cdot \mathbf{a}_j = 0 a i ⋅ a j = 0 i ≠ j i \ne j i = j
5.12 [도전]
A A A B B B A B AB A B A B = B A AB = BA A B = B A
풀이 ( A B ) T = B T A T = B A (AB)^T = B^TA^T = BA ( A B ) T = B T A T = B A A B AB A B ⟺ \iff ⟺ ( A B ) T = A B (AB)^T = AB ( A B ) T = A B ⟺ \iff ⟺ B A = A B BA = AB B A = A B