측정 데이터에 오차가 있으면 모든 점을 지나는 직선은 없습니다. 그러면 '가장 가까운' 직선은 무엇일까요? 이 장에서는 직교(수직)와 사영(그림자)을 이용해 그 답인 최소제곱법을 유도합니다. 통계의 선형회귀와 머신러닝의 가장 기본적인 학습 문제가 바로 이 계산입니다.
13.1 풀 수 없는 연립방정식을 풀기
질문. 실험에서 시간 t = 0 , 1 , 2 t = 0, 1, 2 t = 0 , 1 , 2 6 , 0 , 0 6, 0, 0 6 , 0 , 0 b = C + D t b = C + Dt b = C + D t C C C D D D
C + 0 D = 6 , C + 1 D = 0 , C + 2 D = 0 C + 0D = 6, \qquad C + 1D = 0, \qquad C + 2D = 0 C + 0 D = 6 , C + 1 D = 0 , C + 2 D = 0 은 해가 없습니다. 그래도 “가장 그럴듯한” 직선을 고를 수 있을까요?
실제 데이터에는 언제나 오차가 있어서, 식이 미지수보다 많은 A x = b A\mathbf{x} = \mathbf{b} A x = b b \mathbf{b} b C ( A ) C(A) C ( A ) C ( A ) C(A) C ( A ) b \mathbf{b} b p \mathbf{p} p A x ^ = p A\hat{\mathbf{x}} = \mathbf{p} A x ^ = p
13.2 직교하는 부분공간
정의 13.1 (직교하는 부분공간). R n \mathbb{R}^n R n S S S T T T S S S T T T
s T t = 0 ( ∀ s ∈ S , ∀ t ∈ T ) \mathbf{s}^T\mathbf{t} = 0 \quad (\forall \mathbf{s} \in S,\ \forall \mathbf{t} \in T) s T t = 0 ( ∀ s ∈ S , ∀ t ∈ T ) 이면 S S S T T T 직교한다 (orthogonal)고 하고 S ⊥ T S \perp T S ⊥ T
R 3 \mathbb{R}^3 R 3 x x x y y y x y xy x y z z z x y xy x y y z yz y z y y y e 2 \mathbf{e}_2 e 2 0 \mathbf{0} 0 v T v = 0 \mathbf{v}^T\mathbf{v} = 0 v T v = 0 v = 0 \mathbf{v} = \mathbf{0} v = 0
정리 13.2 (영공간과 행공간은 직교합니다). A ∈ R m × n A \in \mathbb{R}^{m \times n} A ∈ R m × n N ( A ) ⊥ C ( A T ) N(A) \perp C(A^T) N ( A ) ⊥ C ( A T ) N ( A T ) ⊥ C ( A ) N(A^T) \perp C(A) N ( A T ) ⊥ C ( A )
증명. A x = 0 A\mathbf{x} = \mathbf{0} A x = 0
A x = [ r 1 T x ⋮ r m T x ] = 0. A\mathbf{x} = \begin{bmatrix} \mathbf{r}_1^T\mathbf{x} \\ \vdots \\ \mathbf{r}_m^T\mathbf{x} \end{bmatrix} = \mathbf{0}. A x = r 1 T x ⋮ r m T x = 0 . 즉 x \mathbf{x} x A A A A T A^T A T
정의 13.3 (직교여공간). 부분공간 S S S S ⊥ = { v ∈ R n : v T s = 0 ∀ s ∈ S } S^\perp = \{\mathbf{v} \in \mathbb{R}^n : \mathbf{v}^T\mathbf{s} = 0\ \forall \mathbf{s} \in S\} S ⊥ = { v ∈ R n : v T s = 0 ∀ s ∈ S } S S S 직교여공간 (orthogonal complement)이라 합니다.
정리 13.4 (기본정리, 2부). A ∈ R m × n A \in \mathbb{R}^{m \times n} A ∈ R m × n
N ( A ) = C ( A T ) ⊥ , N ( A T ) = C ( A ) ⊥ . N(A) = C(A^T)^\perp, \qquad N(A^T) = C(A)^\perp. N ( A ) = C ( A T ) ⊥ , N ( A T ) = C ( A ) ⊥ . 증명. 정리 13.2 의 증명은 사실 “x ∈ N ( A ) ⟺ x \mathbf{x} \in N(A) \iff \mathbf{x} x ∈ N ( A ) ⟺ x N ( A ) = C ( A T ) ⊥ N(A) = C(A^T)^\perp N ( A ) = C ( A T ) ⊥ A T A^T A T
12장의 차원과 합치면 dim C ( A T ) + dim N ( A ) = r + ( n − r ) = n \dim C(A^T) + \dim N(A) = r + (n - r) = n dim C ( A T ) + dim N ( A ) = r + ( n − r ) = n R n \mathbb{R}^n R n
정리 13.5 (직교 분해). 모든 x ∈ R n \mathbf{x} \in \mathbb{R}^n x ∈ R n x = x r + x n \mathbf{x} = \mathbf{x}_r + \mathbf{x}_n x = x r + x n x r ∈ C ( A T ) \mathbf{x}_r \in C(A^T) x r ∈ C ( A T ) x n ∈ N ( A ) \mathbf{x}_n \in N(A) x n ∈ N ( A )
증명. 행공간의 기저 r r r n − r n - r n − r n n n ∑ a i u i + ∑ b j w j = 0 \sum a_i\mathbf{u}_i + \sum b_j\mathbf{w}_j = \mathbf{0} ∑ a i u i + ∑ b j w j = 0 u i \mathbf{u}_i u i w j \mathbf{w}_j w j y = ∑ a i u i = − ∑ b j w j \mathbf{y} = \sum a_i\mathbf{u}_i = -\sum b_j\mathbf{w}_j y = ∑ a i u i = − ∑ b j w j y = 0 \mathbf{y} = \mathbf{0} y = 0 n n n R n \mathbb{R}^n R n 정리 12.14 ), 모든 x \mathbf{x} x x r \mathbf{x}_r x r x n \mathbf{x}_n x n
A x = A x r + A x n = A x r A\mathbf{x} = A\mathbf{x}_r + A\mathbf{x}_n = A\mathbf{x}_r A x = A x r + A x n = A x r A A A r r r
▶ 문제 13.1–13.4
13.3 코시–슈바르츠 부등식
2.7절에서 R n \mathbb{R}^n R n cos θ = v T w ∥ v ∥ ∥ w ∥ \cos\theta = \dfrac{\mathbf{v}^T\mathbf{w}}{\lVert \mathbf{v} \rVert\,\lVert \mathbf{w} \rVert} cos θ = ∥ v ∥ ∥ w ∥ v T w [ − 1 , 1 ] [-1, 1] [ − 1 , 1 ]
정리 13.6 (코시–슈바르츠 부등식). v , w ∈ R n \mathbf{v}, \mathbf{w} \in \mathbb{R}^n v , w ∈ R n
∣ v T w ∣ ≤ ∥ v ∥ ∥ w ∥ . \lvert \mathbf{v}^T\mathbf{w} \rvert \le \lVert \mathbf{v} \rVert\,\lVert \mathbf{w} \rVert. ∣ v T w ∣ ≤ ∥ v ∥ ∥ w ∥ . 등호는 한 벡터가 다른 벡터의 스칼라배일 때만 성립합니다.
증명. w = 0 \mathbf{w} = \mathbf{0} w = 0 w ≠ 0 \mathbf{w} \ne \mathbf{0} w = 0 t t t
0 ≤ ∥ v − t w ∥ 2 = ∥ v ∥ 2 − 2 t v T w + t 2 ∥ w ∥ 2 . 0 \le \lVert \mathbf{v} - t\mathbf{w} \rVert^2 = \lVert \mathbf{v} \rVert^2 - 2t\,\mathbf{v}^T\mathbf{w} + t^2\lVert \mathbf{w} \rVert^2. 0 ≤ ∥ v − t w ∥ 2 = ∥ v ∥ 2 − 2 t v T w + t 2 ∥ w ∥ 2 . 우변은 t t t
4 ( v T w ) 2 − 4 ∥ v ∥ 2 ∥ w ∥ 2 ≤ 0. 4(\mathbf{v}^T\mathbf{w})^2 - 4\lVert \mathbf{v} \rVert^2\lVert \mathbf{w} \rVert^2 \le 0. 4 ( v T w ) 2 − 4 ∥ v ∥ 2 ∥ w ∥ 2 ≤ 0. 정리하면 원하는 부등식입니다. 등호는 이차식이 0이 되는 t t t v = t w \mathbf{v} = t\mathbf{w} v = t w t t t
따름정리 13.7 (삼각부등식). ∥ v + w ∥ ≤ ∥ v ∥ + ∥ w ∥ \lVert \mathbf{v} + \mathbf{w} \rVert \le \lVert \mathbf{v} \rVert + \lVert \mathbf{w} \rVert ∥ v + w ∥ ≤ ∥ v ∥ + ∥ w ∥
증명. ∥ v + w ∥ 2 = ∥ v ∥ 2 + 2 v T w + ∥ w ∥ 2 ≤ ∥ v ∥ 2 + 2 ∥ v ∥ ∥ w ∥ + ∥ w ∥ 2 = ( ∥ v ∥ + ∥ w ∥ ) 2 \lVert \mathbf{v} + \mathbf{w} \rVert^2 = \lVert \mathbf{v} \rVert^2 + 2\mathbf{v}^T\mathbf{w} + \lVert \mathbf{w} \rVert^2 \le \lVert \mathbf{v} \rVert^2 + 2\lVert \mathbf{v} \rVert\lVert \mathbf{w} \rVert + \lVert \mathbf{w} \rVert^2 = (\lVert \mathbf{v} \rVert + \lVert \mathbf{w} \rVert)^2 ∥ v + w ∥ 2 = ∥ v ∥ 2 + 2 v T w + ∥ w ∥ 2 ≤ ∥ v ∥ 2 + 2 ∥ v ∥ ∥ w ∥ + ∥ w ∥ 2 = (∥ v ∥ + ∥ w ∥ ) 2
삼각형의 한 변은 나머지 두 변의 합보다 짧습니다. 2차원에서는 당연한 사실이 n n n
▶ 문제 13.5–13.6
13.4 직선 위로의 사영
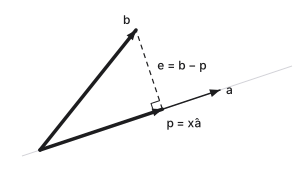
그림 13.1. b \mathbf{b} b a \mathbf{a} a e \mathbf{e} e
b \mathbf{b} b a \mathbf{a} a p = x ^ a \mathbf{p} = \hat{x}\mathbf{a} p = x ^ a e = b − x ^ a \mathbf{e} = \mathbf{b} - \hat{x}\mathbf{a} e = b − x ^ a a \mathbf{a} a
a T ( b − x ^ a ) = 0 ⟹ x ^ = a T b a T a , p = a T b a T a a . \mathbf{a}^T(\mathbf{b} - \hat{x}\mathbf{a}) = 0 \implies \hat{x} = \frac{\mathbf{a}^T\mathbf{b}}{\mathbf{a}^T\mathbf{a}}, \qquad \mathbf{p} = \frac{\mathbf{a}^T\mathbf{b}}{\mathbf{a}^T\mathbf{a}}\,\mathbf{a}. a T ( b − x ^ a ) = 0 ⟹ x ^ = a T a a T b , p = a T a a T b a . 예제 13.8. a = ( 1 , 1 , 1 ) \mathbf{a} = (1, 1, 1) a = ( 1 , 1 , 1 ) b = ( 1 , 2 , 6 ) \mathbf{b} = (1, 2, 6) b = ( 1 , 2 , 6 ) x ^ = 9 3 = 3 \hat{x} = \frac93 = 3 x ^ = 3 9 = 3 p = ( 3 , 3 , 3 ) \mathbf{p} = (3, 3, 3) p = ( 3 , 3 , 3 ) e = ( − 2 , − 1 , 3 ) \mathbf{e} = (-2, -1, 3) e = ( − 2 , − 1 , 3 ) e T a = 0 \mathbf{e}^T\mathbf{a} = 0 e T a = 0 p \mathbf{p} p b \mathbf{b} b
13.4.1 사영행렬
p = a a T b a T a = a a T a T a b \mathbf{p} = \mathbf{a}\dfrac{\mathbf{a}^T\mathbf{b}}{\mathbf{a}^T\mathbf{a}} = \dfrac{\mathbf{a}\mathbf{a}^T}{\mathbf{a}^T\mathbf{a}}\mathbf{b} p = a a T a a T b = a T a a a T b
P = a a T a T a P = \frac{\mathbf{a}\mathbf{a}^T}{\mathbf{a}^T\mathbf{a}} P = a T a a a T 를 곱하는 것입니다. a a T \mathbf{a}\mathbf{a}^T a a T P P P a \mathbf{a} a
P T = P , P 2 = P . P^T = P, \qquad P^2 = P. P T = P , P 2 = P . 둘째 식은 “이미 직선 위에 있는 점을 다시 사영하면 그대로”라는 뜻입니다. 7장에서 본 대로 사영의 고윳값은 1(직선 방향)과 0(수직 방향)입니다.
▶ 문제 13.7–13.8
13.5 부분공간 위로의 사영
질문. b \mathbf{b} b
부분공간이 A A A C ( A ) C(A) C ( A ) A A A a 1 , … , a n \mathbf{a}_1, \ldots, \mathbf{a}_n a 1 , … , a n p \mathbf{p} p C ( A ) C(A) C ( A ) p = A x ^ \mathbf{p} = A\hat{\mathbf{x}} p = A x ^ e = b − A x ^ \mathbf{e} = \mathbf{b} - A\hat{\mathbf{x}} e = b − A x ^
a i T ( b − A x ^ ) = 0 ( i = 1 , … , n ) ⟺ A T ( b − A x ^ ) = 0. \mathbf{a}_i^T(\mathbf{b} - A\hat{\mathbf{x}}) = 0 \ (i = 1, \ldots, n) \iff A^T(\mathbf{b} - A\hat{\mathbf{x}}) = \mathbf{0}. a i T ( b − A x ^ ) = 0 ( i = 1 , … , n ) ⟺ A T ( b − A x ^ ) = 0 . 정리 13.4 의 말로는 e ∈ N ( A T ) = C ( A ) ⊥ \mathbf{e} \in N(A^T) = C(A)^\perp e ∈ N ( A T ) = C ( A ) ⊥
정규방정식 (normal equations) A T A x ^ = A T b \quad A^TA\,\hat{\mathbf{x}} = A^T\mathbf{b} A T A x ^ = A T b
정리 13.9 (A T A A^TA A T A A T A A^TA A T A A A A
증명. A T A A^TA A T A N ( A T A ) = N ( A ) N(A^TA) = N(A) N ( A T A ) = N ( A ) A x = 0 A\mathbf{x} = \mathbf{0} A x = 0 A T A x = 0 A^TA\mathbf{x} = \mathbf{0} A T A x = 0 A T A x = 0 A^TA\mathbf{x} = \mathbf{0} A T A x = 0 x T A T A x = ∥ A x ∥ 2 = 0 \mathbf{x}^TA^TA\mathbf{x} = \lVert A\mathbf{x} \rVert^2 = 0 x T A T A x = ∥ A x ∥ 2 = 0 A x = 0 A\mathbf{x} = \mathbf{0} A x = 0
증명의 마지막 단계, “x T \mathbf{x}^T x T
열이 독립이면
x ^ = ( A T A ) − 1 A T b , p = A ( A T A ) − 1 A T b , P = A ( A T A ) − 1 A T . \hat{\mathbf{x}} = (A^TA)^{-1}A^T\mathbf{b}, \qquad \mathbf{p} = A(A^TA)^{-1}A^T\mathbf{b}, \qquad P = A(A^TA)^{-1}A^T. x ^ = ( A T A ) − 1 A T b , p = A ( A T A ) − 1 A T b , P = A ( A T A ) − 1 A T . A A A a \mathbf{a} a P P P A ( A T A ) − 1 A T A(A^TA)^{-1}A^T A ( A T A ) − 1 A T A A A ( A T A ) − 1 = A − 1 ( A T ) − 1 (A^TA)^{-1} = A^{-1}(A^T)^{-1} ( A T A ) − 1 = A − 1 ( A T ) − 1 A A A P = I P = I P = I R m \mathbb{R}^m R m
예제 13.10. A = [ 1 0 1 1 1 2 ] A = \begin{bmatrix} 1 & 0 \\ 1 & 1 \\ 1 & 2 \end{bmatrix} A = 1 1 1 0 1 2 b = ( 6 , 0 , 0 ) \mathbf{b} = (6, 0, 0) b = ( 6 , 0 , 0 )
A T A = [ 3 3 3 5 ] , A T b = [ 6 0 ] . A^TA = \begin{bmatrix} 3 & 3 \\ 3 & 5 \end{bmatrix}, \qquad A^T\mathbf{b} = \begin{bmatrix} 6 \\ 0 \end{bmatrix}. A T A = [ 3 3 3 5 ] , A T b = [ 6 0 ] . 3 x ^ 1 + 3 x ^ 2 = 6 3\hat{x}_1 + 3\hat{x}_2 = 6 3 x ^ 1 + 3 x ^ 2 = 6 3 x ^ 1 + 5 x ^ 2 = 0 3\hat{x}_1 + 5\hat{x}_2 = 0 3 x ^ 1 + 5 x ^ 2 = 0 x ^ 2 = − 3 \hat{x}_2 = -3 x ^ 2 = − 3 x ^ 1 = 5 \hat{x}_1 = 5 x ^ 1 = 5
p = 5 [ 1 1 1 ] − 3 [ 0 1 2 ] = [ 5 2 − 1 ] , e = b − p = [ 1 − 2 1 ] . \mathbf{p} = 5\begin{bmatrix} 1 \\ 1 \\ 1 \end{bmatrix} - 3\begin{bmatrix} 0 \\ 1 \\ 2 \end{bmatrix} = \begin{bmatrix} 5 \\ 2 \\ -1 \end{bmatrix}, \qquad \mathbf{e} = \mathbf{b} - \mathbf{p} = \begin{bmatrix} 1 \\ -2 \\ 1 \end{bmatrix}. p = 5 1 1 1 − 3 0 1 2 = 5 2 − 1 , e = b − p = 1 − 2 1 . 확인: e T ( 1 , 1 , 1 ) = 0 \mathbf{e}^T(1, 1, 1) = 0 e T ( 1 , 1 , 1 ) = 0 e T ( 0 , 1 , 2 ) = 0 \mathbf{e}^T(0, 1, 2) = 0 e T ( 0 , 1 , 2 ) = 0
▶ 문제 13.9–13.11
13.6 최소제곱
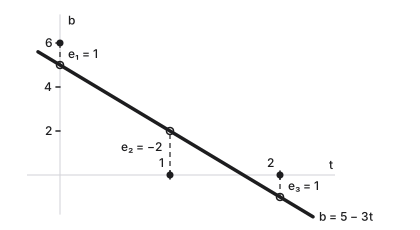
13.1절의 질문으로 돌아갑시다. 직선 b = C + D t b = C + Dt b = C + D t ( 0 , 6 ) (0, 6) ( 0 , 6 ) ( 1 , 0 ) (1, 0) ( 1 , 0 ) ( 2 , 0 ) (2, 0) ( 2 , 0 )
[ 1 0 1 1 1 2 ] ⏟ A [ C D ] ⏟ x = [ 6 0 0 ] ⏟ b \underbrace{\begin{bmatrix} 1 & 0 \\ 1 & 1 \\ 1 & 2 \end{bmatrix}}_{A}\underbrace{\begin{bmatrix} C \\ D \end{bmatrix}}_{\mathbf{x}} = \underbrace{\begin{bmatrix} 6 \\ 0 \\ 0 \end{bmatrix}}_{\mathbf{b}} A 1 1 1 0 1 2 x [ C D ] = b 6 0 0 이어야 합니다. 정확히 예제 13.10의 A A A b \mathbf{b} b A T A x ^ = A T b A^TA\hat{\mathbf{x}} = A^T\mathbf{b} A T A x ^ = A T b C ^ = 5 \hat{C} = 5 C ^ = 5 D ^ = − 3 \hat{D} = -3 D ^ = − 3 b = 5 − 3 t b = 5 - 3t b = 5 − 3 t
그림 13.2. 최소제곱 직선. 검은 점은 데이터, 흰 점은 직선 위의 값 p \mathbf{p} p 1 + 4 + 1 = 6 1 + 4 + 1 = 6 1 + 4 + 1 = 6
“가장 좋습니다”의 정확한 뜻은 다음 정리가 말해 줍니다.
정리 13.11 (최소제곱). x ^ \hat{\mathbf{x}} x ^ A T A x ^ = A T b A^TA\hat{\mathbf{x}} = A^T\mathbf{b} A T A x ^ = A T b x \mathbf{x} x
∥ A x − b ∥ 2 = ∥ A ( x − x ^ ) ∥ 2 + ∥ A x ^ − b ∥ 2 ≥ ∥ A x ^ − b ∥ 2 . \lVert A\mathbf{x} - \mathbf{b} \rVert^2 = \lVert A(\mathbf{x} - \hat{\mathbf{x}}) \rVert^2 + \lVert A\hat{\mathbf{x}} - \mathbf{b} \rVert^2 \ge \lVert A\hat{\mathbf{x}} - \mathbf{b} \rVert^2. ∥ A x − b ∥ 2 = ∥ A ( x − x ^ ) ∥ 2 + ∥ A x ^ − b ∥ 2 ≥ ∥ A x ^ − b ∥ 2 . 즉 x ^ \hat{\mathbf{x}} x ^ ∥ A x − b ∥ 2 \lVert A\mathbf{x} - \mathbf{b} \rVert^2 ∥ A x − b ∥ 2
증명. A x − b = A ( x − x ^ ) + ( A x ^ − b ) A\mathbf{x} - \mathbf{b} = A(\mathbf{x} - \hat{\mathbf{x}}) + (A\hat{\mathbf{x}} - \mathbf{b}) A x − b = A ( x − x ^ ) + ( A x ^ − b ) C ( A ) C(A) C ( A ) − e -\mathbf{e} − e C ( A ) C(A) C ( A )
그림 13.2의 세로 오차 e 1 , e 2 , e 3 e_1, e_2, e_3 e 1 , e 2 , e 3 e = ( 1 , − 2 , 1 ) \mathbf{e} = (1, -2, 1) e = ( 1 , − 2 , 1 ) 최소제곱법 (method of least squares)이라 하며, 1800년대 초 가우스와 르장드르가 천체의 궤도를 구하는 데 썼습니다. 오늘날 데이터에 직선, 곡선, 평면을 맞추는 거의 모든 방법의 기초입니다.
C와 D를 움직이면 직선과 세로 오차, 오차의 제곱합이 바뀝니다 이 위젯은 JavaScript가 필요합니다
직관. 두 가지 그림이 같은 계산을 합니다.
R 2 \mathbb{R}^2 R 2 t t t b b b R 3 \mathbb{R}^3 R 3 b \mathbf{b} b C ( A ) C(A) C ( A )
첫째 그림은 보기 쉽고, 둘째 그림은 왜 정규방정식이 나오는지 설명합니다.
직선이 아니라 포물선 b = C + D t + E t 2 b = C + Dt + Et^2 b = C + D t + E t 2 A A A t i 2 t_i^2 t i 2 C , D , E C, D, E C , D , E
▶ 문제 13.12–13.14
쓰이는 곳. 선형회귀 β ^ = ( X T X ) − 1 X T y \hat\beta = (X^TX)^{-1}X^Ty β ^ = ( X T X ) − 1 X T y
이 장의 요약
N ( A ) ⊥ C ( A T ) N(A) \perp C(A^T) N ( A ) ⊥ C ( A T ) N ( A T ) ⊥ C ( A ) N(A^T) \perp C(A) N ( A T ) ⊥ C ( A ) N ( A ) = C ( A T ) ⊥ N(A) = C(A^T)^\perp N ( A ) = C ( A T ) ⊥ R n \mathbb{R}^n R n ⊕ \oplus ⊕ 코시–슈바르츠 ∣ v T w ∣ ≤ ∥ v ∥ ∥ w ∥ \lvert \mathbf{v}^T\mathbf{w} \rvert \le \lVert \mathbf{v} \rVert\lVert \mathbf{w} \rVert ∣ v T w ∣ ≤ ∥ v ∥ ∥ w ∥
직선 위로의 사영: p = a T b a T a a \mathbf{p} = \dfrac{\mathbf{a}^T\mathbf{b}}{\mathbf{a}^T\mathbf{a}}\mathbf{a} p = a T a a T b a P = a a T a T a P = \dfrac{\mathbf{a}\mathbf{a}^T}{\mathbf{a}^T\mathbf{a}} P = a T a a a T P T = P = P 2 P^T = P = P^2 P T = P = P 2
부분공간 C ( A ) C(A) C ( A ) A T A x ^ = A T b A^TA\hat{\mathbf{x}} = A^T\mathbf{b} A T A x ^ = A T b P = A ( A T A ) − 1 A T P = A(A^TA)^{-1}A^T P = A ( A T A ) − 1 A T A T A A^TA A T A
최소제곱: A x = b A\mathbf{x} = \mathbf{b} A x = b x ^ \hat{\mathbf{x}} x ^ ∥ A x − b ∥ 2 \lVert A\mathbf{x} - \mathbf{b} \rVert^2 ∥ A x − b ∥ 2 e \mathbf{e} e C ( A ) C(A) C ( A )
문제
13.1 [계산]
A = [ 1 2 3 2 4 6 ] A = \begin{bmatrix} 1 & 2 & 3 \\ 2 & 4 & 6 \end{bmatrix} A = [ 1 2 2 4 3 6 ]
풀이 행공간: ( 1 , 2 , 3 ) (1, 2, 3) ( 1 , 2 , 3 ) ( − 2 , 1 , 0 ) (-2, 1, 0) ( − 2 , 1 , 0 ) ( − 3 , 0 , 1 ) (-3, 0, 1) ( − 3 , 0 , 1 ) ( 1 , 2 , 3 ) ⋅ ( − 2 , 1 , 0 ) = 0 (1, 2, 3) \cdot (-2, 1, 0) = 0 ( 1 , 2 , 3 ) ⋅ ( − 2 , 1 , 0 ) = 0 ( 1 , 2 , 3 ) ⋅ ( − 3 , 0 , 1 ) = 0 (1, 2, 3) \cdot (-3, 0, 1) = 0 ( 1 , 2 , 3 ) ⋅ ( − 3 , 0 , 1 ) = 0
13.2 [계산]
R 3 \mathbb{R}^3 R 3 S ⊥ S^\perp S ⊥ S = span { ( 1 , 1 , 1 ) } S = \operatorname{span}\{(1, 1, 1)\} S = span {( 1 , 1 , 1 )} S = span { ( 1 , 0 , 1 ) , ( 0 , 1 , 1 ) } S = \operatorname{span}\{(1, 0, 1), (0, 1, 1)\} S = span {( 1 , 0 , 1 ) , ( 0 , 1 , 1 )}
풀이 (a) ( 1 , 1 , 1 ) ⋅ ( x , y , z ) = 0 (1, 1, 1) \cdot (x, y, z) = 0 ( 1 , 1 , 1 ) ⋅ ( x , y , z ) = 0 x + y + z = 0 x + y + z = 0 x + y + z = 0 ( − 1 , 1 , 0 ) (-1, 1, 0) ( − 1 , 1 , 0 ) ( − 1 , 0 , 1 ) (-1, 0, 1) ( − 1 , 0 , 1 )
(b) x + z = 0 x + z = 0 x + z = 0 y + z = 0 y + z = 0 y + z = 0 span { ( 1 , 1 , − 1 ) } \operatorname{span}\{(1, 1, -1)\} span {( 1 , 1 , − 1 )}
13.3 [계산] · 확인 문제
A = [ 1 1 0 0 1 1 ] A = \begin{bmatrix} 1 & 1 & 0 \\ 0 & 1 & 1 \end{bmatrix} A = [ 1 0 1 1 0 1 ] x = ( 1 , 0 , 0 ) \mathbf{x} = (1, 0, 0) x = ( 1 , 0 , 0 ) x r \mathbf{x}_r x r x n \mathbf{x}_n x n A x = A x r A\mathbf{x} = A\mathbf{x}_r A x = A x r
첫째
둘째
셋째
x r \mathbf{x}_r x r [?]
[?]
[?]
x n \mathbf{x}_n x n [?]
[?]
[?]
정답 2/3
1/3
-1/3
1/3
-1/3
1/3
풀이 N ( A ) = span { ( 1 , − 1 , 1 ) } N(A) = \operatorname{span}\{(1, -1, 1)\} N ( A ) = span {( 1 , − 1 , 1 )} x n \mathbf{x}_n x n x \mathbf{x} x ( 1 , − 1 , 1 ) (1, -1, 1) ( 1 , − 1 , 1 ) 1 3 ( 1 , − 1 , 1 ) \frac13(1, -1, 1) 3 1 ( 1 , − 1 , 1 ) x r = x − x n = ( 2 3 , 1 3 , − 1 3 ) = 2 3 ( 1 , 1 , 0 ) − 1 3 ( 0 , 1 , 1 ) \mathbf{x}_r = \mathbf{x} - \mathbf{x}_n = (\frac23, \frac13, -\frac13) = \frac23(1, 1, 0) - \frac13(0, 1, 1) x r = x − x n = ( 3 2 , 3 1 , − 3 1 ) = 3 2 ( 1 , 1 , 0 ) − 3 1 ( 0 , 1 , 1 ) A x = ( 1 , 0 ) A\mathbf{x} = (1, 0) A x = ( 1 , 0 ) A x r = ( 2 3 + 1 3 , 1 3 − 1 3 ) = ( 1 , 0 ) A\mathbf{x}_r = (\frac23 + \frac13, \frac13 - \frac13) = (1, 0) A x r = ( 3 2 + 3 1 , 3 1 − 3 1 ) = ( 1 , 0 )
13.4 [증명]
A A A x r , x r ′ ∈ C ( A T ) \mathbf{x}_r, \mathbf{x}_r' \in C(A^T) x r , x r ′ ∈ C ( A T ) A x r = A x r ′ A\mathbf{x}_r = A\mathbf{x}_r' A x r = A x r ′ x r = x r ′ \mathbf{x}_r = \mathbf{x}_r' x r = x r ′ y ∈ C ( A ) \mathbf{y} \in C(A) y ∈ C ( A ) A x r = y A\mathbf{x}_r = \mathbf{y} A x r = y x r ∈ C ( A T ) \mathbf{x}_r \in C(A^T) x r ∈ C ( A T )
풀이 (a) x r − x r ′ \mathbf{x}_r - \mathbf{x}_r' x r − x r ′ A ( x r − x r ′ ) = 0 A(\mathbf{x}_r - \mathbf{x}_r') = \mathbf{0} A ( x r − x r ′ ) = 0 { 0 } \{\mathbf{0}\} { 0 }
(b) y = A x \mathbf{y} = A\mathbf{x} y = A x x = x r + x n \mathbf{x} = \mathbf{x}_r + \mathbf{x}_n x = x r + x n y = A x r \mathbf{y} = A\mathbf{x}_r y = A x r
13.5 [계산] · 확인 문제
v = ( 1 , 2 , 2 ) \mathbf{v} = (1, 2, 2) v = ( 1 , 2 , 2 ) w = ( 3 , 0 , 4 ) \mathbf{w} = (3, 0, 4) w = ( 3 , 0 , 4 )
값
답
v T w \mathbf{v}^T\mathbf{w} v T w [?]
∥ v ∥ \lVert \mathbf{v} \rVert ∥ v ∥ [?]
∥ w ∥ \lVert \mathbf{w} \rVert ∥ w ∥ [?]
cos θ \cos\theta cos θ [?]
정답 풀이 v T w = 3 + 0 + 8 = 11 \mathbf{v}^T\mathbf{w} = 3 + 0 + 8 = 11 v T w = 3 + 0 + 8 = 11 ∥ v ∥ = 3 \lVert \mathbf{v} \rVert = 3 ∥ v ∥ = 3 ∥ w ∥ = 5 \lVert \mathbf{w} \rVert = 5 ∥ w ∥ = 5 11 ≤ 15 11 \le 15 11 ≤ 15 v + w = ( 4 , 2 , 6 ) \mathbf{v} + \mathbf{w} = (4, 2, 6) v + w = ( 4 , 2 , 6 ) ∥ v + w ∥ = 56 ≈ 7.48 ≤ 8 \lVert \mathbf{v} + \mathbf{w} \rVert = \sqrt{56} \approx 7.48 \le 8 ∥ v + w ∥ = 56 ≈ 7.48 ≤ 8 cos θ = 11 15 \cos\theta = \frac{11}{15} cos θ = 15 11
13.6 [증명]
(a) 실수 a i , b i a_i, b_i a i , b i ( ∑ a i b i ) 2 ≤ ∑ a i 2 ∑ b i 2 \left(\sum a_ib_i\right)^2 \le \sum a_i^2\sum b_i^2 ( ∑ a i b i ) 2 ≤ ∑ a i 2 ∑ b i 2 ( a 1 + ⋯ + a n ) 2 ≤ n ( a 1 2 + ⋯ + a n 2 ) (a_1 + \cdots + a_n)^2 \le n(a_1^2 + \cdots + a_n^2) ( a 1 + ⋯ + a n ) 2 ≤ n ( a 1 2 + ⋯ + a n 2 )
풀이 (a) 코시–슈바르츠를 a = ( a i ) \mathbf{a} = (a_i) a = ( a i ) b = ( b i ) \mathbf{b} = (b_i) b = ( b i )
(b) (a)에서 b i = 1 b_i = 1 b i = 1 a \mathbf{a} a ( 1 , … , 1 ) (1, \ldots, 1) ( 1 , … , 1 ) a i a_i a i
13.7 [계산] · 확인 문제
b = ( 1 , 1 ) \mathbf{b} = (1, 1) b = ( 1 , 1 ) a = ( 1 , 2 ) \mathbf{a} = (1, 2) a = ( 1 , 2 ) P P P P 2 = P P^2 = P P 2 = P
값
답
p \mathbf{p} p [?]
p \mathbf{p} p [?]
P P P [?]
P P P [?]
P P P [?]
정답 풀이 x ^ = 3 5 \hat{x} = \frac35 x ^ = 5 3 p = ( 3 5 , 6 5 ) \mathbf{p} = (\frac35, \frac65) p = ( 5 3 , 5 6 ) P = 1 5 [ 1 2 2 4 ] P = \frac15\begin{bmatrix} 1 & 2 \\ 2 & 4 \end{bmatrix} P = 5 1 [ 1 2 2 4 ] P 2 = 1 25 [ 5 10 10 20 ] = P P^2 = \frac{1}{25}\begin{bmatrix} 5 & 10 \\ 10 & 20 \end{bmatrix} = P P 2 = 25 1 [ 5 10 10 20 ] = P
13.8 [증명]
a = ( 1 , 1 , … , 1 ) ∈ R m \mathbf{a} = (1, 1, \ldots, 1) \in \mathbb{R}^m a = ( 1 , 1 , … , 1 ) ∈ R m b \mathbf{b} b b ˉ = 1 m ∑ b i \bar{b} = \frac1m\sum b_i b ˉ = m 1 ∑ b i e \mathbf{e} e
풀이 a T b = ∑ b i \mathbf{a}^T\mathbf{b} = \sum b_i a T b = ∑ b i a T a = m \mathbf{a}^T\mathbf{a} = m a T a = m x ^ = b ˉ \hat{x} = \bar{b} x ^ = b ˉ p = b ˉ ( 1 , … , 1 ) \mathbf{p} = \bar{b}(1, \ldots, 1) p = b ˉ ( 1 , … , 1 ) e T a = 0 \mathbf{e}^T\mathbf{a} = 0 e T a = 0 ∑ e i = 0 \sum e_i = 0 ∑ e i = 0
13.9 [계산] · 확인 문제
b = ( 2 , 3 , 4 ) \mathbf{b} = (2, 3, 4) b = ( 2 , 3 , 4 ) ( 1 , 1 , 0 ) (1, 1, 0) ( 1 , 1 , 0 ) ( 1 , 0 , 1 ) (1, 0, 1) ( 1 , 0 , 1 ) e \mathbf{e} e
첫째
둘째
셋째
p \mathbf{p} p [?]
[?]
[?]
e \mathbf{e} e [?]
[?]
[?]
정답 11/3
4/3
7/3
-5/3
5/3
5/3
풀이 A = [ 1 1 1 0 0 1 ] A = \begin{bmatrix} 1 & 1 \\ 1 & 0 \\ 0 & 1 \end{bmatrix} A = 1 1 0 1 0 1 A T A = [ 2 1 1 2 ] A^TA = \begin{bmatrix} 2 & 1 \\ 1 & 2 \end{bmatrix} A T A = [ 2 1 1 2 ] A T b = ( 5 , 6 ) A^T\mathbf{b} = (5, 6) A T b = ( 5 , 6 ) 2 x ^ 1 + x ^ 2 = 5 2\hat{x}_1 + \hat{x}_2 = 5 2 x ^ 1 + x ^ 2 = 5 x ^ 1 + 2 x ^ 2 = 6 \hat{x}_1 + 2\hat{x}_2 = 6 x ^ 1 + 2 x ^ 2 = 6 x ^ 1 = 4 3 \hat{x}_1 = \frac43 x ^ 1 = 3 4 x ^ 2 = 7 3 \hat{x}_2 = \frac73 x ^ 2 = 3 7 p = ( 11 3 , 4 3 , 7 3 ) \mathbf{p} = (\frac{11}{3}, \frac43, \frac73) p = ( 3 11 , 3 4 , 3 7 ) e = ( − 5 3 , 5 3 , 5 3 ) \mathbf{e} = (-\frac53, \frac53, \frac53) e = ( − 3 5 , 3 5 , 3 5 ) e ⋅ ( 1 , 1 , 0 ) = 0 \mathbf{e} \cdot (1, 1, 0) = 0 e ⋅ ( 1 , 1 , 0 ) = 0 e ⋅ ( 1 , 0 , 1 ) = 0 \mathbf{e} \cdot (1, 0, 1) = 0 e ⋅ ( 1 , 0 , 1 ) = 0
13.10 [증명]
A A A P = A ( A T A ) − 1 A T P = A(A^TA)^{-1}A^T P = A ( A T A ) − 1 A T P T = P P^T = P P T = P P 2 = P P^2 = P P 2 = P I − P I - P I − P
풀이 A T A A^TA A T A
P T = A ( ( A T A ) − 1 ) T A T = A ( A T A ) − 1 A T = P , P 2 = A ( A T A ) − 1 ( A T A ) ( A T A ) − 1 A T = P . P^T = A\big((A^TA)^{-1}\big)^TA^T = A(A^TA)^{-1}A^T = P, \qquad P^2 = A(A^TA)^{-1}(A^TA)(A^TA)^{-1}A^T = P. P T = A ( ( A T A ) − 1 ) T A T = A ( A T A ) − 1 A T = P , P 2 = A ( A T A ) − 1 ( A T A ) ( A T A ) − 1 A T = P . I − P I - P I − P b \mathbf{b} b e = b − P b \mathbf{e} = \mathbf{b} - P\mathbf{b} e = b − P b C ( A ) ⊥ = N ( A T ) C(A)^\perp = N(A^T) C ( A ) ⊥ = N ( A T )
13.11 [도전]
n × n n \times n n × n P P P P 2 = P P^2 = P P 2 = P P T = P P^T = P P T = P b \mathbf{b} b b − P b \mathbf{b} - P\mathbf{b} b − P b C ( P ) C(P) C ( P ) P P P C ( P ) C(P) C ( P )
풀이 C ( P ) C(P) C ( P ) P y P\mathbf{y} P y ( P y ) T ( b − P b ) = y T P T ( I − P ) b = y T ( P − P 2 ) b = 0 (P\mathbf{y})^T(\mathbf{b} - P\mathbf{b}) = \mathbf{y}^TP^T(I - P)\mathbf{b} = \mathbf{y}^T(P - P^2)\mathbf{b} = 0 ( P y ) T ( b − P b ) = y T P T ( I − P ) b = y T ( P − P 2 ) b = 0
13.12 [계산] · 확인 문제
네 점 ( t , b ) = ( − 1 , 0 ) , ( 0 , 1 ) , ( 1 , 3 ) , ( 2 , 4 ) (t, b) = (-1, 0), (0, 1), (1, 3), (2, 4) ( t , b ) = ( − 1 , 0 ) , ( 0 , 1 ) , ( 1 , 3 ) , ( 2 , 4 ) b = C + D t b = C + Dt b = C + D t e \mathbf{e} e e \mathbf{e} e A A A
C ^ \hat{C} C ^ D ^ \hat{D} D ^
[?]
[?]
정답 풀이 A = [ 1 − 1 1 0 1 1 1 2 ] A = \begin{bmatrix} 1 & -1 \\ 1 & 0 \\ 1 & 1 \\ 1 & 2 \end{bmatrix} A = 1 1 1 1 − 1 0 1 2 A T A = [ 4 2 2 6 ] A^TA = \begin{bmatrix} 4 & 2 \\ 2 & 6 \end{bmatrix} A T A = [ 4 2 2 6 ] A T b = ( 8 , 11 ) A^T\mathbf{b} = (8, 11) A T b = ( 8 , 11 ) 4 C + 2 D = 8 4C + 2D = 8 4 C + 2 D = 8 2 C + 6 D = 11 2C + 6D = 11 2 C + 6 D = 11 D = 7 5 D = \frac75 D = 5 7 C = 13 10 C = \frac{13}{10} C = 10 13 b = 1.3 + 1.4 t b = 1.3 + 1.4t b = 1.3 + 1.4 t p = ( − 0.1 , 1.3 , 2.7 , 4.1 ) \mathbf{p} = (-0.1, 1.3, 2.7, 4.1) p = ( − 0.1 , 1.3 , 2.7 , 4.1 ) e = ( 0.1 , − 0.3 , 0.3 , − 0.1 ) \mathbf{e} = (0.1, -0.3, 0.3, -0.1) e = ( 0.1 , − 0.3 , 0.3 , − 0.1 ) ∑ e i = 0 \sum e_i = 0 ∑ e i = 0 ∑ t i e i = − 0.1 + 0 + 0.3 − 0.2 = 0 \sum t_ie_i = -0.1 + 0 + 0.3 - 0.2 = 0 ∑ t i e i = − 0.1 + 0 + 0.3 − 0.2 = 0
13.13 [계산]
데이터 b 1 , … , b m b_1, \ldots, b_m b 1 , … , b m b = C b = C b = C C ^ \hat{C} C ^
풀이 A = ( 1 , … , 1 ) T A = (1, \ldots, 1)^T A = ( 1 , … , 1 ) T A T A = m A^TA = m A T A = m A T b = ∑ b i A^T\mathbf{b} = \sum b_i A T b = ∑ b i C ^ = b ˉ \hat{C} = \bar{b} C ^ = b ˉ
13.14 [도전]
데이터 ( t i , b i ) (t_i, b_i) ( t i , b i ) i = 1 , … , m i = 1, \ldots, m i = 1 , … , m b = C ^ + D ^ t b = \hat{C} + \hat{D}t b = C ^ + D ^ t ∑ e i \sum e_i ∑ e i ( t ˉ , b ˉ ) (\bar{t}, \bar{b}) ( t ˉ , b ˉ )
풀이 (a) A A A ( 1 , … , 1 ) (1, \ldots, 1) ( 1 , … , 1 ) A T e = 0 A^T\mathbf{e} = \mathbf{0} A T e = 0 ∑ e i = 0 \sum e_i = 0 ∑ e i = 0
(b) ∑ ( b i − C ^ − D ^ t i ) = 0 \sum (b_i - \hat{C} - \hat{D}t_i) = 0 ∑ ( b i − C ^ − D ^ t i ) = 0 m m m b ˉ = C ^ + D ^ t ˉ \bar{b} = \hat{C} + \hat{D}\bar{t} b ˉ = C ^ + D ^ t ˉ