서로 수직이고 길이가 1인 기저(정규직교 기저)를 쓰면 좌표 계산이 내적 한 번으로 끝납니다. 이 장에서는 아무 기저나 정규직교 기저로 바꾸는 그람–슈미트 과정과, 그것을 행렬로 기록한 QR 분해를 다룹니다. 수치 계산에서 오차를 줄이는 표준 도구이고, 푸리에 해석의 사인·코사인 기저도 같은 성질을 씁니다.
14.1 좋은 기저
질문. 13장의 사영 공식 p = A ( A T A ) − 1 A T b \mathbf{p} = A(A^TA)^{-1}A^T\mathbf{b} p = A ( A T A ) − 1 A T b A T A A^TA A T A I I I
모눈종이를 생각합시다. 표준 모눈종이는 가로선과 세로선이 직각이고 간격이 1입니다. 3장의 기울어진 모눈종이도 좌표를 주지만, 좌표를 읽으려면 연립방정식을 풀어야 했습니다. 직각이고 간격이 1인 모눈종이에서는 좌표를 내적 한 번으로 읽을 수 있습니다. 이 장의 주제는 그런 모눈종이, 즉 정규직교 기저입니다.
14.2 정규직교 벡터와 직교행렬
정의 14.1 (정규직교). 벡터 q 1 , … , q k \mathbf{q}_1, \ldots, \mathbf{q}_k q 1 , … , q k
q i T q j = { 1 ( i = j ) 0 ( i ≠ j ) \mathbf{q}_i^T\mathbf{q}_j = \begin{cases} 1 & (i = j) \\ 0 & (i \ne j) \end{cases} q i T q j = { 1 0 ( i = j ) ( i = j ) 이면 정규직교 (orthonormal)라 합니다. 이들을 열로 하는 행렬 Q Q Q Q T Q = I Q^TQ = I Q T Q = I
정리 14.2 (정규직교 벡터는 독립입니다). 정규직교 벡터들은 일차독립입니다.
증명. c 1 q 1 + ⋯ + c k q k = 0 c_1\mathbf{q}_1 + \cdots + c_k\mathbf{q}_k = \mathbf{0} c 1 q 1 + ⋯ + c k q k = 0 q j T \mathbf{q}_j^T q j T q j T q i \mathbf{q}_j^T\mathbf{q}_i q j T q i i = j i = j i = j c j = 0 c_j = 0 c j = 0
정의 14.3 (직교행렬). 정사각행렬 Q Q Q Q T Q = I Q^TQ = I Q T Q = I 직교행렬 (orthogonal matrix)이라 합니다. 이때 Q − 1 = Q T Q^{-1} = Q^T Q − 1 = Q T
이름은 “직교행렬”이지만 열들이 정규직교여야 합니다. 역사적인 이름이라 어쩔 수 없습니다. 정사각행렬에서 Q T Q = I Q^TQ = I Q T Q = I 정리 9.6 에 의해 Q Q T = I QQ^T = I Q Q T = I
예제 14.4.
회전 R θ R_\theta R θ ( cos θ , sin θ ) (\cos\theta, \sin\theta) ( cos θ , sin θ ) ( − sin θ , cos θ ) (-\sin\theta, \cos\theta) ( − sin θ , cos θ )
치환행렬: 열이 표준기저벡터를 섞은 것입니다(문제 9.4).
반사 H = I − 2 u u T H = I - 2\mathbf{u}\mathbf{u}^T H = I − 2 u u T ∥ u ∥ = 1 \lVert \mathbf{u} \rVert = 1 ∥ u ∥ = 1 u \mathbf{u} u H T H = ( I − 2 u u T ) 2 = I − 4 u u T + 4 u ( u T u ) u T = I H^TH = (I - 2\mathbf{u}\mathbf{u}^T)^2 = I - 4\mathbf{u}\mathbf{u}^T + 4\mathbf{u}(\mathbf{u}^T\mathbf{u})\mathbf{u}^T = I H T H = ( I − 2 u u T ) 2 = I − 4 u u T + 4 u ( u T u ) u T = I 하우스홀더 반사 (Householder reflection)라 하며 30장의 수치 계산에서 핵심 도구입니다.
정리 14.5 (직교행렬은 길이와 각을 보존합니다). Q T Q = I Q^TQ = I Q T Q = I x , y \mathbf{x}, \mathbf{y} x , y
( Q x ) T ( Q y ) = x T y , ∥ Q x ∥ = ∥ x ∥ . (Q\mathbf{x})^T(Q\mathbf{y}) = \mathbf{x}^T\mathbf{y}, \qquad \lVert Q\mathbf{x} \rVert = \lVert \mathbf{x} \rVert. ( Q x ) T ( Q y ) = x T y , ∥ Q x ∥ = ∥ x ∥ . 증명. ( Q x ) T ( Q y ) = x T Q T Q y = x T y (Q\mathbf{x})^T(Q\mathbf{y}) = \mathbf{x}^TQ^TQ\mathbf{y} = \mathbf{x}^T\mathbf{y} ( Q x ) T ( Q y ) = x T Q T Q y = x T y y = x \mathbf{y} = \mathbf{x} y = x
직교행렬은 공간을 찌그러뜨리지 않고 통째로 돌리거나 뒤집는 변환입니다. 길이도 각도도 그대로입니다. 6장의 말로는 det Q = ± 1 \det Q = \pm1 det Q = ± 1
▶ 문제 14.1–14.4
14.3 정규직교 기저에서의 사영과 좌표
A A A Q Q Q Q T Q = I Q^TQ = I Q T Q = I
x ^ = Q T b , p = Q Q T b = ∑ i = 1 k ( q i T b ) q i , P = Q Q T . \hat{\mathbf{x}} = Q^T\mathbf{b}, \qquad \mathbf{p} = QQ^T\mathbf{b} = \sum_{i=1}^k (\mathbf{q}_i^T\mathbf{b})\,\mathbf{q}_i, \qquad P = QQ^T. x ^ = Q T b , p = Q Q T b = i = 1 ∑ k ( q i T b ) q i , P = Q Q T . 연립방정식을 풀 필요가 없습니다. 각 방향으로의 성분은 그 방향과의 내적 한 번으로 구해집니다. 사영은 각 직선 위로의 사영을 따로따로 구해 더한 것입니다. 기저가 수직이라 서로 간섭하지 않기 때문입니다.
특히 q 1 , … , q n \mathbf{q}_1, \ldots, \mathbf{q}_n q 1 , … , q n R n \mathbb{R}^n R n P = Q Q T = I P = QQ^T = I P = Q Q T = I
x = ( q 1 T x ) q 1 + ( q 2 T x ) q 2 + ⋯ + ( q n T x ) q n . \mathbf{x} = (\mathbf{q}_1^T\mathbf{x})\mathbf{q}_1 + (\mathbf{q}_2^T\mathbf{x})\mathbf{q}_2 + \cdots + (\mathbf{q}_n^T\mathbf{x})\mathbf{q}_n. x = ( q 1 T x ) q 1 + ( q 2 T x ) q 2 + ⋯ + ( q n T x ) q n . 모든 벡터는 각 기저 방향으로의 사영의 합입니다. 좌표가 내적입니다.
예제 14.6. q 1 = 1 2 ( 1 , 1 ) \mathbf{q}_1 = \frac{1}{\sqrt2}(1, 1) q 1 = 2 1 ( 1 , 1 ) q 2 = 1 2 ( 1 , − 1 ) \mathbf{q}_2 = \frac{1}{\sqrt2}(1, -1) q 2 = 2 1 ( 1 , − 1 ) x = ( 5 , 1 ) \mathbf{x} = (5, 1) x = ( 5 , 1 ) q 1 T x = 6 2 \mathbf{q}_1^T\mathbf{x} = \frac{6}{\sqrt2} q 1 T x = 2 6 q 2 T x = 4 2 \mathbf{q}_2^T\mathbf{x} = \frac{4}{\sqrt2} q 2 T x = 2 4
기저를 돌린 각과 벡터 x를 바꾸면 좌표 c₁ = q₁ᵀx, c₂ = q₂ᵀx와 두 사영이 바뀝니다 이 위젯은 JavaScript가 필요합니다
직관. 이 공식은 푸리에 급수의 원형입니다. 함수를 sin k x \sin kx sin k x cos k x \cos kx cos k x sin k x \sin kx sin k x sin k x \sin kx sin k x
▶ 문제 14.5–14.6
14.4 그람–슈미트 과정
질문. 독립인 벡터 a , b , c \mathbf{a}, \mathbf{b}, \mathbf{c} a , b , c
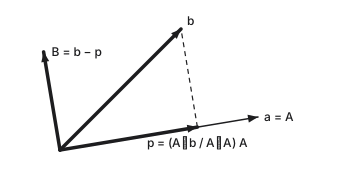
그림 14.1. b \mathbf{b} b A A A p \mathbf{p} p A A A B B B
아이디어는 그림 14.1 하나로 요약됩니다. 각 벡터에서 이미 만든 방향들의 성분을 빼면 수직인 부분이 남습니다.
정의 14.7 (그람–슈미트 과정). 독립인 a 1 , … , a n \mathbf{a}_1, \ldots, \mathbf{a}_n a 1 , … , a n
A 1 = a 1 , A 2 = a 2 − A 1 T a 2 A 1 T A 1 A 1 , A 3 = a 3 − A 1 T a 3 A 1 T A 1 A 1 − A 2 T a 3 A 2 T A 2 A 2 , ⋮ \begin{aligned}
\mathbf{A}_1 &= \mathbf{a}_1, \\
\mathbf{A}_2 &= \mathbf{a}_2 - \frac{\mathbf{A}_1^T\mathbf{a}_2}{\mathbf{A}_1^T\mathbf{A}_1}\mathbf{A}_1, \\
\mathbf{A}_3 &= \mathbf{a}_3 - \frac{\mathbf{A}_1^T\mathbf{a}_3}{\mathbf{A}_1^T\mathbf{A}_1}\mathbf{A}_1 - \frac{\mathbf{A}_2^T\mathbf{a}_3}{\mathbf{A}_2^T\mathbf{A}_2}\mathbf{A}_2, \\
&\ \ \vdots
\end{aligned} A 1 A 2 A 3 = a 1 , = a 2 − A 1 T A 1 A 1 T a 2 A 1 , = a 3 − A 1 T A 1 A 1 T a 3 A 1 − A 2 T A 2 A 2 T a 3 A 2 , ⋮ 를 만들고, 마지막에 q i = A i / ∥ A i ∥ \mathbf{q}_i = \mathbf{A}_i / \lVert \mathbf{A}_i \rVert q i = A i / ∥ A i ∥ 그람–슈미트 과정 (Gram–Schmidt process)이라 합니다.
정리 14.8 (그람–슈미트의 결과). 위의 과정에서
A 1 , … , A n \mathbf{A}_1, \ldots, \mathbf{A}_n A 1 , … , A n 0 \mathbf{0} 0 각 k k k span { q 1 , … , q k } = span { a 1 , … , a k } \operatorname{span}\{\mathbf{q}_1, \ldots, \mathbf{q}_k\} = \operatorname{span}\{\mathbf{a}_1, \ldots, \mathbf{a}_k\} span { q 1 , … , q k } = span { a 1 , … , a k }
증명. k k k A 1 , … , A k − 1 \mathbf{A}_1, \ldots, \mathbf{A}_{k-1} A 1 , … , A k − 1 span { A 1 , … , A k − 1 } = span { a 1 , … , a k − 1 } \operatorname{span}\{\mathbf{A}_1, \ldots, \mathbf{A}_{k-1}\} = \operatorname{span}\{\mathbf{a}_1, \ldots, \mathbf{a}_{k-1}\} span { A 1 , … , A k − 1 } = span { a 1 , … , a k − 1 } j < k j < k j < k
A j T A k = A j T a k − ∑ i < k A i T a k A i T A i A j T A i = A j T a k − A j T a k A j T A j A j T A j = 0. \mathbf{A}_j^T\mathbf{A}_k = \mathbf{A}_j^T\mathbf{a}_k - \sum_{i < k}\frac{\mathbf{A}_i^T\mathbf{a}_k}{\mathbf{A}_i^T\mathbf{A}_i}\mathbf{A}_j^T\mathbf{A}_i = \mathbf{A}_j^T\mathbf{a}_k - \frac{\mathbf{A}_j^T\mathbf{a}_k}{\mathbf{A}_j^T\mathbf{A}_j}\mathbf{A}_j^T\mathbf{A}_j = 0. A j T A k = A j T a k − i < k ∑ A i T A i A i T a k A j T A i = A j T a k − A j T A j A j T a k A j T A j = 0. (합에서 i = j i = j i = j A k \mathbf{A}_k A k a k \mathbf{a}_k a k span { a 1 , … , a k − 1 } \operatorname{span}\{\mathbf{a}_1, \ldots, \mathbf{a}_{k-1}\} span { a 1 , … , a k − 1 } A k = 0 \mathbf{A}_k = \mathbf{0} A k = 0 a k \mathbf{a}_k a k A k ∈ span { a 1 , … , a k } \mathbf{A}_k \in \operatorname{span}\{\mathbf{a}_1, \ldots, \mathbf{a}_k\} A k ∈ span { a 1 , … , a k } a k ∈ span { A 1 , … , A k } \mathbf{a}_k \in \operatorname{span}\{\mathbf{A}_1, \ldots, \mathbf{A}_k\} a k ∈ span { A 1 , … , A k }
a와 b의 각도와 길이를 바꾸면 사영 p와, a에 수직인 B = b − p, 정규화한 q₁, q₂가 바뀝니다 이 위젯은 JavaScript가 필요합니다
예제 14.9. a = ( 1 , − 1 , 0 ) \mathbf{a} = (1, -1, 0) a = ( 1 , − 1 , 0 ) b = ( 2 , 0 , − 2 ) \mathbf{b} = (2, 0, -2) b = ( 2 , 0 , − 2 ) c = ( 3 , − 3 , 3 ) \mathbf{c} = (3, -3, 3) c = ( 3 , − 3 , 3 )
A = a = ( 1 , − 1 , 0 ) A = \mathbf{a} = (1, -1, 0) A = a = ( 1 , − 1 , 0 ) A T b = 2 A^T\mathbf{b} = 2 A T b = 2 A T A = 2 A^TA = 2 A T A = 2 B = b − A = ( 1 , 1 , − 2 ) B = \mathbf{b} - A = (1, 1, -2) B = b − A = ( 1 , 1 , − 2 ) A T B = 0 A^TB = 0 A T B = 0 A T c = 6 A^T\mathbf{c} = 6 A T c = 6 A A A 3 A 3A 3 A B T c = 3 − 3 − 6 = − 6 B^T\mathbf{c} = 3 - 3 - 6 = -6 B T c = 3 − 3 − 6 = − 6 B T B = 6 B^TB = 6 B T B = 6 B B B − B -B − B
C = c − 3 A + B = ( 3 , − 3 , 3 ) − ( 3 , − 3 , 0 ) + ( 1 , 1 , − 2 ) = ( 1 , 1 , 1 ) . C = \mathbf{c} - 3A + B = (3, -3, 3) - (3, -3, 0) + (1, 1, -2) = (1, 1, 1). C = c − 3 A + B = ( 3 , − 3 , 3 ) − ( 3 , − 3 , 0 ) + ( 1 , 1 , − 2 ) = ( 1 , 1 , 1 ) . 정규화하면
q 1 = 1 2 ( 1 , − 1 , 0 ) , q 2 = 1 6 ( 1 , 1 , − 2 ) , q 3 = 1 3 ( 1 , 1 , 1 ) . \mathbf{q}_1 = \tfrac{1}{\sqrt2}(1, -1, 0), \qquad \mathbf{q}_2 = \tfrac{1}{\sqrt6}(1, 1, -2), \qquad \mathbf{q}_3 = \tfrac{1}{\sqrt3}(1, 1, 1). q 1 = 2 1 ( 1 , − 1 , 0 ) , q 2 = 6 1 ( 1 , 1 , − 2 ) , q 3 = 3 1 ( 1 , 1 , 1 ) . 계산할 때의 요령: 정규화는 맨 마지막에 합니다. 중간에 \sqrt{\ } A i A_i A i A i A_i A i
▶ 문제 14.7–14.9
14.5 A = QR
8장의 소거를 A = L U A = LU A = LU 정리 14.8 (2)에 의해 a k ∈ span { q 1 , … , q k } \mathbf{a}_k \in \operatorname{span}\{\mathbf{q}_1, \ldots, \mathbf{q}_k\} a k ∈ span { q 1 , … , q k }
a k = ( q 1 T a k ) q 1 + ⋯ + ( q k T a k ) q k . \mathbf{a}_k = (\mathbf{q}_1^T\mathbf{a}_k)\mathbf{q}_1 + \cdots + (\mathbf{q}_k^T\mathbf{a}_k)\mathbf{q}_k. a k = ( q 1 T a k ) q 1 + ⋯ + ( q k T a k ) q k . a k \mathbf{a}_k a k q k + 1 \mathbf{q}_{k+1} q k + 1
정리 14.10 (QR 분해). 열이 독립인 m × n m \times n m × n A A A
A = Q R , [ a 1 ⋯ a n ] = [ q 1 ⋯ q n ] [ q 1 T a 1 q 1 T a 2 ⋯ q 1 T a n 0 q 2 T a 2 ⋯ q 2 T a n ⋮ ⋱ ⋮ 0 0 ⋯ q n T a n ] A = QR, \qquad \begin{bmatrix} \mathbf{a}_1 & \cdots & \mathbf{a}_n \end{bmatrix} = \begin{bmatrix} \mathbf{q}_1 & \cdots & \mathbf{q}_n \end{bmatrix}\begin{bmatrix} \mathbf{q}_1^T\mathbf{a}_1 & \mathbf{q}_1^T\mathbf{a}_2 & \cdots & \mathbf{q}_1^T\mathbf{a}_n \\ 0 & \mathbf{q}_2^T\mathbf{a}_2 & \cdots & \mathbf{q}_2^T\mathbf{a}_n \\ \vdots & & \ddots & \vdots \\ 0 & 0 & \cdots & \mathbf{q}_n^T\mathbf{a}_n \end{bmatrix} A = QR , [ a 1 ⋯ a n ] = [ q 1 ⋯ q n ] q 1 T a 1 0 ⋮ 0 q 1 T a 2 q 2 T a 2 0 ⋯ ⋯ ⋱ ⋯ q 1 T a n q 2 T a n ⋮ q n T a n 로 쓸 수 있습니다. Q Q Q m × n m \times n m × n R = Q T A R = Q^TA R = Q T A n × n n \times n n × n
대각성분 q k T a k = ∥ A k ∥ > 0 \mathbf{q}_k^T\mathbf{a}_k = \lVert \mathbf{A}_k \rVert > 0 q k T a k = ∥ A k ∥ > 0 a k \mathbf{a}_k a k q k \mathbf{q}_k q k A k \mathbf{A}_k A k
예제 14.11. 예제 14.9의 처음 두 벡터로 A = [ 1 2 − 1 0 0 − 2 ] A = \begin{bmatrix} 1 & 2 \\ -1 & 0 \\ 0 & -2 \end{bmatrix} A = 1 − 1 0 2 0 − 2 q 1 T a 1 = 2 \mathbf{q}_1^T\mathbf{a}_1 = \sqrt2 q 1 T a 1 = 2 q 1 T a 2 = 2 2 = 2 \mathbf{q}_1^T\mathbf{a}_2 = \frac{2}{\sqrt2} = \sqrt2 q 1 T a 2 = 2 2 = 2 q 2 T a 2 = 2 + 0 + 4 6 = 6 \mathbf{q}_2^T\mathbf{a}_2 = \frac{2 + 0 + 4}{\sqrt6} = \sqrt6 q 2 T a 2 = 6 2 + 0 + 4 = 6
[ 1 2 − 1 0 0 − 2 ] = [ 1 2 1 6 − 1 2 1 6 0 − 2 6 ] [ 2 2 0 6 ] . \begin{bmatrix} 1 & 2 \\ -1 & 0 \\ 0 & -2 \end{bmatrix} = \begin{bmatrix} \frac{1}{\sqrt2} & \frac{1}{\sqrt6} \\ -\frac{1}{\sqrt2} & \frac{1}{\sqrt6} \\ 0 & -\frac{2}{\sqrt6} \end{bmatrix}\begin{bmatrix} \sqrt2 & \sqrt2 \\ 0 & \sqrt6 \end{bmatrix}. 1 − 1 0 2 0 − 2 = 2 1 − 2 1 0 6 1 6 1 − 6 2 [ 2 0 2 6 ] . 14.5.1 QR로 최소제곱 풀기
정규방정식 A T A x ^ = A T b A^TA\hat{\mathbf{x}} = A^T\mathbf{b} A T A x ^ = A T b A = Q R A = QR A = QR Q T Q = I Q^TQ = I Q T Q = I
R T R x ^ = R T Q T b ⟹ R x ^ = Q T b . R^TR\hat{\mathbf{x}} = R^TQ^T\mathbf{b} \implies R\hat{\mathbf{x}} = Q^T\mathbf{b}. R T R x ^ = R T Q T b ⟹ R x ^ = Q T b . (R T R^T R T R R R A T A A^TA A T A Q R QR QR
▶ 문제 14.10–14.12
쓰이는 곳. QR 분해는 최소제곱 문제를 안정적으로 풀고 고윳값을 구하는(QR 알고리즘) 표준 도구입니다. 신경망 가중치를 직교행렬로 초기화하는 방법도 이 장의 내용을 씁니다.
이 장의 요약
정규직교: q i T q j = δ i j \mathbf{q}_i^T\mathbf{q}_j = \delta_{ij} q i T q j = δ ij Q T Q = I Q^TQ = I Q T Q = I
정사각인 Q Q Q Q T Q = I Q^TQ = I Q T Q = I Q − 1 = Q T Q^{-1} = Q^T Q − 1 = Q T
정규직교 기저에서 좌표는 내적: x = ∑ ( q i T x ) q i \mathbf{x} = \sum (\mathbf{q}_i^T\mathbf{x})\mathbf{q}_i x = ∑ ( q i T x ) q i P = Q Q T P = QQ^T P = Q Q T
그람–슈미트: 각 벡터에서 앞의 방향 성분을 빼고, 마지막에 정규화.
A = Q R A = QR A = QR R = Q T A R = Q^TA R = Q T A R x ^ = Q T b R\hat{\mathbf{x}} = Q^T\mathbf{b} R x ^ = Q T b
문제
14.1 [계산] · 확인 문제
다음 행렬의 열이 정규직교인지, 직교만 하는지(길이가 1이 아닌지), 둘 다 아닌지 판정합니다. 표에는 “정규직교”, “직교”, “둘 다 아님” 중 하나를 적습니다.
(a) 1 3 [ 2 2 − 1 2 − 1 2 − 1 2 2 ] (b) [ 1 1 1 − 1 ] (c) [ 0.6 0.8 0.8 − 0.6 ] \text{(a)}\ \frac13\begin{bmatrix} 2 & 2 & -1 \\ 2 & -1 & 2 \\ -1 & 2 & 2 \end{bmatrix} \qquad \text{(b)}\ \begin{bmatrix} 1 & 1 \\ 1 & -1 \end{bmatrix} \qquad \text{(c)}\ \begin{bmatrix} 0.6 & 0.8 \\ 0.8 & -0.6 \end{bmatrix} (a) 3 1 2 2 − 1 2 − 1 2 − 1 2 2 (b) [ 1 1 1 − 1 ] (c) [ 0.6 0.8 0.8 − 0.6 ]
정답 풀이 (a) 각 열의 길이 1 3 4 + 4 + 1 = 1 \frac13\sqrt{4 + 4 + 1} = 1 3 1 4 + 4 + 1 = 1 1 9 ( 4 − 2 − 2 ) = 0 \frac19(4 - 2 - 2) = 0 9 1 ( 4 − 2 − 2 ) = 0
(b) 수직이지만 길이가 2 \sqrt2 2 1 2 \frac{1}{\sqrt2} 2 1
(c) 길이 0.36 + 0.64 = 1 \sqrt{0.36 + 0.64} = 1 0.36 + 0.64 = 1 0.48 − 0.48 = 0 0.48 - 0.48 = 0 0.48 − 0.48 = 0
14.2 [계산]
문제 14.1(a)의 행렬 Q Q Q
풀이 Q − 1 = Q T Q^{-1} = Q^T Q − 1 = Q T Q − 1 = Q Q^{-1} = Q Q − 1 = Q det = − 1 \det = -1 det = − 1 y = 1 2 x y = \frac12x y = 2 1 x ( 2 , 1 ) (2, 1) ( 2 , 1 )
14.3 [증명]
직교행렬 Q Q Q det Q = ± 1 \det Q = \pm1 det Q = ± 1 det A T = det A \det A^T = \det A det A T = det A det ( A B ) = det A det B \det(AB) = \det A\det B det ( A B ) = det A det B n × n n \times n n × n
풀이 1 = det I = det ( Q T Q ) = det Q T det Q = ( det Q ) 2 1 = \det I = \det(Q^TQ) = \det Q^T\det Q = (\det Q)^2 1 = det I = det ( Q T Q ) = det Q T det Q = ( det Q ) 2
14.4 [증명]
(a) 두 직교행렬의 곱은 직교행렬임을 보입니다. (b) ∥ u ∥ = 1 \lVert \mathbf{u} \rVert = 1 ∥ u ∥ = 1 H = I − 2 u u T H = I - 2\mathbf{u}\mathbf{u}^T H = I − 2 u u T H u = − u H\mathbf{u} = -\mathbf{u} H u = − u v ⊥ u \mathbf{v} \perp \mathbf{u} v ⊥ u H v = v H\mathbf{v} = \mathbf{v} H v = v
풀이 (a) ( Q 1 Q 2 ) T ( Q 1 Q 2 ) = Q 2 T Q 1 T Q 1 Q 2 = Q 2 T Q 2 = I (Q_1Q_2)^T(Q_1Q_2) = Q_2^TQ_1^TQ_1Q_2 = Q_2^TQ_2 = I ( Q 1 Q 2 ) T ( Q 1 Q 2 ) = Q 2 T Q 1 T Q 1 Q 2 = Q 2 T Q 2 = I
(b) H u = u − 2 u ( u T u ) = − u H\mathbf{u} = \mathbf{u} - 2\mathbf{u}(\mathbf{u}^T\mathbf{u}) = -\mathbf{u} H u = u − 2 u ( u T u ) = − u H v = v − 2 u ( u T v ) = v H\mathbf{v} = \mathbf{v} - 2\mathbf{u}(\mathbf{u}^T\mathbf{v}) = \mathbf{v} H v = v − 2 u ( u T v ) = v u \mathbf{u} u u \mathbf{u} u
14.5 [계산] · 확인 문제
문제 14.1(a)의 세 열을 q 1 , q 2 , q 3 \mathbf{q}_1, \mathbf{q}_2, \mathbf{q}_3 q 1 , q 2 , q 3 x = ( 3 , 0 , 3 ) \mathbf{x} = (3, 0, 3) x = ( 3 , 0 , 3 ) x = ∑ c i q i \mathbf{x} = \sum c_i\mathbf{q}_i x = ∑ c i q i
c 1 c_1 c 1 c 2 c_2 c 2 c 3 c_3 c 3
[?]
[?]
[?]
정답 풀이 q 1 T x = 1 3 ( 6 + 0 − 3 ) = 1 \mathbf{q}_1^T\mathbf{x} = \frac13(6 + 0 - 3) = 1 q 1 T x = 3 1 ( 6 + 0 − 3 ) = 1 q 2 T x = 1 3 ( 6 + 0 + 6 ) = 4 \mathbf{q}_2^T\mathbf{x} = \frac13(6 + 0 + 6) = 4 q 2 T x = 3 1 ( 6 + 0 + 6 ) = 4 q 3 T x = 1 3 ( − 3 + 0 + 6 ) = 1 \mathbf{q}_3^T\mathbf{x} = \frac13(-3 + 0 + 6) = 1 q 3 T x = 3 1 ( − 3 + 0 + 6 ) = 1 q 1 + 4 q 2 + q 3 = 1 3 ( 9 , 0 , 9 ) = ( 3 , 0 , 3 ) \mathbf{q}_1 + 4\mathbf{q}_2 + \mathbf{q}_3 = \frac13(9, 0, 9) = (3, 0, 3) q 1 + 4 q 2 + q 3 = 3 1 ( 9 , 0 , 9 ) = ( 3 , 0 , 3 )
14.6 [계산] · 확인 문제
q 1 = 1 2 ( 1 , − 1 , 0 ) \mathbf{q}_1 = \frac{1}{\sqrt2}(1, -1, 0) q 1 = 2 1 ( 1 , − 1 , 0 ) q 2 = 1 6 ( 1 , 1 , − 2 ) \mathbf{q}_2 = \frac{1}{\sqrt6}(1, 1, -2) q 2 = 6 1 ( 1 , 1 , − 2 ) b = ( 1 , 2 , 3 ) \mathbf{b} = (1, 2, 3) b = ( 1 , 2 , 3 ) e \mathbf{e} e
첫째
둘째
셋째
p \mathbf{p} p [?]
[?]
[?]
e \mathbf{e} e [?]
[?]
[?]
정답 풀이 q 1 T b = − 1 2 \mathbf{q}_1^T\mathbf{b} = -\frac{1}{\sqrt2} q 1 T b = − 2 1 ( − 1 2 , 1 2 , 0 ) (-\frac12, \frac12, 0) ( − 2 1 , 2 1 , 0 ) q 2 T b = − 3 6 \mathbf{q}_2^T\mathbf{b} = \frac{-3}{\sqrt6} q 2 T b = 6 − 3 ( − 1 2 , − 1 2 , 1 ) (-\frac12, -\frac12, 1) ( − 2 1 , − 2 1 , 1 ) p = ( − 1 , 0 , 1 ) \mathbf{p} = (-1, 0, 1) p = ( − 1 , 0 , 1 ) e = ( 2 , 2 , 2 ) \mathbf{e} = (2, 2, 2) e = ( 2 , 2 , 2 ) ( 1 , 1 , 1 ) (1, 1, 1) ( 1 , 1 , 1 )
14.7 [계산]
( 1 , 1 , 0 ) (1, 1, 0) ( 1 , 1 , 0 ) ( 1 , 0 , 1 ) (1, 0, 1) ( 1 , 0 , 1 )
풀이 A = ( 1 , 1 , 0 ) A = (1, 1, 0) A = ( 1 , 1 , 0 ) B = ( 1 , 0 , 1 ) − 1 2 ( 1 , 1 , 0 ) = ( 1 2 , − 1 2 , 1 ) B = (1, 0, 1) - \frac12(1, 1, 0) = (\frac12, -\frac12, 1) B = ( 1 , 0 , 1 ) − 2 1 ( 1 , 1 , 0 ) = ( 2 1 , − 2 1 , 1 ) ( 1 , − 1 , 2 ) (1, -1, 2) ( 1 , − 1 , 2 ) q 1 = 1 2 ( 1 , 1 , 0 ) \mathbf{q}_1 = \frac{1}{\sqrt2}(1, 1, 0) q 1 = 2 1 ( 1 , 1 , 0 ) q 2 = 1 6 ( 1 , − 1 , 2 ) \mathbf{q}_2 = \frac{1}{\sqrt6}(1, -1, 2) q 2 = 6 1 ( 1 , − 1 , 2 )
14.8 [계산]
R 4 \mathbb{R}^4 R 4 ( 1 , 1 , 1 , 1 ) (1, 1, 1, 1) ( 1 , 1 , 1 , 1 ) ( 0 , 1 , 1 , 1 ) (0, 1, 1, 1) ( 0 , 1 , 1 , 1 ) ( 0 , 0 , 1 , 1 ) (0, 0, 1, 1) ( 0 , 0 , 1 , 1 ) A , B , C A, B, C A , B , C
풀이 A = ( 1 , 1 , 1 , 1 ) A = (1, 1, 1, 1) A = ( 1 , 1 , 1 , 1 ) B = ( 0 , 1 , 1 , 1 ) − 3 4 A = 1 4 ( − 3 , 1 , 1 , 1 ) B = (0, 1, 1, 1) - \frac34A = \frac14(-3, 1, 1, 1) B = ( 0 , 1 , 1 , 1 ) − 4 3 A = 4 1 ( − 3 , 1 , 1 , 1 ) ( − 3 , 1 , 1 , 1 ) (-3, 1, 1, 1) ( − 3 , 1 , 1 , 1 ) C = ( 0 , 0 , 1 , 1 ) − 2 4 A − 2 12 ( − 3 , 1 , 1 , 1 ) = ( 0 , − 2 3 , 1 3 , 1 3 ) C = (0, 0, 1, 1) - \frac24A - \frac{2}{12}(-3, 1, 1, 1) = (0, -\frac23, \frac13, \frac13) C = ( 0 , 0 , 1 , 1 ) − 4 2 A − 12 2 ( − 3 , 1 , 1 , 1 ) = ( 0 , − 3 2 , 3 1 , 3 1 ) ( 0 , − 2 , 1 , 1 ) (0, -2, 1, 1) ( 0 , − 2 , 1 , 1 ) A T B = 0 A^TB = 0 A T B = 0 A T C = 0 A^TC = 0 A T C = 0 B T C = − 2 + 1 + 1 = 0 B^TC = -2 + 1 + 1 = 0 B T C = − 2 + 1 + 1 = 0
14.9 [증명]
a 3 ∈ span { a 1 , a 2 } \mathbf{a}_3 \in \operatorname{span}\{\mathbf{a}_1, \mathbf{a}_2\} a 3 ∈ span { a 1 , a 2 } a 1 , a 2 \mathbf{a}_1, \mathbf{a}_2 a 1 , a 2 A 3 = 0 \mathbf{A}_3 = \mathbf{0} A 3 = 0
풀이 span { A 1 , A 2 } = span { a 1 , a 2 } ∋ a 3 \operatorname{span}\{\mathbf{A}_1, \mathbf{A}_2\} = \operatorname{span}\{\mathbf{a}_1, \mathbf{a}_2\} \ni \mathbf{a}_3 span { A 1 , A 2 } = span { a 1 , a 2 } ∋ a 3 A 3 \mathbf{A}_3 A 3 a 3 \mathbf{a}_3 a 3 a 3 \mathbf{a}_3 a 3 A 3 = 0 \mathbf{A}_3 = \mathbf{0} A 3 = 0
14.10 [계산] · 확인 문제
A = [ 1 1 1 0 0 1 ] A = \begin{bmatrix} 1 & 1 \\ 1 & 0 \\ 0 & 1 \end{bmatrix} A = 1 1 0 1 0 1 Q R QR QR R R R
1열
2열
1행
[?]
[?]
2행
0
[?]
정답 풀이 R = [ q 1 T a 1 q 1 T a 2 0 q 2 T a 2 ] = [ 2 1 2 0 3 6 ] R = \begin{bmatrix} \mathbf{q}_1^T\mathbf{a}_1 & \mathbf{q}_1^T\mathbf{a}_2 \\ 0 & \mathbf{q}_2^T\mathbf{a}_2 \end{bmatrix} = \begin{bmatrix} \sqrt2 & \frac{1}{\sqrt2} \\ 0 & \frac{3}{\sqrt6} \end{bmatrix} R = [ q 1 T a 1 0 q 1 T a 2 q 2 T a 2 ] = [ 2 0 2 1 6 3 ] Q = [ q 1 q 2 ] Q = \begin{bmatrix} \mathbf{q}_1 & \mathbf{q}_2 \end{bmatrix} Q = [ q 1 q 2 ]
14.11 [계산] · 확인 문제
문제 14.10의 Q R QR QR A x = ( 2 , 3 , 4 ) A\mathbf{x} = (2, 3, 4) A x = ( 2 , 3 , 4 ) R x ^ = Q T b R\hat{\mathbf{x}} = Q^T\mathbf{b} R x ^ = Q T b
x ^ 1 \hat{x}_1 x ^ 1 x ^ 2 \hat{x}_2 x ^ 2
[?]
[?]
정답 풀이 Q T b = ( 5 2 , 2 − 3 + 8 6 ) = ( 5 2 , 7 6 ) Q^T\mathbf{b} = \left(\frac{5}{\sqrt2}, \frac{2 - 3 + 8}{\sqrt6}\right) = \left(\frac{5}{\sqrt2}, \frac{7}{\sqrt6}\right) Q T b = ( 2 5 , 6 2 − 3 + 8 ) = ( 2 5 , 6 7 ) 3 6 x ^ 2 = 7 6 \frac{3}{\sqrt6}\hat{x}_2 = \frac{7}{\sqrt6} 6 3 x ^ 2 = 6 7 x ^ 2 = 7 3 \hat{x}_2 = \frac73 x ^ 2 = 3 7 2 x ^ 1 + 1 2 x ^ 2 = 5 2 \sqrt2\hat{x}_1 + \frac{1}{\sqrt2}\hat{x}_2 = \frac{5}{\sqrt2} 2 x ^ 1 + 2 1 x ^ 2 = 2 5 2 x ^ 1 + 7 3 = 5 2\hat{x}_1 + \frac73 = 5 2 x ^ 1 + 3 7 = 5 x ^ 1 = 4 3 \hat{x}_1 = \frac43 x ^ 1 = 3 4
14.12 [도전]
(a) 직교행렬의 실수 고윳값은 ± 1 \pm1 ± 1 2 × 2 2 \times 2 2 × 2 [ cos θ − sin θ sin θ cos θ ] \begin{bmatrix} \cos\theta & -\sin\theta \\ \sin\theta & \cos\theta \end{bmatrix} [ cos θ sin θ − sin θ cos θ ] [ cos θ sin θ sin θ − cos θ ] \begin{bmatrix} \cos\theta & \sin\theta \\ \sin\theta & -\cos\theta \end{bmatrix} [ cos θ sin θ sin θ − cos θ ]
풀이 (a) Q v = λ v Q\mathbf{v} = \lambda\mathbf{v} Q v = λ v ∥ v ∥ = ∥ Q v ∥ = ∣ λ ∣ ∥ v ∥ \lVert \mathbf{v} \rVert = \lVert Q\mathbf{v} \rVert = \lvert \lambda \rvert\lVert \mathbf{v} \rVert ∥ v ∥ = ∥ Q v ∥ = ∣ λ ∣ ∥ v ∥ v ≠ 0 \mathbf{v} \ne \mathbf{0} v = 0 ∣ λ ∣ = 1 \lvert \lambda \rvert = 1 ∣ λ ∣ = 1
(b) 첫째 열은 단위벡터이므로 ( cos θ , sin θ ) (\cos\theta, \sin\theta) ( cos θ , sin θ ) ± ( − sin θ , cos θ ) \pm(-\sin\theta, \cos\theta) ± ( − sin θ , cos θ ) + + + det = 1 \det = 1 det = 1 − - − det = − 1 \det = -1 det = − 1