Linearism › 푸리에 해석 › FA.준비

준비. 삼각함수

푸리에 해석 · 푸리에 변환

기본 · 약 60분 · 연습문제 9 · 그림 6

요약

라디안, 직각삼각형과 단위원에서의 정의, 기본 성질, 그래프와 원운동, 탄젠트와 역함수, 덧셈정리, 작은 각의 근사

푸리에 해석의 재료는 사인과 코사인입니다. 고등학교에서 삼각비와 삼각함수를 배웠지만, 이 과목에서는 각을 라디안으로 재고, 삼각함수를 '원 위를 도는 점의 그림자'로 봅니다. 이 준비 장은 그 관점과 덧셈정리, 주기, 진폭, 위상을 정리합니다.

푸리에 변환은 처음부터 끝까지 사인과 코사인으로 쓰여 있습니다. 이 단원은 그 둘을 아무것도 모르는 상태에서 정의하고, 뒤에서 쓰는 성질을 모두 증명합니다. 필요한 것은 피타고라스 정리(직각삼각형에서 a2+b2=c2a^2 + b^2 = c^2)와, 닮은 삼각형은 변의 비가 같다는 사실 둘뿐입니다.

0.1 각도와 라디안

각의 크기를 재는 단위로 도(∘^\circ) 대신 라디안(radian)을 씁니다.

정의 0.1. 반지름이 rr인 원에서, 길이가 ss인 호가 중심에서 벌리는 각의 크기를

θ=sr(라디안)\theta = \frac{s}{r} \quad \text{(라디안)}

으로 정합니다. 반지름이 1인 원에서는 각의 크기가 곧 호의 길이다.

원의 둘레가 2πr2\pi r (π=3.14159…\pi = 3.14159\ldots)이므로 한 바퀴는 2πr/r=2π2\pi r / r = 2\pi 라디안입니다. 즉 360∘=2π360^\circ = 2\pi, 180∘=π180^\circ = \pi입니다.

도 0∘0^\circ 30∘30^\circ 45∘45^\circ 60∘60^\circ 90∘90^\circ 180∘180^\circ 270∘270^\circ 360∘360^\circ
라디안 00 π/6\pi/6 π/4\pi/4 π/3\pi/3 π/2\pi/2 π\pi 3π/23\pi/2 2π2\pi

바꾸는 법은 라디안 == 도 ×π180\times \dfrac{\pi}{180}입니다. 1 라디안은 약 57.3∘57.3^\circ입니다.

  • 각에는 방향이 있습니다. 반시계 방향이 양, 시계 방향이 음입니다.
  • 2π2\pi보다 큰 각은 한 바퀴 넘게 돈 것입니다. θ\theta와 θ+2π\theta + 2\pi는 같은 위치를 가리킵니다.
  • 라디안을 쓰는 이유는 호의 길이가 s=rθs = r\theta, 부채꼴의 넓이가 12r2θ\frac{1}{2} r^2 \theta로 깔끔해지고, 무엇보다 미분 공식 (sin⁡θ)′=cos⁡θ(\sin\theta)' = \cos\theta가 라디안일 때만 성립하기 때문입니다. 이 과목의 모든 각은 라디안입니다.

0.2 직각삼각형에서의 정의

정의 0.2. 직각삼각형에서 직각이 아닌 한 각을 θ\theta라 합시다. 직각의 맞은편 변을 빗변(cc), θ\theta의 맞은편 변을 높이(aa), θ\theta에 붙어 있는 나머지 변을 밑변(bb)이라 할 때

sin⁡θ=높이빗변=ac,cos⁡θ=밑변빗변=bc,tan⁡θ=높이밑변=ab=sin⁡θcos⁡θ\sin\theta = \frac{\text{높이}}{\text{빗변}} = \frac{a}{c}, \qquad \cos\theta = \frac{\text{밑변}}{\text{빗변}} = \frac{b}{c}, \qquad \tan\theta = \frac{\text{높이}}{\text{밑변}} = \frac{a}{b} = \frac{\sin\theta}{\cos\theta}

로 정합니다. 각각 사인, 코사인, 탄젠트라 읽습니다.

왜 각도만으로 값이 정해지는가. 각 θ\theta가 같은 직각삼각형들은 크기가 달라도 모두 닮음입니다. 닮은 삼각형은 변의 비가 같으므로 a/ca/c, b/cb/c는 삼각형의 크기와 무관하고 θ\theta에만 달려 있습니다. sin⁡θ\sin\theta와 cos⁡θ\cos\theta는 길이가 아니라 비율이고 단위가 없습니다.

쓰는 법. 정의를 뒤집으면

밑변=ccos⁡θ,높이=csin⁡θ\text{밑변} = c\cos\theta, \qquad \text{높이} = c\sin\theta

다.

왼쪽은 직각삼각형의 세 변의 이름입니다. 가운데와 오른쪽은 값을 정확히 구할 수 있는 두 삼각형으로, 변이 1, 1, √2인 것과 1, √3, 2인 것입니다.

그림 0.1. 왼쪽: 직각삼각형의 세 변의 이름. 가운데와 오른쪽: 값을 정확히 구할 수 있는 두 삼각형.

길이 cc인 비스듬한 선분의 가로 성분이 ccos⁡θc\cos\theta, 세로 성분이 csin⁡θc\sin\theta입니다. 삼각함수를 쓰는 일의 대부분이 이 한 줄입니다.

예제 0.3 (정확한 값을 아는 각). (a) 두 변이 1인 직각이등변삼각형은 빗변이 12+12=2\sqrt{1^2 + 1^2} = \sqrt{2}이고 각은 45∘=π/445^\circ = \pi/4입니다. 따라서 sin⁡π4=cos⁡π4=12=22≈0.707\sin\frac{\pi}{4} = \cos\frac{\pi}{4} = \frac{1}{\sqrt{2}} = \frac{\sqrt{2}}{2} \approx 0.707입니다.

(b) 한 변이 2인 정삼각형을 반으로 가르면 빗변 2, 짧은 변 1, 나머지 변 22−12=3\sqrt{2^2 - 1^2} = \sqrt{3}인 직각삼각형이 되고 각은 30∘30^\circ와 60∘60^\circ입니다. 따라서

sin⁡π6=12,cos⁡π6=32≈0.866,sin⁡π3=32,cos⁡π3=12\sin\frac{\pi}{6} = \frac{1}{2}, \quad \cos\frac{\pi}{6} = \frac{\sqrt{3}}{2} \approx 0.866, \qquad \sin\frac{\pi}{3} = \frac{\sqrt{3}}{2}, \quad \cos\frac{\pi}{3} = \frac{1}{2}

입니다.

예제 0.4. 길이 10 m인 사다리를 바닥과 60∘60^\circ가 되게 벽에 세웠습니다. 닿는 높이는 10sin⁡π3=53≈8.6610\sin\frac{\pi}{3} = 5\sqrt{3} \approx 8.66 m, 벽에서 사다리 발까지는 10cos⁡π3=510\cos\frac{\pi}{3} = 5 m다.

0.3 단위원: 모든 각으로 넓히기

직각삼각형의 각은 00과 π/2\pi/2 사이뿐입니다. 진동을 다루려면 각이 계속 커지고 음수도 되어야 하므로 정의를 넓힙니다.

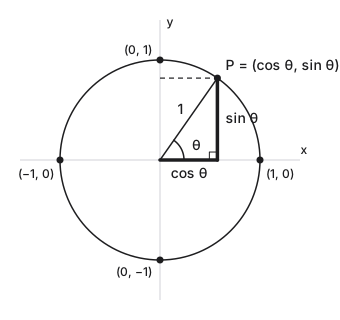
정의 0.5. 원점이 중심이고 반지름이 1인 원을 단위원(unit circle)이라 합니다. 점 (1,0)(1, 0)에서 출발하여 단위원을 따라 반시계 방향으로 각 θ\theta만큼 간 점을 PP라 할 때

P=(cos⁡θ, sin⁡θ)P = (\cos\theta,\ \sin\theta)

로 정합니다. 즉 cos⁡θ\cos\theta는 PP의 xx좌표(가로), sin⁡θ\sin\theta는 PP의 yy좌표(세로)다. θ<0\theta < 0이면 시계 방향으로 갑니다.

0<θ<π/20 < \theta < \pi/2일 때 그림 0.2의 삼각형은 빗변이 1이므로 밑변이 cos⁡θ\cos\theta, 높이가 sin⁡θ\sin\theta가 되어 정의 0.2와 일치합니다. 새 정의는 옛 정의를 포함하면서 모든 실수 θ\theta에서 뜻을 가집니다.

단위원 위의 점 P와 원점을 이은 길이 1의 선분, 그리고 P에서 x축에 내린 수선이 직각삼각형을 이룹니다. 가로 변이 cos θ, 세로 변이 sin θ다.

그림 0.2. 단위원. 굵은 선분이 cos⁡θ\cos\theta(가로)와 sin⁡θ\sin\theta(세로)다. 빗변이 1인 직각삼각형이 보입니다.

각 θ를 바꾸면 점 P의 위치와 cos θ, sin θ의 값과 부호가 바뀝니다

이 위젯은 JavaScript가 필요합니다

원 위의 네 점에서 바로 읽을 수 있는 값과 예제 0.3의 값을 모으면 다음 표가 됩니다. 이 표는 외울 가치가 있습니다.

θ\theta 00 π6\dfrac{\pi}{6} π4\dfrac{\pi}{4} π3\dfrac{\pi}{3} π2\dfrac{\pi}{2} π\pi 3π2\dfrac{3\pi}{2} 2π2\pi
cos⁡θ\cos\theta 11 32\dfrac{\sqrt{3}}{2} 22\dfrac{\sqrt{2}}{2} 12\dfrac{1}{2} 00 −1-1 00 11
sin⁡θ\sin\theta 00 12\dfrac{1}{2} 22\dfrac{\sqrt{2}}{2} 32\dfrac{\sqrt{3}}{2} 11 00 −1-1 00

부호. PP가 어느 사분면에 있는지로 정해집니다. 오른쪽 반(x>0x > 0)에서 cos⁡>0\cos > 0, 위쪽 반(y>0y > 0)에서 sin⁡>0\sin > 0입니다.

θ\theta의 범위 (0,π2)(0, \frac{\pi}{2}) (π2,π)(\frac{\pi}{2}, \pi) (π,3π2)(\pi, \frac{3\pi}{2}) (3π2,2π)(\frac{3\pi}{2}, 2\pi)
cos⁡θ\cos\theta ++ −- −- ++
sin⁡θ\sin\theta ++ ++ −- −-

예제 0.6. 표에 없는 각은 대칭으로 구합니다. θ=2π3\theta = \frac{2\pi}{3} (120∘120^\circ)의 점은 π3\frac{\pi}{3}의 점을 yy축에 대해 뒤집은 것이므로 cos⁡2π3=−12\cos\frac{2\pi}{3} = -\frac{1}{2}, sin⁡2π3=32\sin\frac{2\pi}{3} = \frac{\sqrt{3}}{2}입니다. θ=−π3\theta = -\frac{\pi}{3}의 점은 π3\frac{\pi}{3}의 점을 xx축에 대해 뒤집은 것이므로 cos⁡(−π3)=12\cos(-\frac{\pi}{3}) = \frac{1}{2}, sin⁡(−π3)=−32\sin(-\frac{\pi}{3}) = -\frac{\sqrt{3}}{2}입니다. θ=7π6\theta = \frac{7\pi}{6}은 π6\frac{\pi}{6}에서 반 바퀴 더 간 것이라 원점에 대해 반대편입니다. 그러므로 cos⁡7π6=−32\cos\frac{7\pi}{6} = -\frac{\sqrt{3}}{2}, sin⁡7π6=−12\sin\frac{7\pi}{6} = -\frac{1}{2}입니다.

0.4 기본 성질

정리 0.7. 모든 실수 θ\theta에 대해 다음이 성립합니다.

  1. −1≤cos⁡θ≤1-1 \le \cos\theta \le 1, −1≤sin⁡θ≤1\quad -1 \le \sin\theta \le 1
  2. cos⁡2θ+sin⁡2θ=1\cos^2\theta + \sin^2\theta = 1 (여기서 cos⁡2θ\cos^2\theta는 (cos⁡θ)2(\cos\theta)^2을 뜻하는 표기입니다)
  3. (주기성) cos⁡(θ+2π)=cos⁡θ\cos(\theta + 2\pi) = \cos\theta, sin⁡(θ+2π)=sin⁡θ\quad \sin(\theta + 2\pi) = \sin\theta
  4. (대칭) cos⁡(−θ)=cos⁡θ\cos(-\theta) = \cos\theta, sin⁡(−θ)=−sin⁡θ\quad \sin(-\theta) = -\sin\theta
  5. (반 바퀴) cos⁡(θ+π)=−cos⁡θ\cos(\theta + \pi) = -\cos\theta, sin⁡(θ+π)=−sin⁡θ\quad \sin(\theta + \pi) = -\sin\theta
  6. (1/4 바퀴) cos⁡(θ+π2)=−sin⁡θ\cos(\theta + \frac{\pi}{2}) = -\sin\theta, sin⁡(θ+π2)=cos⁡θ\quad \sin(\theta + \frac{\pi}{2}) = \cos\theta
  7. (여각) cos⁡(π2−θ)=sin⁡θ\cos(\frac{\pi}{2} - \theta) = \sin\theta, sin⁡(π2−θ)=cos⁡θ\quad \sin(\frac{\pi}{2} - \theta) = \cos\theta

증명. 모두 단위원 위의 점 P=(cos⁡θ,sin⁡θ)P = (\cos\theta, \sin\theta)의 위치에서 나옵니다.

(1) 단위원 위의 점은 좌표가 −1-1과 11 사입니다.

(2) PP에서 원점까지의 거리가 1입니다. 피타고라스 정리로 x2+y2=1x^2 + y^2 = 1입니다.

(3) 한 바퀴 더 돌면 같은 점입니다.

(4) −θ-\theta의 점은 θ\theta의 점을 xx축에 대해 뒤집은 것입니다. xx좌표는 그대로, yy좌표는 부호가 바뀝니다.

(5) 반 바퀴 더 돌면 원점에 대해 반대편 점 (−x,−y)(-x, -y)입니다.

(6) 점 (x,y)(x, y)를 원점 둘레로 반시계 방향 90∘90^\circ 돌리면 (−y,x)(-y, x)가 됩니다. (1,0)→(0,1)(1, 0) \to (0, 1), (0,1)→(−1,0)(0, 1) \to (-1, 0)으로 확인할 수 있습니다. θ+π2\theta + \frac{\pi}{2}의 점은 θ\theta의 점을 그렇게 돌린 것이므로 (cos⁡(θ+π2),sin⁡(θ+π2))=(−sin⁡θ,cos⁡θ)(\cos(\theta + \frac{\pi}{2}), \sin(\theta + \frac{\pi}{2})) = (-\sin\theta, \cos\theta)입니다.

(7) (6)의 둘째 식에 θ\theta 대신 −θ-\theta를 넣으면 sin⁡(π2−θ)=cos⁡(−θ)=cos⁡θ\sin(\frac{\pi}{2} - \theta) = \cos(-\theta) = \cos\theta입니다. 이 식에 다시 θ\theta 대신 π2−θ\frac{\pi}{2} - \theta를 넣으면 sin⁡θ=cos⁡(π2−θ)\sin\theta = \cos(\frac{\pi}{2} - \theta)입니다. ■\blacksquare

(2)는 가장 자주 쓰는 식입니다. sin⁡\sin과 cos⁡\cos 중 하나를 알면 다른 하나의 크기가 정해집니다. (4)는 cos⁡\cos이 우함수, sin⁡\sin이 기함수라는 말입니다(1장 1.1절). (6)은 사인과 코사인이 같은 모양이고 1/4 바퀴만큼 어긋나 있을 뿐이라는 말입니다.

예제 0.8. sin⁡θ=35\sin\theta = \frac{3}{5}이고 θ\theta가 제1사분면의 각이면 cos⁡2θ=1−925=1625\cos^2\theta = 1 - \frac{9}{25} = \frac{16}{25}에서 cos⁡θ=45\cos\theta = \frac{4}{5}입니다. θ\theta가 제2사분면의 각이면 cos⁡θ=−45\cos\theta = -\frac{4}{5}입니다. (2)는 크기만 정하고 부호는 사분면이 정합니다.

0.5 그래프와 원운동

θ\theta를 가로축에 놓고 sin⁡θ\sin\theta, cos⁡θ\cos\theta의 값을 세로축에 그리면 물결 모양의 곡선이 됩니다.

가로축이 θ, 세로축이 값인 그래프. 사인은 원점에서 0으로 출발해 올라가고 코사인은 1에서 출발합니다. 두 곡선 모두 -1과 1 사이를 오가며 2π마다 반복됩니다.

그림 0.3. sin⁡θ\sin\theta(실선)와 cos⁡θ\cos\theta(파선)의 그래프.

그래프에서 읽을 것은 다음과 같습니다.

  • 값은 −1-1과 11 사이를 오갑니다. 2π2\pi마다 같은 모양이 반복됩니다(주기(period) 2π2\pi).
  • sin⁡θ=0\sin\theta = 0인 곳은 θ=kπ\theta = k\pi (kk는 정수), cos⁡θ=0\cos\theta = 0인 곳은 θ=π2+kπ\theta = \frac{\pi}{2} + k\pi입니다.
  • sin⁡\sin은 원점에서 0으로 출발해 올라가고, cos⁡\cos은 최댓값 1에서 출발합니다.
  • 정리 0.7(6)에서 cos⁡θ=sin⁡(θ+π2)\cos\theta = \sin(\theta + \frac{\pi}{2})입니다. 코사인 그래프는 사인 그래프를 왼쪽으로 π2\frac{\pi}{2} 옮긴 것입니다.

원운동의 그림자. 점 PP가 단위원 위를 일정한 빠르기로 돈다고 합시다. 1초에 ω\omega 라디안씩 돈다면 시각 tt에서의 각은 θ=ωt\theta = \omega t이고 P=(cos⁡ωt,sin⁡ωt)P = (\cos\omega t, \sin\omega t)입니다. 이 점을 옆에서 보면(가로 그림자) cos⁡ωt\cos\omega t, 위에서 보면(세로 그림자) sin⁡ωt\sin\omega t로 좌우 또는 상하로 왕복합니다. 사인파는 등속 원운동을 한 방향에서 본 것입니다. 용수철에 매단 추, 진자, 교류 전압, 소리의 압력이 모두 이 모양으로 변합니다.

2장 2.1절의 일반적인 사인파 Acos⁡(ωt+ϕ)A\cos(\omega t + \phi)는 이 그림을 세 가지로 바꾼 것입니다.

  • 원의 반지름을 AA로 바꿉니다. 값이 −A-A와 AA 사이를 오갑니다(진폭(amplitude)).
  • 도는 빠르기를 ω\omega로 바꿉니다. 각이 2π2\pi 늘어나는 데 걸리는 시간, 즉 주기는 T=2π/ωT = 2\pi/\omega입니다. ω\omega가 크면 그래프가 가로로 촘촘해집니다.
  • 출발 각을 ϕ\phi로 바꿉니다. t=0t = 0에서 이미 각 ϕ\phi만큼 가 있습니다(위상(phase)). 그래프가 왼쪽으로 ϕ/ω\phi/\omega만큼 옮겨집니다.

예제 0.9. 3sin⁡(4t)3\sin(4t)는 진폭 3, 주기 2π/4=π/22\pi/4 = \pi/2입니다. cos⁡(2t−π2)\cos(2t - \frac{\pi}{2})는 진폭 1, 주기 π\pi이고, 정리 0.7(4), (7)에서 cos⁡(2t−π2)=cos⁡(π2−2t)=sin⁡2t\cos(2t - \frac{\pi}{2}) = \cos(\frac{\pi}{2} - 2t) = \sin 2t입니다.

0.6 탄젠트와 역함수

정의 0.10. cos⁡θ≠0\cos\theta \ne 0일 때

tan⁡θ=sin⁡θcos⁡θ\tan\theta = \frac{\sin\theta}{\cos\theta}

로 정합니다.

이 값은 원점과 P=(cos⁡θ,sin⁡θ)P = (\cos\theta, \sin\theta)를 잇는 직선의 기울기(세로 변화/가로 변화)다. cos⁡θ=0\cos\theta = 0인 θ=±π2,…\theta = \pm\frac{\pi}{2}, \ldots에서는 직선이 수직이라 기울기가 정의되지 않습니다. tan⁡0=0\tan 0 = 0, tan⁡π6=13\tan\frac{\pi}{6} = \frac{1}{\sqrt{3}}, tan⁡π4=1\tan\frac{\pi}{4} = 1, tan⁡π3=3\tan\frac{\pi}{3} = \sqrt{3}입니다. 반 바퀴 돌아도 같은 직선이므로 tan⁡(θ+π)=tan⁡θ\tan(\theta + \pi) = \tan\theta, 곧 주기가 π\pi입니다.

거꾸로 기울기를 알 때 각을 구하는 함수가 필요합니다.

정의 0.11. 실수 mm에 대해 arctan⁡m\arctan m은 tan⁡θ=m\tan\theta = m이고 −π2<θ<π2-\frac{\pi}{2} < \theta < \frac{\pi}{2}인 각 θ\theta입니다.

arctan⁡0=0\arctan 0 = 0, arctan⁡1=π4\arctan 1 = \frac{\pi}{4}, arctan⁡(−1)=−π4\arctan(-1) = -\frac{\pi}{4}이고, m→∞m \to \infty이면 arctan⁡m→π2\arctan m \to \frac{\pi}{2}, m→−∞m \to -\infty이면 −π2-\frac{\pi}{2}로 갑니다. 이 과목에서는 위상을 구할 때 씁니다(예: −arctan⁡(ω/a)-\arctan(\omega/a)). 계산기에서는 tan⁡−1\tan^{-1} 또는 atan입니다. 마찬가지로 arcsin⁡\arcsin, arccos⁡\arccos은 sin⁡\sin, cos⁡\cos의 값에서 각을 구하는 함수입니다.

점의 방향각. 점 (a,b)(a, b)가 원점에서 볼 때 어느 방향에 있는지, 즉 a=rcos⁡θa = r\cos\theta, b=rsin⁡θb = r\sin\theta (r=a2+b2r = \sqrt{a^2 + b^2})인 각 θ\theta는

θ={arctan⁡(b/a)(a>0)arctan⁡(b/a)+π(a<0)\theta = \begin{cases} \arctan(b/a) & (a > 0) \\ \arctan(b/a) + \pi & (a < 0) \end{cases}

입니다. arctan⁡\arctan은 오른쪽 반평면의 각만 돌려주므로 a<0a < 0이면 반 바퀴를 더해야 합니다. 프로그래밍 언어의 atan2(b, a)는 이 경우 구분을 알아서 해 줍니다. 2장 2.3절에서 복소수 a+jba + jb의 편각이 바로 이 각입니다.

예제 0.12. 점 (1,1)(1, 1)의 방향각은 arctan⁡1=π4\arctan 1 = \frac{\pi}{4}입니다. 점 (−1,−1)(-1, -1)은 arctan⁡−1−1=π4\arctan\frac{-1}{-1} = \frac{\pi}{4}에 π\pi를 더해 5π4\frac{5\pi}{4}다(같은 방향을 −3π4-\frac{3\pi}{4}라 해도 됩니다). π\pi를 더하지 않으면 정반대 방향을 답하게 됩니다.

0.7 덧셈정리

두 각을 더한 각의 사인과 코사인을 각각의 값으로 나타내는 공식입니다. 삼각함수의 계산 규칙은 거의 다 여기서 나옵니다.

정리 0.13 (덧셈정리).

cos⁡(α±β)=cos⁡αcos⁡β∓sin⁡αsin⁡βsin⁡(α±β)=sin⁡αcos⁡β±cos⁡αsin⁡β\begin{aligned} \cos(\alpha \pm \beta) &= \cos\alpha\cos\beta \mp \sin\alpha\sin\beta \\ \sin(\alpha \pm \beta) &= \sin\alpha\cos\beta \pm \cos\alpha\sin\beta \end{aligned}

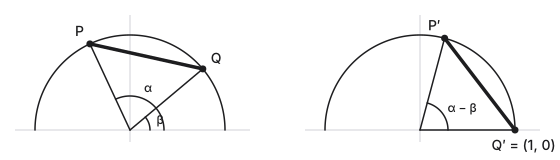
증명. 1단계: cos⁡(α−β)\cos(\alpha - \beta). 단위원 위에 P=(cos⁡α,sin⁡α)P = (\cos\alpha, \sin\alpha), Q=(cos⁡β,sin⁡β)Q = (\cos\beta, \sin\beta)를 잡습니다(그림 0.4 왼쪽). 두 점 사이 거리의 제곱은

PQ‾2=(cos⁡α−cos⁡β)2+(sin⁡α−sin⁡β)2=(cos⁡2α+sin⁡2α)+(cos⁡2β+sin⁡2β)−2(cos⁡αcos⁡β+sin⁡αsin⁡β)=2−2(cos⁡αcos⁡β+sin⁡αsin⁡β)\begin{aligned} \overline{PQ}^2 &= (\cos\alpha - \cos\beta)^2 + (\sin\alpha - \sin\beta)^2 \\ &= (\cos^2\alpha + \sin^2\alpha) + (\cos^2\beta + \sin^2\beta) - 2(\cos\alpha\cos\beta + \sin\alpha\sin\beta) \\ &= 2 - 2(\cos\alpha\cos\beta + \sin\alpha\sin\beta) \end{aligned}

다. 이제 그림 전체를 원점 둘레로 −β-\beta만큼 돌립니다(오른쪽). QQ는 (1,0)(1, 0)으로, PP는 각 α−β\alpha - \beta인 점 P′=(cos⁡(α−β),sin⁡(α−β))P' = (\cos(\alpha - \beta), \sin(\alpha - \beta))로 갑니다. 거리의 제곱은

P′Q′‾2=(cos⁡(α−β)−1)2+sin⁡2(α−β)=2−2cos⁡(α−β)\overline{P'Q'}^2 = (\cos(\alpha - \beta) - 1)^2 + \sin^2(\alpha - \beta) = 2 - 2\cos(\alpha - \beta)

다. 돌려도 거리는 변하지 않으므로 두 식이 같습니다. 따라서 cos⁡(α−β)=cos⁡αcos⁡β+sin⁡αsin⁡β\cos(\alpha - \beta) = \cos\alpha\cos\beta + \sin\alpha\sin\beta입니다.

2단계: cos⁡(α+β)\cos(\alpha + \beta). 1단계에서 β\beta 대신 −β-\beta를 넣고 cos⁡(−β)=cos⁡β\cos(-\beta) = \cos\beta, sin⁡(−β)=−sin⁡β\sin(-\beta) = -\sin\beta를 씁니다.

3단계: sin⁡(α+β)\sin(\alpha + \beta). 여각 공식(정리 0.7(7))으로 사인을 코사인으로 바꿉니다.

sin⁡(α+β)=cos⁡(π2−α−β)=cos⁡((π2−α)−β)=cos⁡(π2−α)cos⁡β+sin⁡(π2−α)sin⁡β=sin⁡αcos⁡β+cos⁡αsin⁡β\begin{aligned} \sin(\alpha + \beta) &= \cos\left(\tfrac{\pi}{2} - \alpha - \beta\right) = \cos\left((\tfrac{\pi}{2} - \alpha) - \beta\right) \\ &= \cos(\tfrac{\pi}{2} - \alpha)\cos\beta + \sin(\tfrac{\pi}{2} - \alpha)\sin\beta = \sin\alpha\cos\beta + \cos\alpha\sin\beta \end{aligned}

sin⁡(α−β)\sin(\alpha - \beta)는 다시 β\beta 대신 −β-\beta를 넣습니다. ■\blacksquare

왼쪽 반원 위에 각 α인 점 P와 각 β인 점 Q가 있고 둘을 굵은 선분이 잇습니다. 오른쪽은 전체를 -β만큼 돌린 그림으로, Q'는 (1, 0)에, P'는 각 α-β인 곳에 있습니다.

그림 0.4. 덧셈정리의 증명. 전체를 −β-\beta만큼 돌려도 굵은 선분의 길이는 같습니다.

따름정리 0.14 (배각, 반각 공식).

sin⁡2θ=2sin⁡θcos⁡θ,cos⁡2θ=cos⁡2θ−sin⁡2θ=2cos⁡2θ−1=1−2sin⁡2θcos⁡2θ=1+cos⁡2θ2,sin⁡2θ=1−cos⁡2θ2,1−cos⁡θ=2sin⁡2θ2\begin{aligned} &\sin 2\theta = 2\sin\theta\cos\theta, \qquad \cos 2\theta = \cos^2\theta - \sin^2\theta = 2\cos^2\theta - 1 = 1 - 2\sin^2\theta \\ &\cos^2\theta = \frac{1 + \cos 2\theta}{2}, \qquad \sin^2\theta = \frac{1 - \cos 2\theta}{2}, \qquad 1 - \cos\theta = 2\sin^2\frac{\theta}{2} \end{aligned}

증명. 첫 줄은 덧셈정리에서 α=β=θ\alpha = \beta = \theta로 둔 것입니다. cos⁡2θ\cos 2\theta의 나머지 두 꼴은 sin⁡2θ=1−cos⁡2θ\sin^2\theta = 1 - \cos^2\theta 또는 cos⁡2θ=1−sin⁡2θ\cos^2\theta = 1 - \sin^2\theta를 넣은 것입니다. 둘째 줄은 그 두 꼴을 cos⁡2θ\cos^2\theta, sin⁡2θ\sin^2\theta에 대해 푼 것입니다. 마지막 식은 sin⁡2\sin^2의 식에서 θ\theta를 θ/2\theta/2로 바꾼 것입니다. ■\blacksquare

둘째 줄의 식들은 제곱을 없애는 데 씁니다. cos⁡2\cos^2이나 sin⁡2\sin^2을 적분할 때, 그리고 7장에서 삼각 펄스의 변환을 정리할 때 나옵니다.

예제 0.15. cos⁡15∘=cos⁡(π4−π6)=22⋅32+22⋅12=6+24≈0.9659\cos 15^\circ = \cos(\frac{\pi}{4} - \frac{\pi}{6}) = \frac{\sqrt{2}}{2} \cdot \frac{\sqrt{3}}{2} + \frac{\sqrt{2}}{2} \cdot \frac{1}{2} = \frac{\sqrt{6} + \sqrt{2}}{4} \approx 0.9659입니다.

참고 0.16. 덧셈정리를 외우기 어렵다면 걱정하지 않아도 됩니다. 2장 2.4절의 오일러 공식 ejθ=cos⁡θ+jsin⁡θe^{j\theta} = \cos\theta + j\sin\theta를 배우면 지수법칙 ejαejβ=ej(α+β)e^{j\alpha} e^{j\beta} = e^{j(\alpha + \beta)}의 실수부와 허수부가 그대로 덧셈정리입니다. 삼각함수의 복잡한 공식들이 지수함수의 단순한 법칙으로 바뀐다는 것이 복소지수함수를 쓰는 이유이기도 합니다.

0.8 작은 각

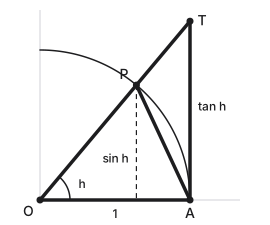
각이 작을 때 sin⁡θ\sin\theta는 θ\theta 자신과 거의 같습니다. 1장의 정리 1.1(lim⁡h→0sin⁡hh=1\lim_{h \to 0} \frac{\sin h}{h} = 1)이 이 사실이고, 그 증명에 쓰는 그림이 그림 0.5다.

단위원의 중심 O, 원 위의 점 A = (1, 0)과 각 h인 점 P, 그리고 A에서 수직으로 올린 선이 OP의 연장선과 만나는 점 T. 삼각형 OAP가 부채꼴 OAP 안에, 부채꼴이 삼각형 OAT 안에 들어 있습니다.

그림 0.5. 단위원에서 각 hh에 대한 세 도형. 삼각형 OAPOAP ⊂\subset 부채꼴 OAPOAP ⊂\subset 삼각형 OATOAT.

  • 삼각형 OAPOAP는 밑변 OA=1OA = 1, 높이 sin⁡h\sin h입니다. 넓이는 12sin⁡h\frac{1}{2}\sin h입니다.
  • 부채꼴 OAPOAP는 반지름 1, 각 hh입니다. 넓이는 12⋅12⋅h=12h\frac{1}{2} \cdot 1^2 \cdot h = \frac{1}{2}h입니다. 원 전체의 넓이 π\pi에 비율 h2π\frac{h}{2\pi}를 곱한 것입니다.
  • 삼각형 OATOAT는 밑변 1, 높이 AT=tan⁡hAT = \tan h입니다. 기울기가 tan⁡h\tan h인 직선이 x=1x = 1에서 갖는 높입니다. 넓이는 12tan⁡h\frac{1}{2}\tan h입니다.

포함 관계에서 12sin⁡h<12h<12tan⁡h\frac{1}{2}\sin h < \frac{1}{2}h < \frac{1}{2}\tan h, 즉

sin⁡h<h<tan⁡h(0<h<π2)\sin h < h < \tan h \qquad (0 < h < \tfrac{\pi}{2})

다.

hh가 작아지면 세 도형이 거의 겹치므로 세 값이 거의 같아집니다. 호의 길이 hh와 그 양 끝을 잇는 현의 높이 sin⁡h\sin h가 구별되지 않을 만큼 호가 곧아지는 것입니다.

θ\theta (라디안) 0.01 0.1 0.2 0.5 1.0
sin⁡θ\sin\theta 0.0100 0.0998 0.1987 0.4794 0.8415
cos⁡θ\cos\theta 1.0000 0.9950 0.9801 0.8776 0.5403
1−θ2/21 - \theta^2/2 1.0000 0.9950 0.9800 0.8750 0.5000

θ\theta가 작을 때 (라디안으로)

sin⁡θ≈θ,cos⁡θ≈1−θ22,tan⁡θ≈θ\sin\theta \approx \theta, \qquad \cos\theta \approx 1 - \frac{\theta^2}{2}, \qquad \tan\theta \approx \theta

다. cos⁡\cos의 근사는 반각 공식에서 나옵니다. 1−cos⁡θ=2sin⁡2θ2≈2(θ2)2=θ221 - \cos\theta = 2\sin^2\frac{\theta}{2} \approx 2\left(\frac{\theta}{2}\right)^2 = \frac{\theta^2}{2}이기 때문입니다. 도(∘^\circ)로 재면 이 근사가 성립하지 않습니다(sin⁡1∘=0.01745≠1\sin 1^\circ = 0.01745 \ne 1). 라디안을 쓰는 가장 실질적인 이유입니다.

쓰이는 곳. 트랜스포머의 사인 위치 인코딩 sin⁡(pos/100002i/d)\sin(pos/10000^{2i/d}), 교류 전기, 파동 방정식의 해가 모두 이 장의 사인·코사인으로 쓰입니다.

0.9 연습문제

문제 1 · 확인 문제

0.1. 120∘120^\circ, −45∘-45^\circ를 라디안으로, 3π4\frac{3\pi}{4}, 5π3\frac{5\pi}{3}를 도로 바꿉니다. 라디안은 π\pi 앞의 수를 기약분수로 적습니다(예: 1/6).

주어진 각 바꾼 값
120∘120^\circ [?] π\pi
−45∘-45^\circ [?] π\pi
3π4\frac{3\pi}{4} [?] ∘^\circ
5π3\frac{5\pi}{3} [?] ∘^\circ
힌트 1

도에 π180\frac{\pi}{180}를 곱하면 라디안이 되고, 라디안의 π\pi를 180∘180^\circ로 바꾸면 도가 됩니다.

정답
2/3
-1/4
135
300
풀이

120⋅π180=2π3120 \cdot \frac{\pi}{180} = \frac{2\pi}{3}, −45⋅π180=−π4-45 \cdot \frac{\pi}{180} = -\frac{\pi}{4}입니다. 34⋅180∘=135∘\frac{3}{4} \cdot 180^\circ = 135^\circ, 53⋅180∘=300∘\frac{5}{3} \cdot 180^\circ = 300^\circ입니다.

문제 2

0.2. 다음 값을 구합니다: sin⁡5π6\sin\frac{5\pi}{6}, cos⁡5π6\cos\frac{5\pi}{6}, sin⁡(−π4)\sin(-\frac{\pi}{4}), cos⁡3π\cos 3\pi, sin⁡3π2\sin\frac{3\pi}{2}, tan⁡2π3\tan\frac{2\pi}{3}.

힌트 1

표에 없는 각은 표에 있는 각의 점을 축이나 원점에 대해 뒤집어 구합니다.

풀이

5π6\frac{5\pi}{6}은 π6\frac{\pi}{6}을 yy축에 대해 뒤집은 점입니다. 그러므로 sin⁡5π6=12\sin\frac{5\pi}{6} = \frac{1}{2}, cos⁡5π6=−32\cos\frac{5\pi}{6} = -\frac{\sqrt{3}}{2}입니다. sin⁡(−π4)=−22\sin(-\frac{\pi}{4}) = -\frac{\sqrt{2}}{2}입니다. 3π3\pi는 π\pi와 같은 점이므로 cos⁡3π=−1\cos 3\pi = -1입니다. sin⁡3π2=−1\sin\frac{3\pi}{2} = -1입니다. tan⁡2π3=3/2−1/2=−3\tan\frac{2\pi}{3} = \frac{\sqrt{3}/2}{-1/2} = -\sqrt{3}입니다.

문제 3

0.3. 수평과 30∘30^\circ를 이루는 방향으로 크기 20인 힘이 작용합니다. 가로 성분과 세로 성분은?

성분 값
가로 [?] 3\sqrt{3}
세로 [?]
힌트 1

길이 cc인 선분의 가로 성분은 ccos⁡θc\cos\theta, 세로 성분은 csin⁡θc\sin\theta입니다.

정답
10
10
풀이

가로 성분은 20cos⁡π6=103≈17.320\cos\frac{\pi}{6} = 10\sqrt{3} \approx 17.3, 세로 성분은 20sin⁡π6=1020\sin\frac{\pi}{6} = 10입니다.

문제 4 · 확인 문제

0.4. cos⁡θ=−513\cos\theta = -\frac{5}{13}이고 π<θ<3π2\pi < \theta < \frac{3\pi}{2}일 때 sin⁡θ\sin\theta와 tan⁡θ\tan\theta를 구합니다. 기약분수로 적습니다.

구할 값 답
sin⁡θ\sin\theta [?]
tan⁡θ\tan\theta [?]
힌트 1

cos⁡2θ+sin⁡2θ=1\cos^2\theta + \sin^2\theta = 1로 크기를 구하고, 사분면으로 부호를 정합니다.

정답
-12/13
12/5
풀이

sin⁡2θ=1−25169=144169\sin^2\theta = 1 - \frac{25}{169} = \frac{144}{169}입니다. 제3사분면이므로 sin⁡θ=−1213\sin\theta = -\frac{12}{13}입니다. tan⁡θ=−12/13−5/13=125\tan\theta = \frac{-12/13}{-5/13} = \frac{12}{5}입니다.

문제 5 · 확인 문제

0.5. 5cos⁡(100πt)5\cos(100\pi t)의 진폭, 주기, 1초 동안의 진동 횟수를 구합니다. 주기는 초 단위의 소수로 적습니다.

구할 값 답
진폭 [?]
주기 (초) [?]
1초 동안의 진동 횟수 [?]
힌트 1

Acos⁡(ωt)A\cos(\omega t)의 주기는 T=2π/ωT = 2\pi/\omega입니다.

정답
5
0.02
50
풀이

진폭은 5다. ω=100π\omega = 100\pi이므로 주기는 2π100π=0.02\frac{2\pi}{100\pi} = 0.02초이고, 1초에 50번(50 Hz) 진동합니다. 가정용 교류 전원의 주파수와 같습니다.

문제 6 · 확인 문제

0.6. 덧셈정리로 sin⁡75∘\sin 75^\circ를 구합니다. 소수 넷째 자리까지 적습니다.

힌트 1

75∘=45∘+30∘75^\circ = 45^\circ + 30^\circ로 나눕니다.

정답
0.9659
풀이

sin⁡(45∘+30∘)=22⋅32+22⋅12=6+24≈0.9659\sin(45^\circ + 30^\circ) = \frac{\sqrt{2}}{2} \cdot \frac{\sqrt{3}}{2} + \frac{\sqrt{2}}{2} \cdot \frac{1}{2} = \frac{\sqrt{6} + \sqrt{2}}{4} \approx 0.9659입니다. cos⁡15∘\cos 15^\circ와 같습니다(여각).

문제 7

0.7. 반각 공식으로 sin⁡π8\sin\frac{\pi}{8}을 구합니다. 소수 넷째 자리까지 적습니다.

힌트 1

sin⁡2θ=1−cos⁡2θ2\sin^2\theta = \frac{1 - \cos 2\theta}{2}에 θ=π8\theta = \frac{\pi}{8}을 넣습니다.

정답
0.3827
풀이

sin⁡2π8=1−cos⁡(π/4)2=2−24\sin^2\frac{\pi}{8} = \frac{1 - \cos(\pi/4)}{2} = \frac{2 - \sqrt{2}}{4}입니다. π8\frac{\pi}{8}은 제1사분면이므로 sin⁡π8=2−22≈0.3827\sin\frac{\pi}{8} = \frac{\sqrt{2 - \sqrt{2}}}{2} \approx 0.3827입니다.

문제 8 · 확인 문제

0.8. 점 (−1,3)(-1, \sqrt{3})과 (0,−2)(0, -2)의 방향각을 구합니다. −π<θ≤π-\pi < \theta \le \pi인 값으로, π\pi 앞의 수를 기약분수로 적습니다.

점 방향각
(−1,3)(-1, \sqrt{3}) [?] π\pi
(0,−2)(0, -2) [?] π\pi
힌트 1

a<0a < 0이면 arctan⁡(b/a)\arctan(b/a)에 π\pi를 더합니다. a=0a = 0이면 그림으로 방향을 읽습니다.

정답
2/3
-1/2
풀이

(−1,3)(-1, \sqrt{3})은 arctan⁡(−3)=−π3\arctan(-\sqrt{3}) = -\frac{\pi}{3}에, a<0a < 0이므로 π\pi를 더해 2π3\frac{2\pi}{3}입니다. 검산하면 2cos⁡2π3=−12\cos\frac{2\pi}{3} = -1, 2sin⁡2π3=32\sin\frac{2\pi}{3} = \sqrt{3}입니다. (0,−2)(0, -2)는 a=0a = 0이라 arctan⁡\arctan을 쓸 수 없지만, 그림에서 바로 아래 방향이므로 −π2-\frac{\pi}{2}입니다.

문제 9

0.9. sin⁡(θ+π2)=cos⁡θ\sin(\theta + \frac{\pi}{2}) = \cos\theta를 덧셈정리로 다시 확인합니다.

풀이

sin⁡θcos⁡π2+cos⁡θsin⁡π2=sin⁡θ⋅0+cos⁡θ⋅1=cos⁡θ\sin\theta\cos\frac{\pi}{2} + \cos\theta\sin\frac{\pi}{2} = \sin\theta \cdot 0 + \cos\theta \cdot 1 = \cos\theta입니다.