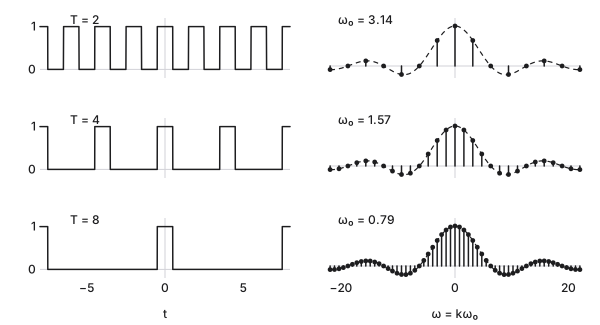
주기가 없는 신호(예: 한 번 치는 박수 소리)는 어떻게 주파수로 풀까요? 푸리에 급수에서 주기를 무한히 늘리면 주파수가 연속으로 퍼지고, 합이 적분이 됩니다. 이 장에서는 그렇게 푸리에 변환을 유도하고 정의합니다.
주기함수가 아닌 함수는 어떻게 할까요? 주기가 무한대인 주기함수로 보면 됩니다.
6.1 급수에서 변환으로: T → ∞
x ( t ) x(t) x ( t ) ∣ t ∣ > a |t| > a ∣ t ∣ > a T > 2 a T > 2a T > 2 a x x x T T T x T x_T x T [ − T / 2 , T / 2 ] [-T/2, T/2] [ − T /2 , T /2 ] x T = x x_T = x x T = x x T x_T x T
c k = 1 T ∫ − T / 2 T / 2 x ( t ) e − j k ω 0 t d t = 1 T ∫ − ∞ ∞ x ( t ) e − j k ω 0 t d t c_k = \frac{1}{T}\int_{-T/2}^{T/2} x(t)e^{-jk\omega_0 t}\, dt = \frac{1}{T}\int_{-\infty}^{\infty} x(t)e^{-jk\omega_0 t}\, dt c k = T 1 ∫ − T /2 T /2 x ( t ) e − j k ω 0 t d t = T 1 ∫ − ∞ ∞ x ( t ) e − j k ω 0 t d t 입니다. 적분 구간을 넓혀도 되는 것은 x x x T T T
X ( ω ) = ∫ − ∞ ∞ x ( t ) e − j ω t d t X(\omega) = \int_{-\infty}^{\infty} x(t)e^{-j\omega t}\, dt X ( ω ) = ∫ − ∞ ∞ x ( t ) e − j ω t d t 를 정의하면 c k = 1 T X ( k ω 0 ) c_k = \frac{1}{T}X(k\omega_0) c k = T 1 X ( k ω 0 ) 푸리에 계수는 하나의 연속 함수 X ( ω ) X(\omega) X ( ω ) ω 0 = 2 π / T \omega_0 = 2\pi/T ω 0 = 2 π / T (그림 6.1). 급수에 대입하고 1 T = ω 0 2 π \frac{1}{T} = \frac{\omega_0}{2\pi} T 1 = 2 π ω 0 ∣ t ∣ < T / 2 |t| < T/2 ∣ t ∣ < T /2
x ( t ) = ∑ k = − ∞ ∞ 1 T X ( k ω 0 ) e j k ω 0 t = 1 2 π ∑ k = − ∞ ∞ X ( k ω 0 ) e j k ω 0 t ω 0 x(t) = \sum_{k=-\infty}^{\infty}\frac{1}{T}X(k\omega_0)e^{jk\omega_0 t} = \frac{1}{2\pi}\sum_{k=-\infty}^{\infty}X(k\omega_0)\, e^{jk\omega_0 t}\, \omega_0 x ( t ) = k = − ∞ ∑ ∞ T 1 X ( k ω 0 ) e j k ω 0 t = 2 π 1 k = − ∞ ∑ ∞ X ( k ω 0 ) e j k ω 0 t ω 0 입니다. 마지막 식은 함수 X ( ω ) e j ω t X(\omega)e^{j\omega t} X ( ω ) e j ω t Δ ω = ω 0 \Delta\omega = \omega_0 Δ ω = ω 0 T → ∞ T \to \infty T → ∞ ω 0 → 0 \omega_0 \to 0 ω 0 → 0 k ω 0 k\omega_0 k ω 0 ω \omega ω
x ( t ) = 1 2 π ∫ − ∞ ∞ X ( ω ) e j ω t d ω x(t) = \frac{1}{2\pi}\int_{-\infty}^{\infty} X(\omega)e^{j\omega t}\, d\omega x ( t ) = 2 π 1 ∫ − ∞ ∞ X ( ω ) e j ω t d ω
그림 6.1. 폭 1인 펄스를 주기 T T T T c k Tc_k T c k X ( ω ) = 2 ω sin ω 2 X(\omega) = \frac{2}{\omega}\sin\frac{\omega}{2} X ( ω ) = ω 2 sin 2 ω T T T ω 0 \omega_0 ω 0
주기 T를 늘리면 계수의 선 간격이 좁아지고 선들이 같은 곡선을 채웁니다 이 위젯은 JavaScript가 필요합니다
6.2 정의
정의 6.1 (푸리에 변환).
푸리에 변환 (분석): X ( ω ) = F { x } ( ω ) = ∫ − ∞ ∞ x ( t ) e − j ω t d t 역변환 (합성): x ( t ) = F − 1 { X } ( t ) = 1 2 π ∫ − ∞ ∞ X ( ω ) e j ω t d ω \begin{aligned}
\text{푸리에 변환 (분석):}\quad & X(\omega) = \mathcal{F}\{x\}(\omega) = \int_{-\infty}^{\infty} x(t)\, e^{-j\omega t}\, dt \\
\text{역변환 (합성):}\quad & x(t) = \mathcal{F}^{-1}\{X\}(t) = \frac{1}{2\pi}\int_{-\infty}^{\infty} X(\omega)\, e^{j\omega t}\, d\omega
\end{aligned} 푸리에 변환 ( 분석 ): 역변환 ( 합성 ): X ( ω ) = F { x } ( ω ) = ∫ − ∞ ∞ x ( t ) e − j ω t d t x ( t ) = F − 1 { X } ( t ) = 2 π 1 ∫ − ∞ ∞ X ( ω ) e j ω t d ω 이 관계를 x ( t ) ⟷ F X ( ω ) x(t) \overset{\mathcal{F}}{\longleftrightarrow} X(\omega) x ( t ) ⟷ F X ( ω )
X ( ω ) X(\omega) X ( ω ) x x x 스펙트럼 (spectrum)이라 합니다. 복소수 값이므로 극형식 X ( ω ) = ∣ X ( ω ) ∣ e j ∠ X ( ω ) X(\omega) = |X(\omega)|e^{j\angle X(\omega)} X ( ω ) = ∣ X ( ω ) ∣ e j ∠ X ( ω ) ∣ X ( ω ) ∣ |X(\omega)| ∣ X ( ω ) ∣ 크기 스펙트럼 , ∠ X ( ω ) \angle X(\omega) ∠ X ( ω ) 위상 스펙트럼 이라 합니다.
두 식을 읽는 법
합성식. x ( t ) x(t) x ( t ) e j ω t e^{j\omega t} e j ω t 1 2 π X ( ω ) d ω \frac{1}{2\pi}X(\omega)\, d\omega 2 π 1 X ( ω ) d ω k ω 0 k\omega_0 k ω 0 c k c_k c k X ( ω ) X(\omega) X ( ω ) 밀도 다. x x x X X X
분석식. X ( ω ) = ⟨ x , e j ω t ⟩ X(\omega) = \langle x, e^{j\omega t} \rangle X ( ω ) = ⟨ x , e j ω t ⟩ x x x ω \omega ω x x x e − j ω t e^{-j\omega t} e − j ω t x x x e j ω t e^{j\omega t} e j ω t
실수 신호
x ( t ) x(t) x ( t ) X ( − ω ) = ∫ − ∞ ∞ x ( t ) e j ω t d t = X ( ω ) ∗ X(-\omega) = \int_{-\infty}^{\infty} x(t)e^{j\omega t}\, dt = X(\omega)^* X ( − ω ) = ∫ − ∞ ∞ x ( t ) e j ω t d t = X ( ω ) ∗ ∣ X ∣ |X| ∣ X ∣ ∠ X \angle X ∠ X ± ω \pm\omega ± ω
x ( t ) = 1 π ∫ 0 ∞ ∣ X ( ω ) ∣ cos ( ω t + ∠ X ( ω ) ) d ω ( 6.1 ) x(t) = \frac{1}{\pi}\int_0^\infty |X(\omega)|\cos\left(\omega t + \angle X(\omega)\right)d\omega \qquad (6.1) x ( t ) = π 1 ∫ 0 ∞ ∣ X ( ω ) ∣ cos ( ω t + ∠ X ( ω ) ) d ω ( 6.1 ) 입니다. 실수 신호는 진폭 밀도 ∣ X ( ω ) ∣ / π |X(\omega)|/\pi ∣ X ( ω ) ∣/ π ∠ X ( ω ) \angle X(\omega) ∠ X ( ω )
6.3 관례: 2π의 위치
푸리에 변환의 정의는 분야마다 다릅니다. 내용은 같고 상수의 위치만 다릅니다. 다른 책이나 소프트웨어를 볼 때 가장 먼저 확인할 것이 이것입니다.
관례
변환
역변환
주로 쓰는 곳
(A) 각주파수, 비대칭
X ( ω ) = ∫ x e − j ω t d t X(\omega) = \int xe^{-j\omega t}\, dt X ( ω ) = ∫ x e − j ω t d t x = 1 2 π ∫ X e j ω t d ω x = \frac{1}{2\pi}\int Xe^{j\omega t}\, d\omega x = 2 π 1 ∫ X e j ω t d ω 전기공학, 제어 (여기서 쓰는 관례)
(B) 주파수(Hz)
X ^ ( f ) = ∫ x e − j 2 π f t d t \hat{X}(f) = \int xe^{-j2\pi ft}\, dt X ^ ( f ) = ∫ x e − j 2 π f t d t x = ∫ X ^ e j 2 π f t d f x = \int \hat{X}e^{j2\pi ft}\, df x = ∫ X ^ e j 2 π f t df 통신, 신호처리, 광학
(C) 각주파수, 대칭
X ~ ( ω ) = 1 2 π ∫ x e − j ω t d t \tilde{X}(\omega) = \frac{1}{\sqrt{2\pi}}\int xe^{-j\omega t}\, dt X ~ ( ω ) = 2 π 1 ∫ x e − j ω t d t x = 1 2 π ∫ X ~ e j ω t d ω x = \frac{1}{\sqrt{2\pi}}\int \tilde{X}e^{j\omega t}\, d\omega x = 2 π 1 ∫ X ~ e j ω t d ω 수학, 물리학
서로의 관계는 X ^ ( f ) = X ( 2 π f ) \hat{X}(f) = X(2\pi f) X ^ ( f ) = X ( 2 π f ) X ~ ( ω ) = X ( ω ) / 2 π \tilde{X}(\omega) = X(\omega)/\sqrt{2\pi} X ~ ( ω ) = X ( ω ) / 2 π ω = 2 π f \omega = 2\pi f ω = 2 π f d ω = 2 π d f d\omega = 2\pi\, df d ω = 2 π df 2 π 2\pi 2 π
6.4 존재 조건
정리 6.2. x ∈ L 1 x \in L^1 x ∈ L 1 ∫ − ∞ ∞ ∣ x ( t ) ∣ d t < ∞ \int_{-\infty}^{\infty}|x(t)|\, dt < \infty ∫ − ∞ ∞ ∣ x ( t ) ∣ d t < ∞ X ( ω ) X(\omega) X ( ω ) ω \omega ω
유계입니다: ∣ X ( ω ) ∣ ≤ ∫ − ∞ ∞ ∣ x ( t ) ∣ d t |X(\omega)| \le \int_{-\infty}^{\infty}|x(t)|\, dt ∣ X ( ω ) ∣ ≤ ∫ − ∞ ∞ ∣ x ( t ) ∣ d t
ω \omega ω (리만–르베그 보조정리) ∣ ω ∣ → ∞ |\omega| \to \infty ∣ ω ∣ → ∞ X ( ω ) → 0 X(\omega) \to 0 X ( ω ) → 0
증명. (1) ∣ X ( ω ) ∣ ≤ ∫ ∣ x ( t ) ∣ ∣ e − j ω t ∣ d t = ∫ ∣ x ( t ) ∣ d t |X(\omega)| \le \int |x(t)||e^{-j\omega t}|\, dt = \int |x(t)|\, dt ∣ X ( ω ) ∣ ≤ ∫ ∣ x ( t ) ∣∣ e − j ω t ∣ d t = ∫ ∣ x ( t ) ∣ d t ∣ e − j ω t ∣ = 1 |e^{-j\omega t}| = 1 ∣ e − j ω t ∣ = 1 ■ \blacksquare ■
정리 6.3 (리만–르베그 보조정리). g g g lim ∣ ω ∣ → ∞ ∫ g ( t ) e − j ω t d t = 0 \displaystyle\lim_{|\omega| \to \infty}\int g(t)e^{-j\omega t}\, dt = 0 ∣ ω ∣ → ∞ lim ∫ g ( t ) e − j ω t d t = 0 e − j ω t e^{-j\omega t} e − j ω t sin ω t \sin\omega t sin ω t cos ω t \cos\omega t cos ω t
증명 (g g g g ′ g' g ′ g ( ± ∞ ) = 0 g(\pm\infty) = 0 g ( ± ∞ ) = 0
∫ g ( t ) e − j ω t d t = [ g ( t ) e − j ω t − j ω ] − ∞ ∞ + 1 j ω ∫ g ′ ( t ) e − j ω t d t \int g(t)e^{-j\omega t}\, dt = \left[\frac{g(t)e^{-j\omega t}}{-j\omega}\right]_{-\infty}^{\infty} + \frac{1}{j\omega}\int g'(t)e^{-j\omega t}\, dt ∫ g ( t ) e − j ω t d t = [ − j ω g ( t ) e − j ω t ] − ∞ ∞ + j ω 1 ∫ g ′ ( t ) e − j ω t d t 입니다. 경계항은 0이고 둘째 항의 크기는 1 ∣ ω ∣ ∫ ∣ g ′ ∣ d t → 0 \frac{1}{|\omega|}\int |g'|\, dt \to 0 ∣ ω ∣ 1 ∫ ∣ g ′ ∣ d t → 0 g g g L 1 L^1 L 1 ■ \blacksquare ■
뜻은 이렇습니다. 얌전한 함수에 매우 빠른 진동을 곱하면 이웃한 양과 음이 상쇄됩니다. 어떤 신호든 충분히 높은 주파수 성분은 0에 가까워집니다.
L 1 L^1 L 1
유한 에너지 신호 L 2 L^2 L 2 ∫ ∣ x ∣ 2 < ∞ \int |x|^2 < \infty ∫ ∣ x ∣ 2 < ∞ L 1 L^1 L 1 [ − R , R ] [-R, R] [ − R , R ] R → ∞ R \to \infty R → ∞ X X X L 2 L^2 L 2 sin t t \frac{\sin t}{t} t s i n t 에너지도 무한한 신호. 상수 1, cos ω 0 t \cos\omega_0 t cos ω 0 t u ( t ) u(t) u ( t )
6.5 역변환 정리
6.1절의 유도는 리만 합의 극한을 엄밀히 따지지 않았습니다. 역변환 공식이 정말 성립하는지 따로 확인해야 합니다.
정리 6.4 (푸리에 역변환 정리). x ∈ L 1 x \in L^1 x ∈ L 1 t t t
lim Ω → ∞ 1 2 π ∫ − Ω Ω X ( ω ) e j ω t d ω = x ( t + ) + x ( t − ) 2 \lim_{\Omega \to \infty}\frac{1}{2\pi}\int_{-\Omega}^{\Omega}X(\omega)e^{j\omega t}\, d\omega = \frac{x(t^+) + x(t^-)}{2} Ω → ∞ lim 2 π 1 ∫ − Ω Ω X ( ω ) e j ω t d ω = 2 x ( t + ) + x ( t − ) 입니다. 특히 x x x x ( t ) x(t) x ( t ) X X X 1 2 π ∫ − ∞ ∞ X e j ω t d ω = x ( t ) \frac{1}{2\pi}\int_{-\infty}^{\infty}Xe^{j\omega t}\, d\omega = x(t) 2 π 1 ∫ − ∞ ∞ X e j ω t d ω = x ( t )
증명의 뼈대. X X X L 1 L^1 L 1
1 2 π ∫ − Ω Ω ∫ − ∞ ∞ x ( s ) e − j ω s d s e j ω t d ω = ∫ − ∞ ∞ x ( s ) [ 1 2 π ∫ − Ω Ω e j ω ( t − s ) d ω ] d s = ∫ − ∞ ∞ x ( s ) sin Ω ( t − s ) π ( t − s ) d s \frac{1}{2\pi}\int_{-\Omega}^{\Omega}\int_{-\infty}^{\infty}x(s)e^{-j\omega s}\, ds\, e^{j\omega t}\, d\omega = \int_{-\infty}^{\infty}x(s)\left[\frac{1}{2\pi}\int_{-\Omega}^{\Omega}e^{j\omega(t - s)}\, d\omega\right]ds = \int_{-\infty}^{\infty}x(s)\frac{\sin\Omega(t - s)}{\pi(t - s)}\, ds 2 π 1 ∫ − Ω Ω ∫ − ∞ ∞ x ( s ) e − j ω s d s e j ω t d ω = ∫ − ∞ ∞ x ( s ) [ 2 π 1 ∫ − Ω Ω e j ω ( t − s ) d ω ] d s = ∫ − ∞ ∞ x ( s ) π ( t − s ) sin Ω ( t − s ) d s 입니다(대괄호 안은 2장 예제 2.7). 핵 k Ω ( u ) = sin Ω u π u k_\Omega(u) = \frac{\sin\Omega u}{\pi u} k Ω ( u ) = π u s i n Ω u ∫ − ∞ ∞ k Ω d u = 1 \int_{-\infty}^{\infty}k_\Omega\, du = 1 ∫ − ∞ ∞ k Ω d u = 1 Ω \Omega Ω x ( t ) = ∫ x ( t ) k Ω ( u ) d u x(t) = \int x(t)k_\Omega(u)\, du x ( t ) = ∫ x ( t ) k Ω ( u ) d u
∫ x ( t − u ) k Ω ( u ) d u − x ( t ) = 1 π ∫ x ( t − u ) − x ( t ) u sin Ω u d u \int x(t - u)k_\Omega(u)\, du - x(t) = \frac{1}{\pi}\int \frac{x(t - u) - x(t)}{u}\sin\Omega u\, du ∫ x ( t − u ) k Ω ( u ) d u − x ( t ) = π 1 ∫ u x ( t − u ) − x ( t ) sin Ω u d u 이고, x x x t t t x ( t − u ) − x ( t ) u \frac{x(t - u) - x(t)}{u} u x ( t − u ) − x ( t ) u = 0 u = 0 u = 0 u u u u > 0 u > 0 u > 0 u < 0 u < 0 u < 0
푸리에 급수의 디리클레 정리(5장 정리 5.10 )와 같은 증명입니다. 유한 대역 ∣ ω ∣ ≤ Ω |\omega| \le \Omega ∣ ω ∣ ≤ Ω sin Ω u π u \frac{\sin\Omega u}{\pi u} π u s i n Ω u
보조정리 6.5 (디리클레 적분). ∫ 0 ∞ sin u u d u = π 2 \displaystyle\int_0^\infty \frac{\sin u}{u}\, du = \frac{\pi}{2} ∫ 0 ∞ u sin u d u = 2 π ∫ − ∞ ∞ sin Ω u π u d u = 1 \displaystyle\int_{-\infty}^{\infty}\frac{\sin\Omega u}{\pi u}\, du = 1 ∫ − ∞ ∞ π u sin Ω u d u = 1 Ω > 0 \Omega > 0 Ω > 0
증명. u > 0 u > 0 u > 0 1 u = ∫ 0 ∞ e − s u d s \frac{1}{u} = \int_0^\infty e^{-su}\, ds u 1 = ∫ 0 ∞ e − s u d s
∫ 0 ∞ e − s u sin u d u = Im ∫ 0 ∞ e − ( s − j ) u d u = Im 1 s − j = 1 1 + s 2 \int_0^\infty e^{-su}\sin u\, du = \operatorname{Im}\int_0^\infty e^{-(s - j)u}\, du = \operatorname{Im}\frac{1}{s - j} = \frac{1}{1 + s^2} ∫ 0 ∞ e − s u sin u d u = Im ∫ 0 ∞ e − ( s − j ) u d u = Im s − j 1 = 1 + s 2 1 이므로
∫ 0 ∞ sin u u d u = ∫ 0 ∞ d s 1 + s 2 = [ arctan s ] 0 ∞ = π 2 \int_0^\infty \frac{\sin u}{u}\, du = \int_0^\infty \frac{ds}{1 + s^2} = \Big[\arctan s\Big]_0^\infty = \frac{\pi}{2} ∫ 0 ∞ u sin u d u = ∫ 0 ∞ 1 + s 2 d s = [ arctan s ] 0 ∞ = 2 π 입니다. 둘째 식은 우함수임과 치환 v = Ω u v = \Omega u v = Ω u ■ \blacksquare ■
따름정리 6.6 (유일성). x , y ∈ L 1 x, y \in L^1 x , y ∈ L 1 X ( ω ) = Y ( ω ) X(\omega) = Y(\omega) X ( ω ) = Y ( ω ) x = y x = y x = y
스펙트럼이 같으면 신호가 같습니다. 그래서 변환쌍 표를 양방향으로 쓸 수 있습니다. 어떤 X X X X X X x x x
6.6 선형대수로 다시 보기
세 변환을 나란히 놓습니다.
DFT (C N \mathbb{C}^N C N
푸리에 급수 (L 2 [ 0 , T ] L^2[0, T] L 2 [ 0 , T ]
푸리에 변환 (L 2 ( R ) L^2(\mathbb{R}) L 2 ( R )
기저
e j 2 π k n / N e^{j2\pi kn/N} e j 2 π k n / N k = 0.. N − 1 k = 0..N-1 k = 0.. N − 1 e j k ω 0 t e^{jk\omega_0 t} e j k ω 0 t k ∈ Z k \in \mathbb{Z} k ∈ Z e j ω t e^{j\omega t} e j ω t ω ∈ R \omega \in \mathbb{R} ω ∈ R
직교성
∑ n u k u m ∗ = N δ k m \sum_n u_ku_m^* = N\delta_{km} ∑ n u k u m ∗ = N δ k m ∫ T e k e m ∗ d t = T δ k m \int_T e_ke_m^*\, dt = T\delta_{km} ∫ T e k e m ∗ d t = T δ k m ∫ e j ω t e − j ω ′ t d t = 2 π δ ( ω − ω ′ ) \int e^{j\omega t}e^{-j\omega' t}\, dt = 2\pi\delta(\omega - \omega') ∫ e j ω t e − j ω ′ t d t = 2 π δ ( ω − ω ′ )
분석
X [ k ] = ∑ n x [ n ] e − j 2 π k n / N X[k] = \sum_n x[n]e^{-j2\pi kn/N} X [ k ] = ∑ n x [ n ] e − j 2 π k n / N c k = 1 T ∫ T x e − j k ω 0 t d t c_k = \frac{1}{T}\int_T xe^{-jk\omega_0 t}\, dt c k = T 1 ∫ T x e − j k ω 0 t d t X ( ω ) = ∫ x e − j ω t d t X(\omega) = \int xe^{-j\omega t}\, dt X ( ω ) = ∫ x e − j ω t d t
합성
x [ n ] = 1 N ∑ k X [ k ] e j 2 π k n / N x[n] = \frac{1}{N}\sum_k X[k]e^{j2\pi kn/N} x [ n ] = N 1 ∑ k X [ k ] e j 2 π k n / N x = ∑ k c k e j k ω 0 t x = \sum_k c_ke^{jk\omega_0 t} x = ∑ k c k e j k ω 0 t x = 1 2 π ∫ X e j ω t d ω x = \frac{1}{2\pi}\int Xe^{j\omega t}\, d\omega x = 2 π 1 ∫ X e j ω t d ω
파세발
∑ ∣ x ∣ 2 = 1 N ∑ ∣ X ∣ 2 \sum \lvert x\rvert^2 = \frac{1}{N}\sum \lvert X\rvert^2 ∑ ∣ x ∣ 2 = N 1 ∑ ∣ X ∣ 2 1 T ∫ T ∣ x ∣ 2 = ∑ ∣ c k ∣ 2 \frac{1}{T}\int_T \lvert x\rvert^2 = \sum \lvert c_k\rvert^2 T 1 ∫ T ∣ x ∣ 2 = ∑ ∣ c k ∣ 2 ∫ ∣ x ∣ 2 = 1 2 π ∫ ∣ X ∣ 2 \int \lvert x\rvert^2 = \frac{1}{2\pi}\int \lvert X\rvert^2 ∫ ∣ x ∣ 2 = 2 π 1 ∫ ∣ X ∣ 2
셋 다 “직교하는 복소지수함수 기저에 대한 좌표를 내적으로 구합니다”는 같은 구조이고, 상수 N N N T T T 2 π 2\pi 2 π
푸리에 변환에서는 한 가지가 달라집니다. e j ω t e^{j\omega t} e j ω t ∫ ∣ e j ω t ∣ 2 d t = ∞ \int |e^{j\omega t}|^2\, dt = \infty ∫ ∣ e j ω t ∣ 2 d t = ∞ L 2 ( R ) L^2(\mathbb{R}) L 2 ( R ) δ ( ω − ω ′ ) \delta(\omega - \omega') δ ( ω − ω ′ ) ω = ω ′ \omega = \omega' ω = ω ′
연습문제
문제 1 · 확인 문제
x ( t ) = 1 x(t) = 1 x ( t ) = 1 ∣ t ∣ < 1 |t| < 1 ∣ t ∣ < 1 0 0 0 X ( 0 ) X(0) X ( 0 )
힌트 1 ω = 0 \omega = 0 ω = 0 e − j ω t = 1 e^{-j\omega t} = 1 e − j ω t = 1
정답 풀이 X ( 0 ) = ∫ − ∞ ∞ x ( t ) d t X(0) = \int_{-\infty}^{\infty}x(t)\, dt X ( 0 ) = ∫ − ∞ ∞ x ( t ) d t X ( 0 ) = 2 X(0) = 2 X ( 0 ) = 2
문제 2 · 확인 문제
관례 (A)로 X ( ω ) = 1 1 + j ω X(\omega) = \frac{1}{1 + j\omega} X ( ω ) = 1 + j ω 1 X ^ ( f ) \hat{X}(f) X ^ ( f ) f = 1 2 π f = \frac{1}{2\pi} f = 2 π 1 ∣ X ^ ( f ) ∣ |\hat{X}(f)| ∣ X ^ ( f ) ∣
힌트 1 X ^ ( f ) = X ( 2 π f ) \hat{X}(f) = X(2\pi f) X ^ ( f ) = X ( 2 π f )
정답 풀이 X ^ ( 1 2 π ) = X ( 1 ) = 1 1 + j \hat{X}(\frac{1}{2\pi}) = X(1) = \frac{1}{1 + j} X ^ ( 2 π 1 ) = X ( 1 ) = 1 + j 1 1 2 ≈ 0.7071 \frac{1}{\sqrt{2}} \approx 0.7071 2 1 ≈ 0.7071
문제 3 · 확인 문제
리만–르베그 보조정리에 따르면, 다음 중 절대적분가능한 신호의 푸리에 변환이 될 수 없는 것은?
2 sin ω ω \frac{2\sin\omega}{\omega} ω 2 s i n ω 1 1 + ω 2 \frac{1}{1 + \omega^2} 1 + ω 2 1 1 1 1 e − ω 2 e^{-\omega^2} e − ω 2
힌트 1 ∣ ω ∣ → ∞ |\omega| \to \infty ∣ ω ∣ → ∞
정답 풀이 L 1 L^1 L 1 ∣ ω ∣ → ∞ |\omega| \to \infty ∣ ω ∣ → ∞ L 1 L^1 L 1
문제 4 · 확인 문제
보조정리 6.5 를 써서 ∫ 0 ∞ sin 3 u u d u \displaystyle\int_0^\infty \frac{\sin 3u}{u}\, du ∫ 0 ∞ u sin 3 u d u
힌트 1 정답 풀이 v = 3 u v = 3u v = 3 u d u u = d v v \frac{du}{u} = \frac{dv}{v} u d u = v d v ∫ 0 ∞ sin v v d v = π 2 ≈ 1.5708 \int_0^\infty \frac{\sin v}{v}\, dv = \frac{\pi}{2} \approx 1.5708 ∫ 0 ∞ v s i n v d v = 2 π ≈ 1.5708 Ω > 0 \Omega > 0 Ω > 0 Ω \Omega Ω
문제 5
x ( t ) x(t) x ( t ) X ( − ω ) = X ( ω ) ∗ X(-\omega) = X(\omega)^* X ( − ω ) = X ( ω ) ∗ ∣ X ∣ |X| ∣ X ∣ ∠ X \angle X ∠ X
풀이 X ( − ω ) = ∫ x ( t ) e j ω t d t X(-\omega) = \int x(t)e^{j\omega t}\, dt X ( − ω ) = ∫ x ( t ) e j ω t d t x x x ( ∫ x ( t ) e − j ω t d t ) ∗ = X ( ω ) ∗ \left(\int x(t)e^{-j\omega t}\, dt\right)^* = X(\omega)^* ( ∫ x ( t ) e − j ω t d t ) ∗ = X ( ω ) ∗ ∣ X ( − ω ) ∣ = ∣ X ( ω ) ∣ |X(-\omega)| = |X(\omega)| ∣ X ( − ω ) ∣ = ∣ X ( ω ) ∣ ∠ X ( − ω ) = − ∠ X ( ω ) \angle X(-\omega) = -\angle X(\omega) ∠ X ( − ω ) = − ∠ X ( ω )